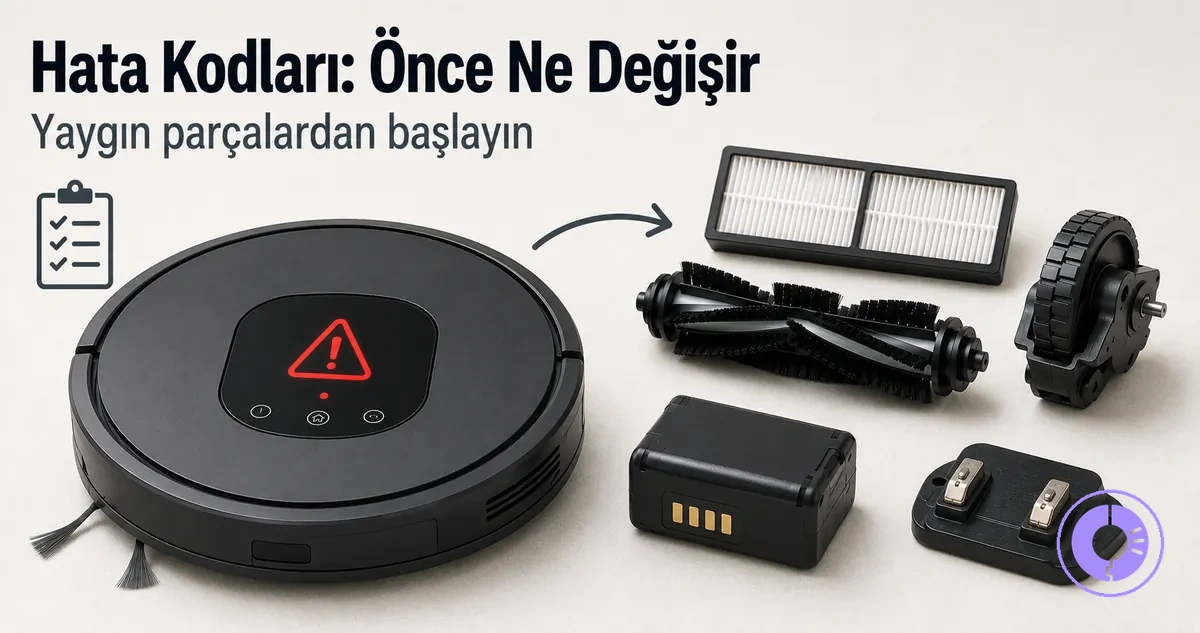
Roomba hata kodları: önce hangi yedek parça değiştirilmeli?
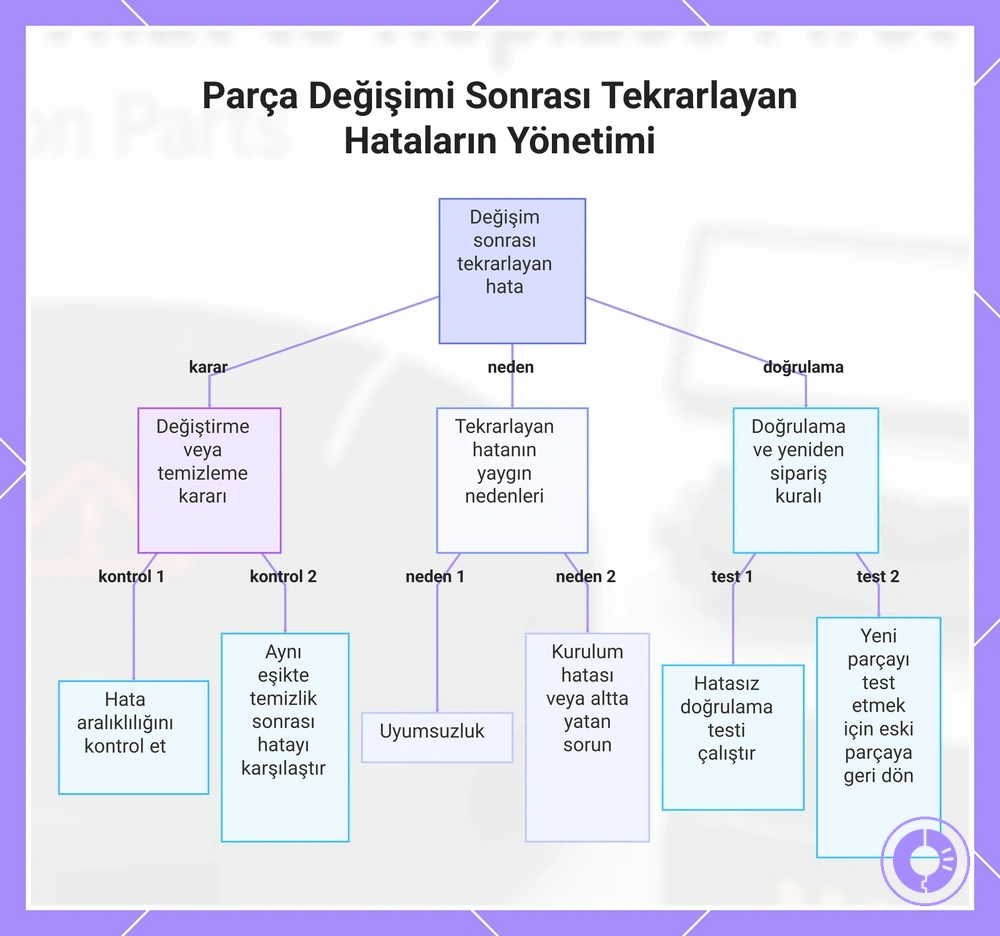
Roomba hata kodu tek başına hangi parçanın değiştirileceğini kesin olarak söylemez. Önce hata mesajının işaret ettiği modül grubunu belirleyin; ilgili parçayı temizleyin, oturma ve bağlantı durumunu kontrol edin ve robotu yeniden test edin. Aynı arıza bu kontrollerden sonra sürüyorsa ve parça-model uyumluluğu doğrulanmışsa, ilgili bileşeni değiştirmek mantıklı bir sonraki adımdır.
Hata sinyalinden ilk müdahaleye karar asistanı
Baskın belirtiyi seçin. Araç, doğrudan parça siparişi önermek yerine önce hangi modül grubunu ve hangi doğrulama adımını kontrol etmeniz gerektiğini gösterir.
Karar kuralı: Hata sinyalini modül grubuna bağlayın, geri döndürülebilir kontrolleri yapın, yeniden test edin ve ancak aynı arıza sürerse değiştirmeyi değerlendirin.
- Sınıflandır: hata numarasından çok hata mesajı ve belirti sınıfını kullanın.
- Doğrula: temizlik, serbest hareket, oturma ve bağlantı gibi düşük riskli kontrolleri yapın.
- Değiştir veya dur: aynı arıza sürüyorsa uyumluluğu doğrulayın; yeni parça da çözmezse tekrar sipariş vermek yerine teşhisi genişletin.
Roomba hata kodlarının anlamı ve sıfırlama yöntemi model ailesine göre değişebilir. Bu nedenle belirli bir sayı kodunu tüm Roomba modellerinde aynı parçaya bağlamayın; cihazınızdaki tam mesaj ve model kılavuzu önceliklidir.
Bu rehberin amacı, hata sinyalini bir satın alma talimatına dönüştürmek değil; gereksiz parça değişimini azaltacak bir teşhis sırası kurmaktır. Uyumlu modül türlerini daha geniş bağlamda görmek için Roomba yedek parçaları rehberine bakabilirsiniz.
Roomba hata kodlarının değiştirilebilir modüllerle eşleşmesi
Roomba'daki bir hata kodu veya sesli hata mesajı çoğu zaman tek bir parçadan ziyade bir arıza sınıfını ya da modül grubunu daraltır. En yararlı eşleştirme; sinyalin hangi sistemi ilgilendirdiğini, hangi geri döndürülebilir kontrolün önce yapılacağını ve hangi durumda parça değişiminin makul hâle geldiğini birlikte gösterir.
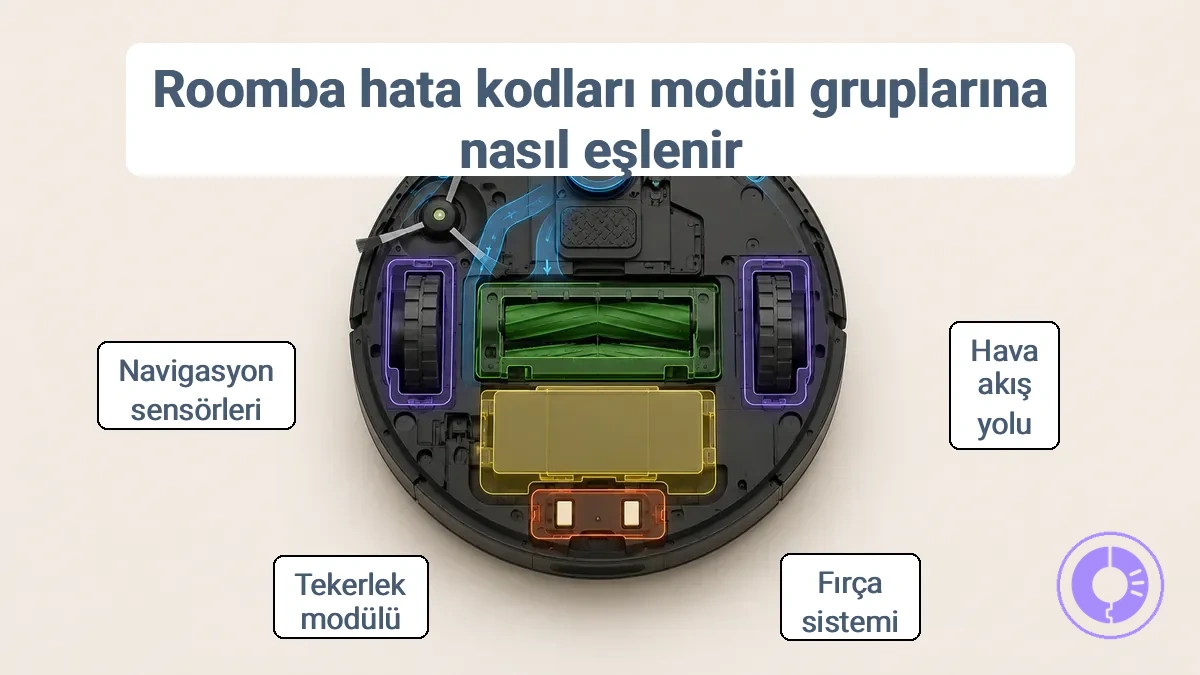
| Belirti / hata sınıfı | Öncelikli modül grubu | Önce doğrulayın | Değiştirme eşiği |
|---|---|---|---|
| Emiş düşmesi veya hava akışı uyarısı | Filtre, hazne ve hava yolu | Tıkanıklık, filtre durumu, haznenin tam oturması ve sızdırmazlık | Temiz hava yolu ve doğru oturmaya rağmen sorun sürüyor ve belirli bileşende hasar/aşınma doğrulanıyorsa |
| Fırça veya silindir durması | Ana fırça/silindir ve yan fırça tahriki | Saç-kalıntı, uç kapaklar, serbest dönüş ve doğru oturma | Temiz ve doğru takılmış parçaya rağmen aynı tahrik sorunu tekrarlanıyorsa |
| Sürüklenme, tek tarafa çekme veya tekerlek durması | Sol/sağ tekerlek modülü | Tekerlek yuvası, serbest dönüş, yay hareketi ve görünür bağlantılar | Tıkanıklık giderildikten sonra aynı tekerlek hâlâ sürmüyor, sıkışıyor veya belirgin mekanik hasar gösteriyorsa |
| Tampon, uçurum algılama veya navigasyon uyarısı | Tampon mekanizması ve ilgili sensörler | Sensör pencereleri, tamponun serbest geri dönüşü ve çevresel engeller | Temizlik/hizalama sonrası aynı hata sürüyor ve fiziksel hasar ya da kalıcı işlev kaybı doğrulanıyorsa |
| Şarj olmama veya belirgin çalışma süresi kaybı | Şarj kontakları, şarj istasyonu ve batarya | Priz/güç bağlantısı, kontaklar, istasyona oturma ve şarj davranışı | Şarj yolu normal olduğu hâlde batarya kaynaklı belirti sürüyor ya da batarya fiziksel olarak hasarlıysa |
Önemli ayrım: aynı hata numarası farklı Roomba ailelerinde farklı metin veya prosedürle ele alınabilir. Bu nedenle tabloyu garantili parça eşlemesi olarak değil, doğru teşhis grubuna giden başlangıç haritası olarak kullanın.
Bir şey sipariş etmeden önce parça arızasını doğrulayan hızlı kontroller
Bir parçayı sipariş etmeden önce yapılabilecek en değerli kontroller, kirlenme, sıkışma, yanlış oturma ve temas sorunlarını kalıcı bileşen arızasından ayıran kontrollerdir. Aşağıdaki liste her kontrol için “normalleşirse ne anlama gelir?” ve “sorun sürerse ne yapılır?” değerini açıklar.
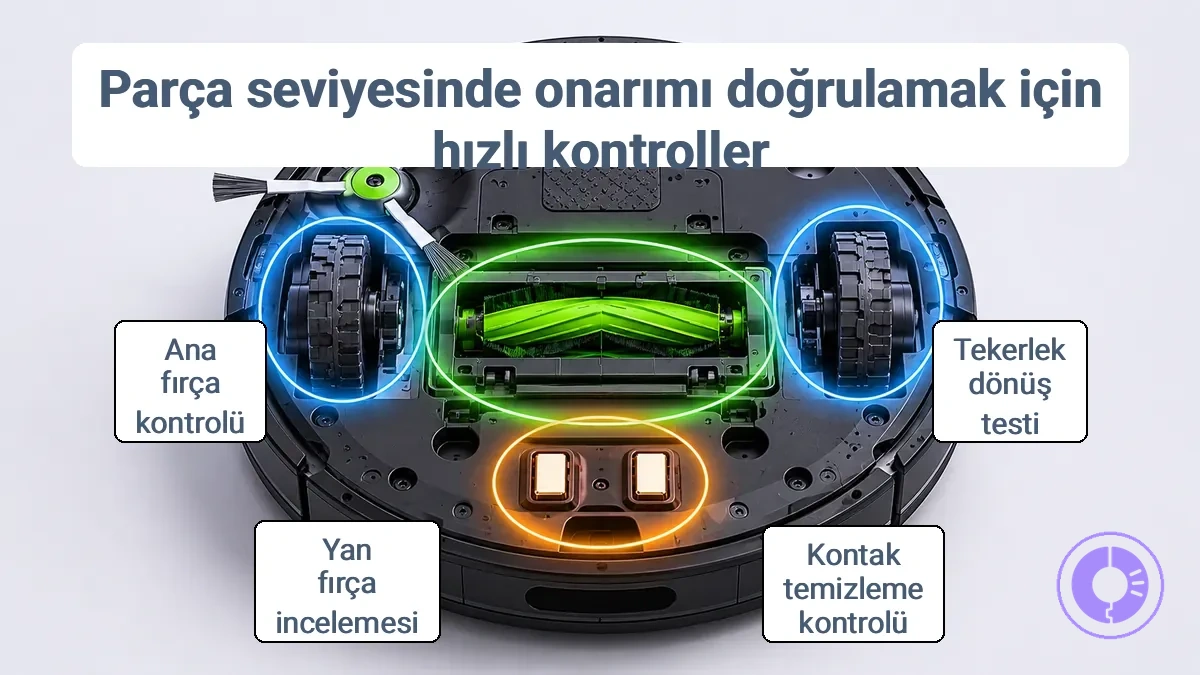
- Tekerlekler: yuva çevresindeki saç ve kalıntıyı çıkarın; tekerleğin serbest dönmesini ve yaylı hareketini kontrol edin. Hareket normale dönerse parça değişimi gerekmez; aynı tarafta direnç veya sürüş kaybı sürerse tekerlek modülünü değerlendirin.
- Şarj kontakları: robot ve istasyon temas yüzeylerini kir açısından kontrol edin ve güvenli biçimde temizleyin. Şarj normale dönerse sorun temas kaynaklıdır; dönmezse bataryayı suçlamadan önce istasyonun güç bağlantısını ve oturmayı kontrol edin.
- Yan fırça: fırçanın altında biriken saç/kalıntıyı ve serbest dönüşü kontrol edin. Temizlik sonrası düzenli dönüyorsa değiştirmeyin; doğru oturmaya rağmen dönmüyorsa yan fırça tahrikini değerlendirin.
- Ana fırça / silindirler: silindirleri, uç kapakları ve yatak yüzeylerini temizleyin. Serbest dönüş geri gelirse tıkanıklık olası nedendir; temiz durumda tekrar duruyorsa tahrik modülüne geçin.
- Tampon: birkaç noktadan bastırıp bırakın; rahatça içeri hareket edip merkez konumuna dönmelidir. Temizlik sonrası hareket düzelirse parça gerekmez; mekanik takılma sürerse tampon mekanizmasını inceleyin.
- Uçurum sensörleri: sensör pencerelerini toz ve leke açısından kontrol edin. Temizlikten sonra uyarı kaybolursa sensör değişimi gerekmez; aynı ortamda hata sürerse sensör, hizalama ve yüzey koşullarını birlikte değerlendirin.
- Batarya oturması: yalnızca modelinizin kullanıcı prosedüründe erişilebiliyorsa bataryanın ve konnektörün doğru oturduğunu doğrulayın. Temas düzeldikten sonra şarj normale dönüyorsa batarya değişimi gerekmez; belirti sürerse şarj sistemiyle birlikte teşhis edin.
Bir kontrol sorunu giderirse orada durun ve robotu yeniden test edin. Sorun aynı biçimde geri dönüyorsa, bir sonraki adım parçayı rastgele değiştirmek değil, aşağıdaki modül eşlemesini kullanarak arıza grubunu daraltmaktır. Parçanın yerini belirlemek için Roomba parça diyagramı ve bileşen tanımlama rehberini kullanabilirsiniz.
Hata kodu-parça eşlemesi modül grubuna göre
Tanılama sırasını hata sinyali → modül grubu → doğrulama bulgusu → değiştirme kararı biçiminde kurmak, “kod = tek parça” varsayımından daha güvenlidir. Aşağıdaki matris, belirli bir sayı kodunu evrenselleştirmeden bu ilişkiyi kapatır.
| Hata sinyali | Modül grubu | Doğrulama bulgusu | Karar |
|---|---|---|---|
| Sürüş/tahrik durması | Tekerlek düzeneği | Temizliğe rağmen bir tekerlekte kalıcı direnç, sürüklenme veya tahrik kaybı | Model uyumluluğu doğrulanmış tekerlek modülünü değerlendirin. |
| Fırça veya silindir sıkışması | Fırça düzeneği | Silindirler ve uç kapaklar temiz ve doğru takılı olduğu hâlde tekrar durma | İlgili fırça/tahrik modülünü değerlendirin; yalnızca sarf fırçayı değiştirmek motor sorununu çözmez. |
| Tampon/uçurum algılama uyarısı | Tampon veya sensör grubu | Sensör yüzeyleri temiz ve tampon serbest hareketli olduğu hâlde aynı uyarının tekrarı | Önce ortam/hizalama etkisini eleyin; kalıcı işlev kaybı varsa ilgili modülü değerlendirin. |
| Şarj olmama | Şarj sistemi ve batarya | Kontaklar temiz, istasyon güç alıyor ve robot doğru oturuyor; sorun yine de sürüyor | Batarya belirtisini şarj sistemi belirtisinden ayırın; yalnızca batarya kaynaklı bulgu varsa bataryayı değerlendirin. |
| Hava akışı / emiş sorunu | Filtre, hazne ve hava yolu | Hava yolu açık; filtre doğru takılı; hazne oturuyor fakat emiş sorunu sürüyor | Hasarlı/aşınmış bileşeni belirleyin; sorun fan/motor tarafındaysa filtre değişimi tek başına yeterli değildir. |
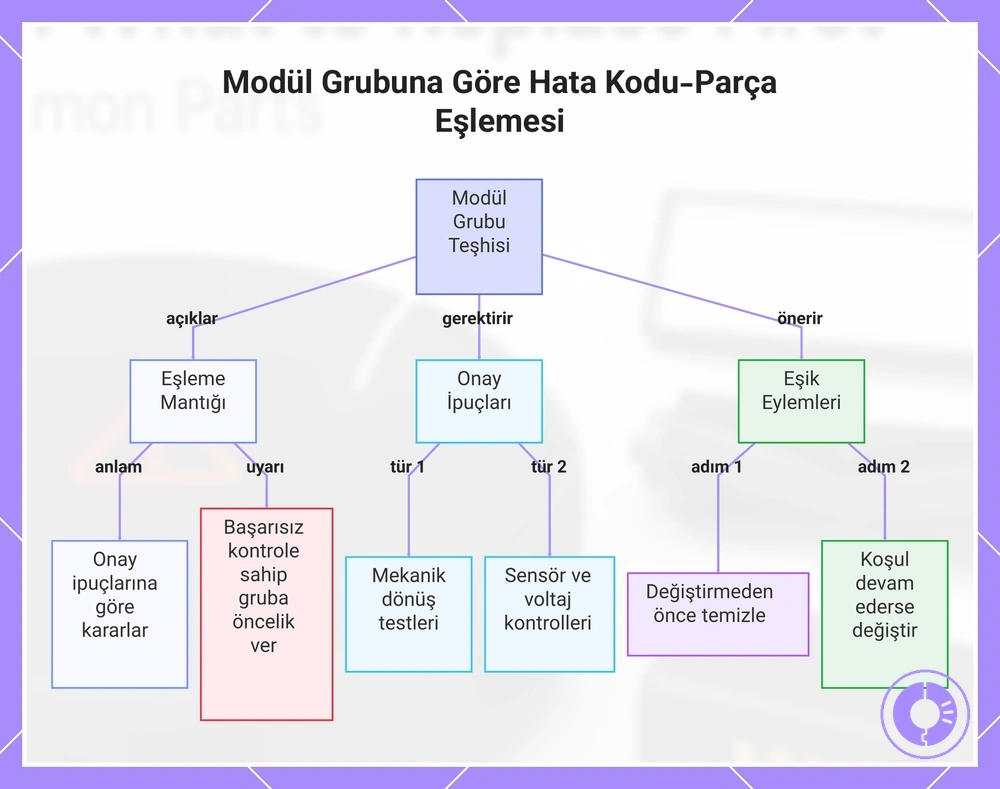
İki modül grubu aynı belirtiye uyuyorsa, doğrulama kontrolünde başarısız olan gruba öncelik verin. Her temizlik, yeniden oturtma veya değişimden sonra yeniden test edin; parça siparişinden önce model uyumluluğunu ayrıca doğrulayın.
Hava akışı ve hazne yolu sorunlarında filtre veya hazne ne zaman değiştirilir?
Hava akışı sorunu olduğunda ilk ayrım, çıkarılabilir tıkanıklık ile hasar veya kalıcı performans kaybı arasındadır. Filtre, hazne ve hava yolunu aynı sistemin parçaları olarak değerlendirin; düşük emişi otomatik olarak filtre arızası saymayın. Filtre türleri ve değişim işaretleri için Roomba filtre seçme ve değiştirme rehberine bakabilirsiniz.
| Bulgu | Anlamı | İlk eylem | Değiştirme kararı |
|---|---|---|---|
| Gevşek kalıntı veya dolu hava yolu | Akış fiziksel olarak kısıtlanmış olabilir | Hazne ve erişilebilir hava yolunu temizleyin, yeniden test edin | Akış normale dönerse parça değiştirmeyin |
| Filtre belirgin biçimde deforme, yırtık veya artık işlevini koruyamıyor | Filtre fiziksel olarak kullanım sınırına gelmiş olabilir | Model için doğru filtre tipini doğrulayın | Uyumlu filtreyle değiştirin |
| Hazne tam oturmuyor veya sızdırmazlık yüzeyi hasarlı | Hava kaçağı emişi düşürebilir | Hazneyi yeniden oturtun ve temas/sızdırmazlık yüzeyini inceleyin | Yalnızca kırık/deforme bileşeni değiştirin |
| Hava yolu açık ve filtre/hazne doğru durumda, emiş yine zayıf | Sorun fan, motor veya başka bir hava yolu bileşeninde olabilir | Arıza sınıfını genişletin | Yeni filtreyi “deneme parçası” olarak sipariş etmeyin |
Fırça ve silindir tahrik sorunlarında fırça modülü ne zaman değiştirilir?
Fırça ve silindir sorunlarını iki sınıfa ayırın: temizlenince düzelen geçici mekanik tıkanma ve temiz durumda tekrar eden kalıcı tahrik sorunu. Fırça serbestçe dönmeye başladıysa modül arızası doğrulanmış değildir. Belirti örnekleri için fırça ve silindir temizleme/değiştirme rehberine, temizlik performansı bağlamı için zayıf temizlik sorun giderme rehberine bakabilirsiniz.
| Belirti | Önce kontrol | Olası durum | Sonraki adım |
|---|---|---|---|
| Fırça temizlik sırasında duruyor | Saç/kıl dolanması, uç kapaklar ve doğru oturma | Tıkanma veya tahrik yükü | Temiz durumda tekrar durursa ilgili tahrik modülünü değerlendirin |
| Dönüş aralıklı veya düzensiz | Silindirlerin serbest hareketi ve bağlantı/oturma | Tahrik mekanizmasında aşınma veya bağlantı sorunu olabilir | Aynı belirti temiz ve doğru montajla sürerse modül teşhisine geçin |
| Gıcırdama/tıkırtı gibi yeni mekanik ses | Yabancı cisim, uç kapak ve fırça yatağı | Kalıntı veya mekanik aşınma | Temizlikten sonra ses ve dönüş sorunu birlikte sürerse değiştirmeyi değerlendirin |
| Yan fırça hiç dönmüyor | Fırçanın altında kalıntı ve fırçanın doğru takılması | Fırça sıkışması veya yan fırça tahrik sorunu | Serbest ve doğru takılı fırça yine dönmüyorsa yan fırça modülünü değerlendirin |
Tekerlek çekiş sorunlarında tekerlek modülü ne zaman değiştirilir?
Tekerlek modülü için güçlü değişim sinyali, temizlikten sonra aynı tarafta devam eden mekanik direnç veya tahrik kaybıdır. Yüzeye bağlı tek seferlik kayma, doğrudan modül arızası anlamına gelmez; zemin koşulu, tekerlek yüzeyi ve yuva içindeki kalıntılar önce elenmelidir.
| Belirti | Kontrol | Yorum | Karar |
|---|---|---|---|
| Tekerlek elle zor dönüyor | Yuva ve aks çevresindeki saç/kir temizliği | Temizlikle düzelirse tıkanma baskın nedendir | Direnç sürerse modül içi mekanik sorun olasılığı artar |
| Robot sürekli aynı tarafa çekiyor veya bir tekerlek sürmüyor | Her iki tekerleğin serbest dönüşü, yay hareketi ve görünür bağlantılar | Aynı tarafta tekrarlanan sürüş kaybı modül grubunu daraltır | Temiz/oturmuş düzende sorun sürerse ilgili tekerlek modülünü değerlendirin |
| Yalnızca belirli yüzeyde kayma | Zemin, tekerlek yüzeyi ve kirlenme | Koşula bağlı çekiş sorunu olabilir | Başka yüzeylerde normal çalışıyorsa modülü hemen değiştirmeyin |
| Aralıklı durma, fakat tekerlek serbest | Konnektör/bağlantı ve diğer hata belirtileri | Sorun tekerlek motoru dışında güç veya kontrol tarafında da olabilir | Modül değişiminden önce teşhisi genişletin |
Tampon, uçurum sensörü ve navigasyon hatalarında ne zaman önce temizlik yapılır?
Tampon ve optik sensör uyarılarında temizlik, serbest hareket ve ortam kontrolü parça değişiminden önce gelir. Kirli sensör pencereleri, sıkışmış tampon mekanizması veya sensörün algılamasını zorlaştıran yüzey koşulları yanlış ya da tekrarlayan uyarılara katkıda bulunabilir.
- Sensör yüzeyleri: erişilebilir sensör pencerelerindeki toz ve lekeleri yumuşak, kuru bir bezle temizleyin; ardından aynı koşulda yeniden test edin.
- Tampon hareketi: tamponu birkaç noktadan bastırıp bırakın; sıkışmadan hareket edip geri dönmelidir.
- Fiziksel engel: tampon veya sensör çevresinde hareketi ya da görüşü kapatan kalıntı olup olmadığını kontrol edin.
- Ortam etkisi: hata yalnızca belirli bir zemin/konumda ortaya çıkıyorsa, parça arızası varsaymadan önce ortam koşulunu karşılaştırın.
- Değiştirme eşiği: aynı hata temiz ve serbest mekanizmayla farklı normal koşullarda da sürüyorsa ve ilgili sensör/tampon işlevi kaybolmuşsa modül değişimini değerlendirin.
Temizlik davranışı değiştirmiyorsa doğrudan yeni sensör sipariş etmeyin. Önce hata sınıfını, fiziksel hasarı ve model uyumluluğunu yeniden doğrulayın.
Batarya ve şarj hatalarında batarya ne zaman değiştirilir?
Batarya değişimi, şarj bağlantısı normal olduğu hâlde batarya kaynaklı belirtiler devam ettiğinde anlamlıdır. Kirli kontak, istasyonun güç almaması veya robotun istasyona doğru oturmaması yeni bataryayla çözülmez. Şarj sistemi için şarj olmama sorun giderme rehberine, uyumlu batarya seçimi için batarya seçme ve güvenli değiştirme rehberine bakabilirsiniz.
| Belirti | Önce kontrol | Batarya kararı |
|---|---|---|
| Robot istasyonda şarj başlamıyor | Priz/güç bağlantısı, istasyon ve robot kontakları, doğru oturma | Şarj yolu doğrulanmadan bataryayı değiştirmeyin |
| Şarj aralıklı kesiliyor | Kontak temizliği ve istasyona hizalanma | Temas düzelince sorun kaybolursa batarya değişimi gerekmez |
| Tam şarjdan sonra çalışma süresi önceki normaline göre belirgin biçimde kısaldı | Fırça/tekerlek yükü ve şarjın gerçekten tamamlanması | Diğer yükler normal ve kapasite kaybı tekrarlanıyorsa uyumlu batarya değişimi makul olabilir |
| Batarya şişmiş, çatlamış, sızıntılı veya olağandışı ısınıyor | Robotu kullanmayı ve şarj etmeyi bırakın; modelin güvenlik/servis talimatını izleyin | Bataryayı yeniden kullanmayın; güvenli değiştirme ve bertaraf yolunu izleyin |
| Yeni/uyumlu batarya takıldı ama aynı şarj hatası sürüyor | Kurulum, kontak, istasyon ve güç yolu | Tekrar batarya sipariş etmek yerine teşhisi şarj sistemi tarafına genişletin |
Önce ne değiştirilmeli: yaygın hata senaryoları için öncelik kuralları
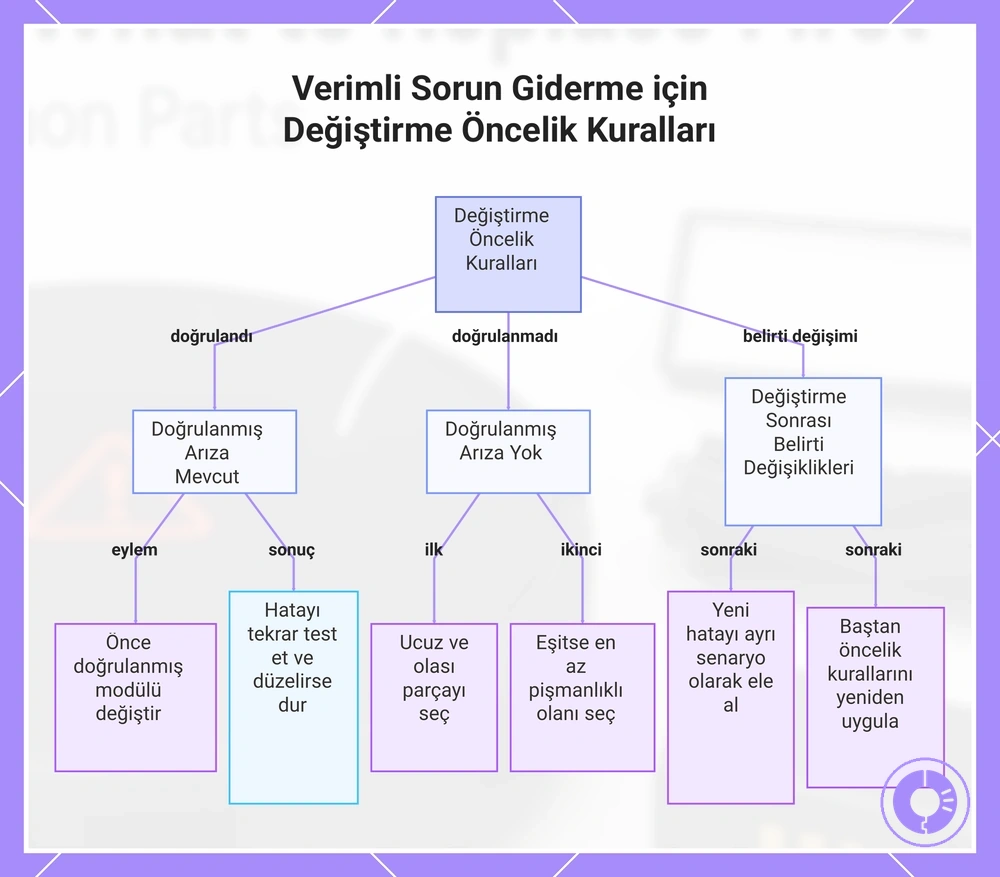
Değiştirme sırası yalnızca parçanın fiyatına göre değil, kanıt gücü, geri döndürülebilirlik ve risk temelinde kurulmalıdır. En düşük maliyetli müdahale genellikle önce temizlemek veya yeniden oturtmaktır; parça değişimi ise doğrudan bulgu güçlendikçe öne çıkar.
- Geri döndürülebilir kontrolü önce yapın.Temizlik, sıkışma giderme, yeniden oturtma ve görünür bağlantı kontrolü sorunu çözebiliyorsa yeni parça gerekmez.
- Belirtiyle doğrudan ilişkili modülü daraltın.Hangi bileşen aynı arızayı açıklıyor ve hangi kontrol gerçekten başarısız oldu? Önceliği bu bulgu belirlesin.
- Kanıt benzerse daha düşük riskli değişimi seçin.İki aday eşit derecede olasıysa, daha kolay geri alınabilen ve çevre bileşenlere daha az müdahale gerektiren parçaya öncelik verin; maliyet ikincil bir ölçüttür.
- Her değişimden sonra aynı koşulda yeniden test edin.Orijinal hata artık oluşmuyorsa durun. Ek parça değiştirmek bilgi kazandırmaz ve yeni arıza ekleyebilir.
- Belirti değişirse karar ağacını yeniden başlatın.Yeni hata, eski listenin “sıradaki parçası” değildir; yeni bir arıza sınıfı olarak değerlendirilmelidir.
Senaryo: Robot bir tarafta sürükleniyor; tekerlek yuvası temizlenmiş, tekerlek doğru hareket ediyor ancak aynı tarafta tahrik kaybı tekrarlanıyor. Bu durumda tekerlek modülü, yalnızca “daha pahalı ama belki sorunlu” bir kontrol kartından daha doğrudan adaydır. Tekerlek modülü değiştikten sonra aynı hata sürerse, ikinci bir tekerlek modülü sipariş etmek yerine bağlantı ve sistem düzeyindeki nedenleri yeniden değerlendirin.
Yanlış modül siparişini önleyen Roomba uyumluluk kontrolleri
Görsel olarak benzer iki Roomba parçası aynı işlevi ve bağlantıyı garanti etmez. Model ailesi, parça numarası veya açık uyumluluk eşlemesi, konnektör yapısı, montaj geometrisi ve gerektiğinde elektriksel özellikler birlikte kontrol edilmelidir.
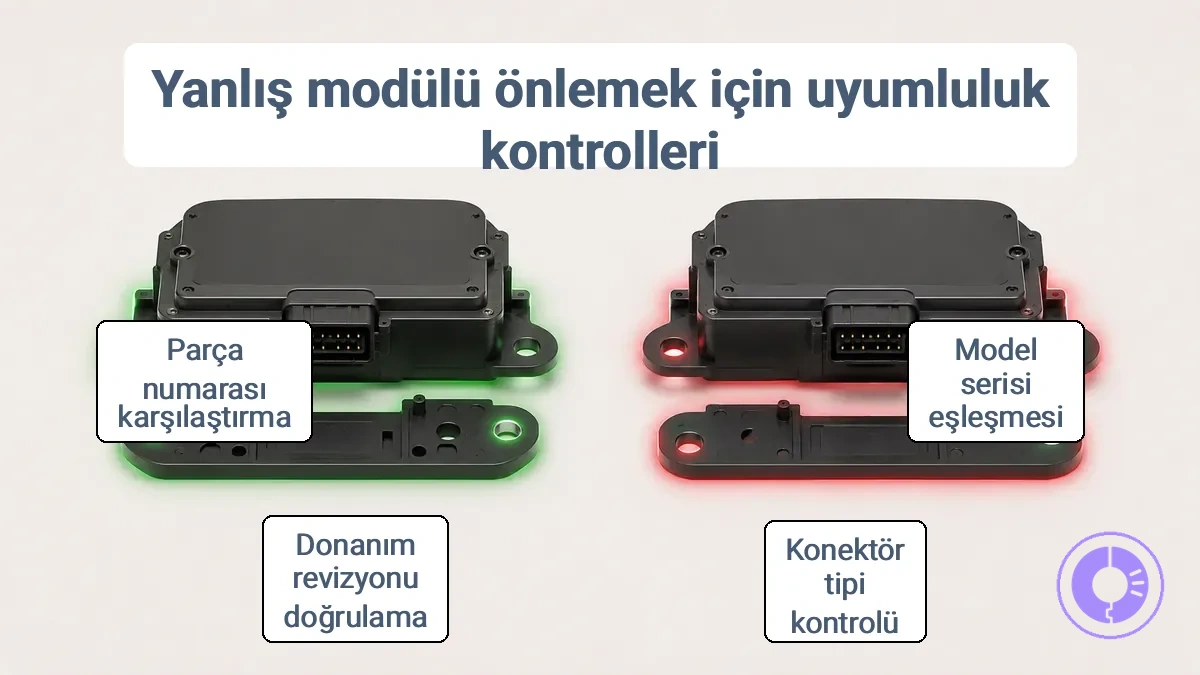
- Tam model/seri: robotun model etiketini veya cihaz bilgisini belirleyin; ürün açıklamasının bu modeli ya da açıkça uyumlu seri ailesini listelediğini doğrulayın.
- Parça numarası / çapraz referans: mümkünse orijinal modülün parça numarasını karşılaştırın. Farklı numara otomatik olarak uyumsuzluk anlamına gelmez; ancak yeni numaranın eski numarayla açıkça uyumlu veya onun yerine geçen parça olarak belirtilmesi gerekir.
- Konnektör: yalnızca pin sayısını değil, konnektör şekli, anahtarlama yönü ve kablo yerleşimini de karşılaştırın.
- Montaj geometrisi: vida delikleri, kılavuz çıkıntılar ve kasaya oturma noktaları orijinal parçayla eşleşmelidir.
- Boyut ve mekanik açıklık: ölçüler benzer olsa bile tek başına uyumluluk kanıtı değildir; parça çevresindeki hareketli bileşenlerle çakışmamalıdır.
- Revizyon: donanım revizyonu belirtilmişse, robotunuzun revizyonuyla uyumluluk bilgisini doğrulayın; “daha yeni” olması otomatik olarak geriye dönük uyumlu olduğu anlamına gelmez.
- Batarya ise ek kontrol: model için belirtilen batarya tipi, gerilim/kimya ve konnektör uyumluluğunu etiket veya güvenilir ürün tanımı üzerinden eşleştirin; yalnızca fiziksel olarak sığıyor diye kullanmayın.
Parçanın konumunu ve bağlantı noktasını ayırt etmek için Roomba parça diyagramını kullanabilirsiniz. Uyumluluk, parçanın hatayı çözeceğini garanti etmez; yalnızca doğru teşhis edilmiş bir arızada yanlış parçayı takma riskini azaltır.
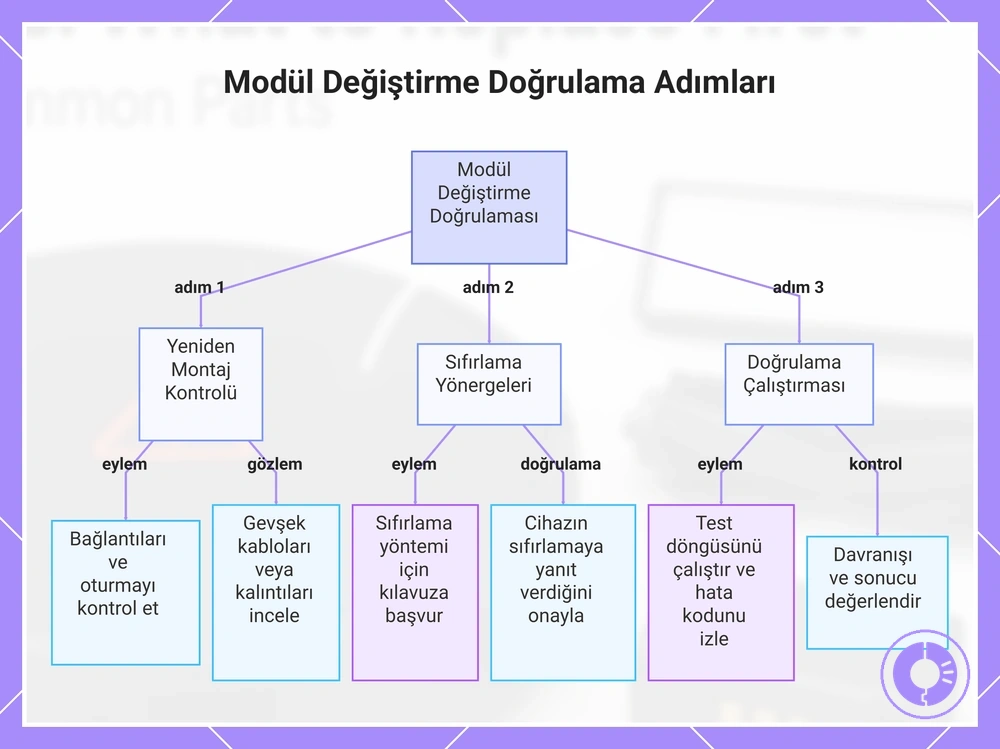
Bir modülü değiştirdikten sonra: yeniden montaj, gerekirse sıfırlama ve doğrulama
Bir değişimin başarılı sayılması için yalnızca robotun açılması yetmez. Orijinal hatanın aynı kullanım koşulunda geri dönmemesi gerekir. Sıfırlama ise her modül değişiminde zorunlu değildir; model kılavuzu veya cihaz davranışı gerektiriyorsa uygulanmalıdır.
- Yeniden montajı kontrol edin.Modülün doğru oturduğunu, erişilebilir konnektörlerin tam yerleştiğini ve sökme sırasında çıkarılan parçaların geri takıldığını doğrulayın.
- Robotu normal biçimde başlatın.Hata hemen dönüyorsa montaj ve uyumluluğu yeniden kontrol edin. Modeliniz reset gerektirmiyorsa gereksiz düğme kombinasyonları denemeyin.
- Gerekirse modelin resmi sıfırlama prosedürünü kullanın.Sıfırlama adımı model ailesine göre değişebilir; tahmini bir tuş kombinasyonunu genelleştirmeyin.
- Aynı koşulu yeniden oluşturun.Hatanın daha önce ortaya çıktığı hareket, temizlik veya şarj senaryosunda kontrollü bir test çalıştırın.
- Orijinal hata ve genel davranışı karşılaştırın.Hata yoksa ve ilgili işlev normal çalışıyorsa değişim lehine kanıt güçlenir. Hata sürüyorsa yeni parça sipariş etmeden önce teşhise dönün.
Tek bir başarılı kısa test kesin kanıt değildir; tekrarlanan normal çalışma, doğru onarım ihtimalini daha güçlü biçimde destekler.
Yedek parçanın hatayı çözme olasılığının düşük olduğu durumlar
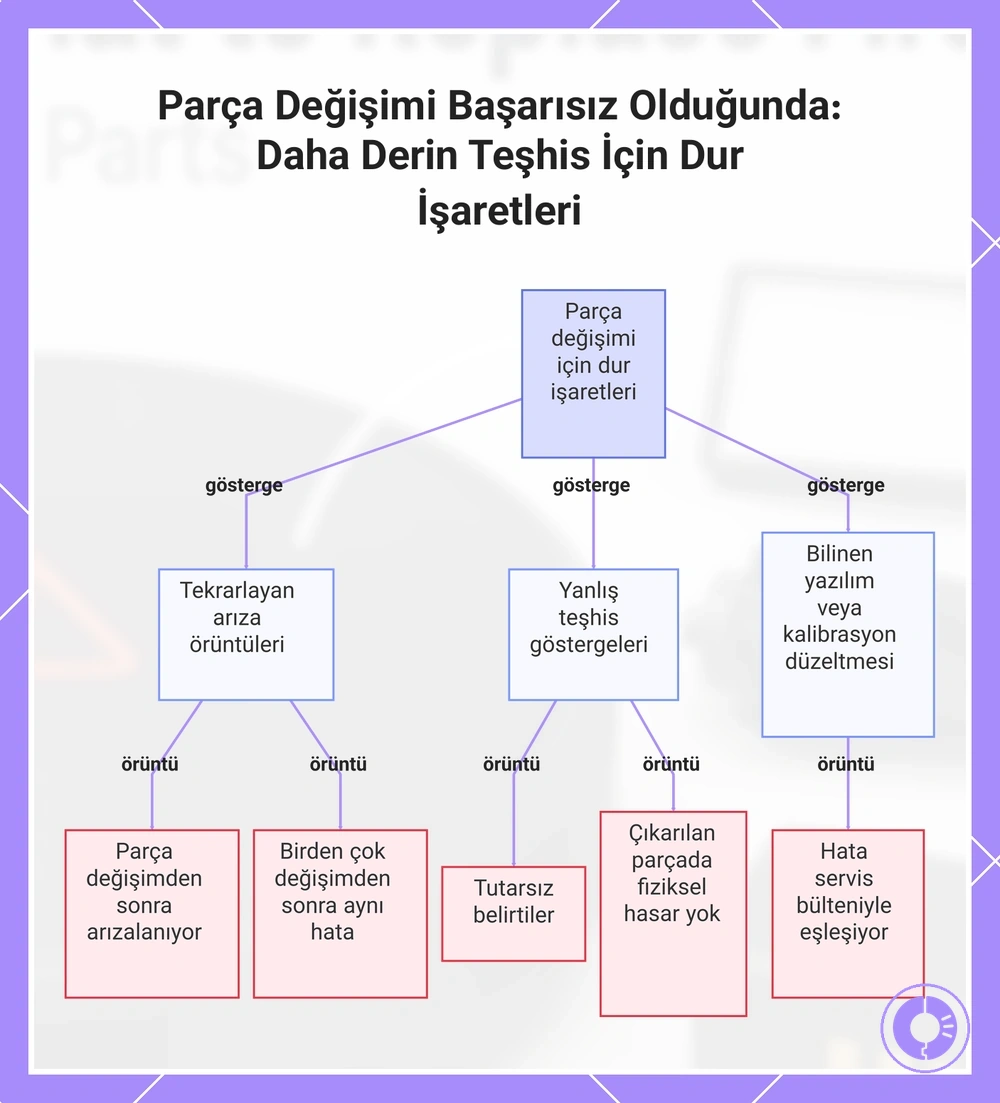
Uyumlu bir parça doğru takıldığı hâlde aynı hata sürüyorsa, art arda parça değiştirmeyi bırakmak bilgi açısından daha değerlidir. Bu noktada kurulum, bağlantı, ortak güç yolu, çevresel koşullar veya kontrol tarafı gibi daha geniş nedenler yeniden değerlendirilmelidir.
| Dur işareti | Neyi düşündürür? | Sonraki adım |
|---|---|---|
| Uyumlu değişimden sonra aynı hata hemen geri geliyor | Montaj, konnektör, ortak sistem veya ilk teşhis yeniden sorgulanmalı | İkinci aynı parçayı sipariş etmeden kurulum ve arıza sınıfını yeniden kontrol edin |
| Birden fazla ilgisiz hata birlikte ortaya çıkıyor | Tek bir sarf/modül yerine ortak güç, bağlantı veya kontrol problemi olabilir | Sistem düzeyinde teşhise geçin |
| Hata yalnızca belirli konum, yüzey veya yükte oluşuyor | Koşula bağlı çevresel veya mekanik etki olabilir | Koşulu değiştirerek karşılaştırmalı test yapın |
| Yeni parça takıldıktan sonra farklı bir hata başlıyor | Uyumluluk, konnektör veya montaj sorunu olasılığı artar | Yeni parçayı zorlamayın; montaj ve parça eşleşmesini kontrol edin |
| Çıkarılan parçada görünür hasar yok | Bu, parçanın kesinlikle sağlam olduğunu kanıtlamaz; ancak değişim gerekçesini zayıflatabilir | Belirtiyle ilişkili işlevi ve bağlantıları doğrulayın |
| Modelin destek/kılavuz prosedürü yazılım, yeniden başlatma veya kalibrasyon adımı gerektiriyor | Donanım değişimi ilk çözüm olmayabilir | Model-özel prosedürü uygulamadan yeni donanım eklemeyin |
Temizlik performansı gibi belirtiler birden fazla parçayı işaret ediyorsa, daha geniş bir belirti ağacı için Roomba zayıf temizlik sorun giderme rehberine bakabilirsiniz.
SSS: sipariş, tekrarlanan hatalar ve değiştirme eşikleri
Bu kısa yanıtlar, tekrar sipariş verme ve “temizle mi, değiştir mi?” kararındaki en önemli koşulları özetler.
- Aynı hata tekrar görünürse yedek parçayı yeniden sipariş etmeli miyim?
- Hemen değil. Önce takılan parçanın model uyumluluğunu, konnektörünü, oturmasını ve ilgili çevre bileşenlerini kontrol edin. Aynı hata sürüyorsa ikinci aynı parçadan önce teşhisi genişletin.
- Uyumsuz bir yedek parça tekrarlanan hataya neden olabilir mi?
- Evet. Fiziksel olarak benzer bir parça farklı konnektör, revizyon veya elektriksel özellik kullanabilir. Uyumluluğu görünüşten değil model/seri ve parça eşleşmesinden doğrulayın.
- Bir bileşeni önce temizlemeli miyim, yoksa değiştirmeli miyim?
- Kalıntı, kirli temas veya yanlış oturma makul bir nedense önce temizleyip yeniden oturtun. Aynı işlev hatası temiz ve doğru takılmış durumda tekrar ediyorsa veya parçada açık fiziksel hasar varsa değişim daha güçlü bir adaydır.
- Değişimden sonra tekrarlanan hata neyi gösterir?
- Uyumluluk/kurulum sorunu, bağlantı problemi veya ilk parçanın temel neden olmaması olasılığını artırır. Aynı arızanın geri dönmesi, otomatik olarak yeni parçanın da bozuk olduğunu göstermez.
- Bir parçayı değiştirdikten sonra ne zaman yeniden test etmeliyim?
- Her müdahaleden sonra, mümkünse hatanın daha önce oluştuğu aynı koşulu yeniden oluşturun. Bu, hangi değişikliğin sonucu etkilediğini ayırt etmeyi kolaylaştırır.
- Bir değişimin hatayı giderdiğini nasıl doğrularım?
- Robot ilgili işlevi normal biçimde yerine getirirken orijinal hata geri dönmemelidir. Tek bir başarılı test olumlu bir işarettir; tekrarlanan normal çalışma daha güçlü doğrulama sağlar.
- Tekrarlanan hatanın yeni parçadan kaynaklandığını ne zaman düşünebilirim?
- Hata yalnızca yeni parça takıldıktan sonra başlıyor ve başka bir değişiklik yapılmadıysa yeni parça, uyumluluk veya montaj olası nedenler arasına girer. Güvenli ve pratikse eski parça ile kontrollü karşılaştırma şüpheyi güçlendirebilir; yine de bu tek başına kesin kanıt değildir.