Roomba Yedek Parçaları: Yaygın Bileşenleri Güvenle Sökme, Takma ve Doğrulama
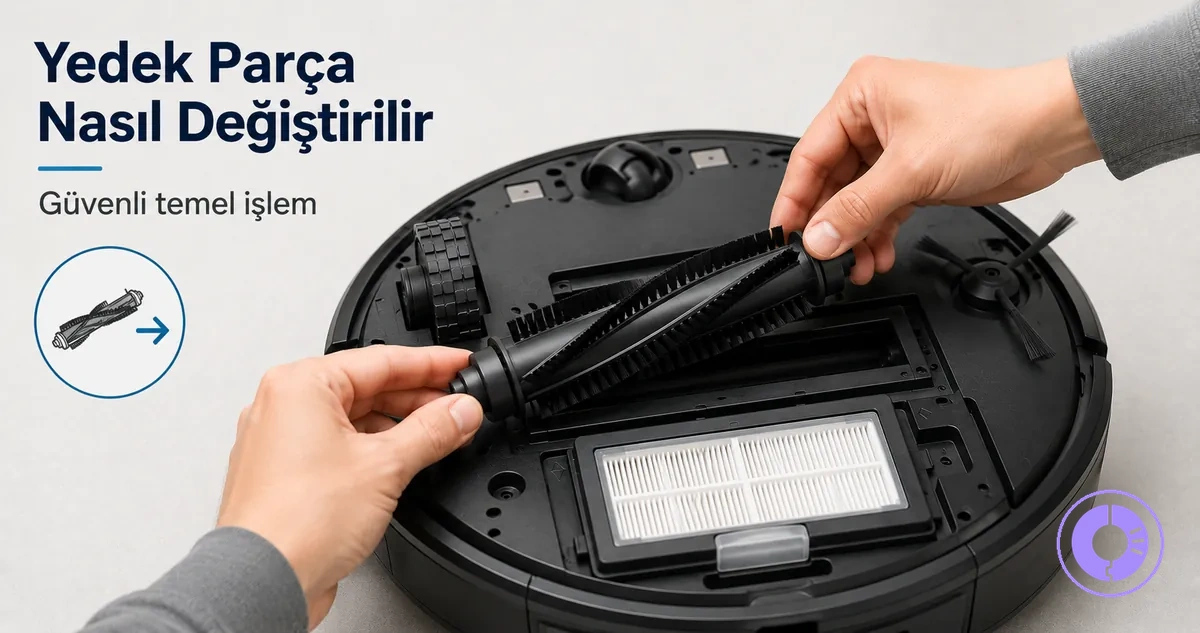
Bir Roomba yedek parçasını güvenle değiştirmek için önce parçanın robotunuzun model ve parça düzeniyle uyumlu olduğunu doğrulayın, robotu şarj istasyonundan çıkarıp modelin kapatma yöntemiyle kapatın; ardından parçayı zorlamadan sökün, montaj alanını temizleyip hizalamayı kontrol edin, yeni parçayı tam oturtun ve kısa bir çalışma testiyle doğrulayın. Parça normal kuvvetle çıkmıyor veya yeni parça düz ve sağlam oturmuyorsa işlemi durdurun; gizli bağlantı elemanı, yanlış yön, kalıntı ya da uyumsuzluk olasılığını yeniden kontrol edin.
4 aşamalı güvenli değişim karar akışı
Bu özet, sayfadaki ortak karar noktalarını tek akışta toplar. Her aşamada “devam” koşulu sağlanmıyorsa parçayı zorlamak yerine nedeni doğrulayın.
-
1
Uyumu doğrula
Model/seri, parça numarası veya revizyonu, şekil, montaj noktaları ve varsa konektör düzeni orijinal parçayla eşleşmeli.
Devam: Eşleşme açık. Dur: Delik, çentik, konektör veya gövde biçimi uyuşmuyor. -
2
Güvenli başlangıç yap
Robotu dock/şarj cihazından ayırın, modelin kapatma yöntemiyle kapatın ve temiz, kuru bir çalışma yüzeyine alın.
Devam: Robot kapalı ve sabit. Dur: Robot hâlâ şarj oluyor, çalışıyor veya parça sıcak/hasarlı görünüyor. -
3
Sök → incele → tak
Bağlantı türünü belirleyin; parçayı zorlamadan çıkarın. Yuvayı kalıntı, çatlak ve hizalama açısından kontrol edip yeni parçayı yönlendirme ipuçlarına göre tam oturtun.
Devam: Parça düz, kararlı ve sıkışmadan oturuyor. Dur: Olağandışı direnç, eğri oturma veya sıkışma var. -
4
Doğrula
Elle yapılabilen hareket/oturma kontrolünü tamamlayın, sonra kısa bir temizlik çalıştırması yapın ve ses, hata mesajı, sürtünme veya zayıf işlev olup olmadığını gözleyin.
Devam: Normal hareket ve çalışma. Dur: Yeni belirti oluşursa montajı ve uyumluluğu yeniden kontrol edin.
Temel karar kuralı: Direnci kuvvetle aşmayın; direnç, çoğu zaman gözden kaçan bir bağlantı, yanlış yön, kalıntı veya uyumsuzluğun yeniden kontrol edilmesi gerektiğini gösterir.
Bu sayfa, filtre, fırça/silindir, batarya ve tekerlek modülü gibi yaygın kullanıcı tarafından değiştirilebilir parçalarda ortak olan güvenlik ve doğrulama mantığını açıklar; erişim şekli ve kesin bağlantı yöntemi modele göre değişebilir.
Bu temel işlem için yedek parça kapsamı ve modele özel adımların başladığı yer
Bu temel işlem, kullanıcı tarafından değiştirilebilen yaygın Roomba parçalarında ortak olan sökme, inceleme, takma ve doğrulama mantığını kapsar; parçaya erişim ve bağlantı ayrıntıları modele göre değişebilir.
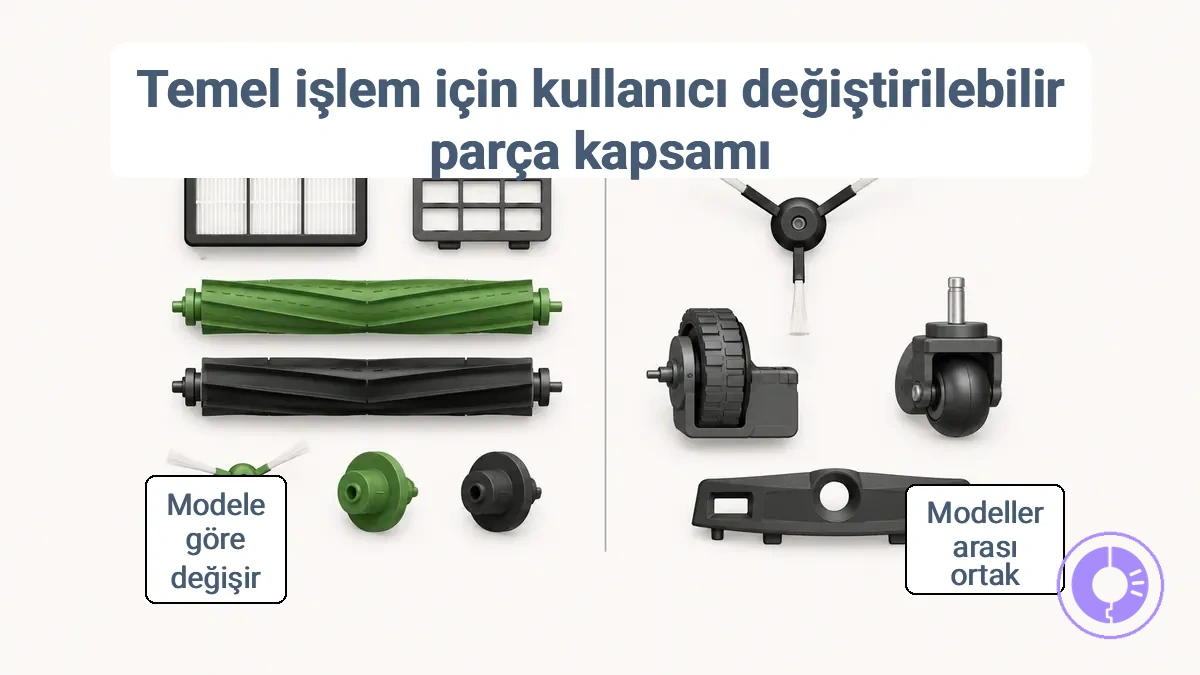
Kullanıcı tarafından değiştirilebilir parçalar genellikle tam robot sökümü gerektirmeden erişilebilen filtre, fırça/silindir, yan fırça, batarya veya tekerlek modülü gibi bileşenlerdir. Parça kategorilerini görmek için Roomba yedek parçaları ana sayfasını, doğru bileşeni konumuna göre ayırt etmek için parça diyagramını kullanın.
Olağandışı direnç, görünmeyen bir bağlantı noktası veya parçanın beklenen yönde hareket etmemesi bir durma koşuludur; parçayı zorlamak yerine bağlantı yöntemini ve model eşleşmesini yeniden kontrol edin.
Temel işlem ile modele özel yönlendirme arasındaki sınır şöyledir:
| Kapsam | Ne zaman yeterli? | Ne zaman modele özel bilgi gerekir? |
|---|---|---|
| Temel işlem | Parça, mevcut kapak/mandal/vida düzeniyle açıkça erişiliyor ve yeni parça orijinalle aynı oturma biçimini kullanıyorsa. | — |
| Modele özel yönlendirme | — | Erişim için alt kapağın sökülmesi, elektrik konektörü, farklı vida/klips düzeni veya modele özgü yönlendirme işareti varsa. |
Robotu açmadan veya parça sökmeden önce güvenli güç kapatma ve çalışma alanı
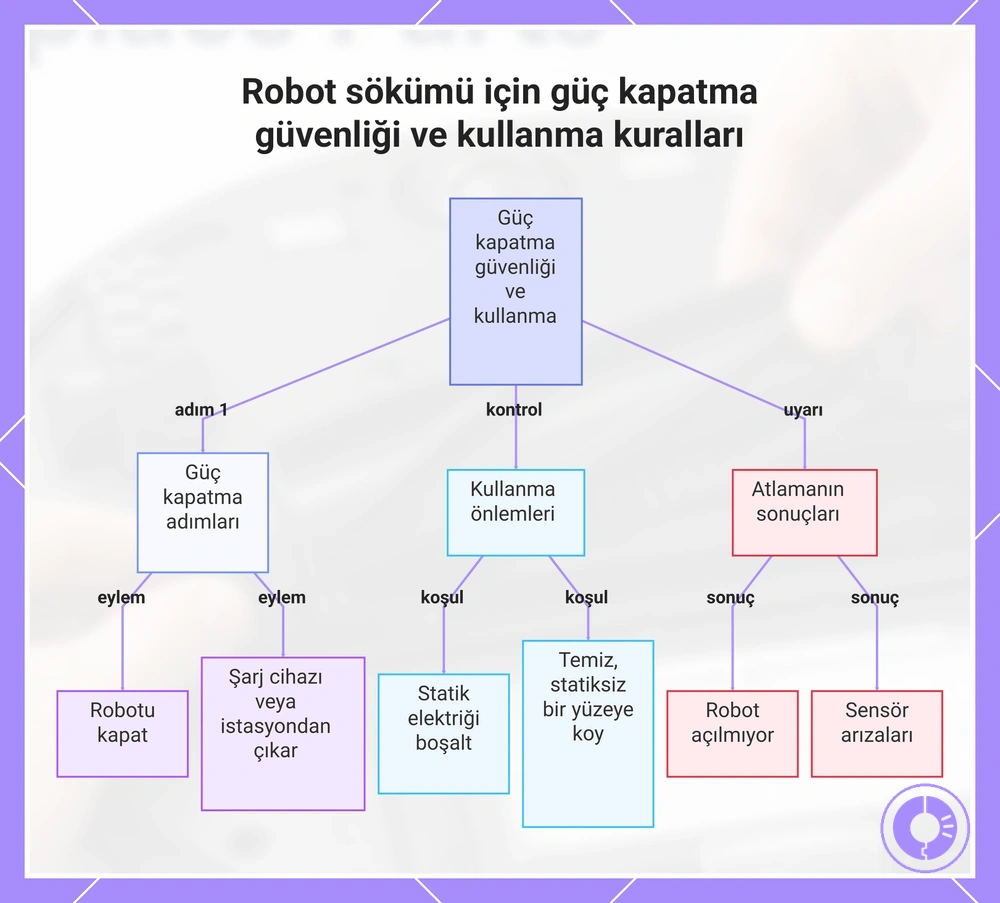
Robotu açmadan veya herhangi bir parçayı sökmeden önce, robotu şarj istasyonundan ya da bağlı şarj kablosundan ayırın ve modelinizin normal kapatma yöntemini kullanarak kapatın.
Bu hazırlık, istem dışı fırça veya tekerlek hareketini ve konektörlere müdahale sırasında kısa devre ya da mekanik hasar riskini azaltır. Basit filtre veya fırça değişiminde bile robotun çalışamayacak durumda olması, elinizi hareketli parçalardan uzak tutar.
Sökme işlemine başlamadan önce şu koşulları doğrulayın:
- Şarj bağlantısı yok: Robot dock üzerinde değildir ve harici güç kablosuna bağlı değildir.
- Robot kapalı: Modelin kullanım kılavuzunda belirtilen kapatma yöntemi uygulanmıştır; yalnızca temizlik döngüsünü durdurmak kapatma ile aynı kabul edilmemelidir.
- Çalışma yüzeyi uygun: Robot temiz, kuru, iyi aydınlatılmış ve devrilmeyeceği bir yüzeydedir; alt kapakta çalışılacaksa yüzeyi çizilmeye karşı koruyun.
- Parça sıcak veya hasarlı değil: Şişmiş, akmış, çatlamış ya da olağandışı sıcak bir batarya veya elektrikli bileşenle çalışmaya devam etmeyin.
- Konektör ve kablolar görünür şekilde sağlam: Sökmeden önce kablo yönünü, mandalı ve oturma konumunu gözlemleyin; kablodan değil konektör gövdesinden tutun.
Aşağıdaki görsel, parça sökümünden önce güç bağlantısının kesilmesi, çalışma alanının hazırlanması ve hassas bağlantıların zorlanmaması gereken temel güvenlik mantığını özetler.
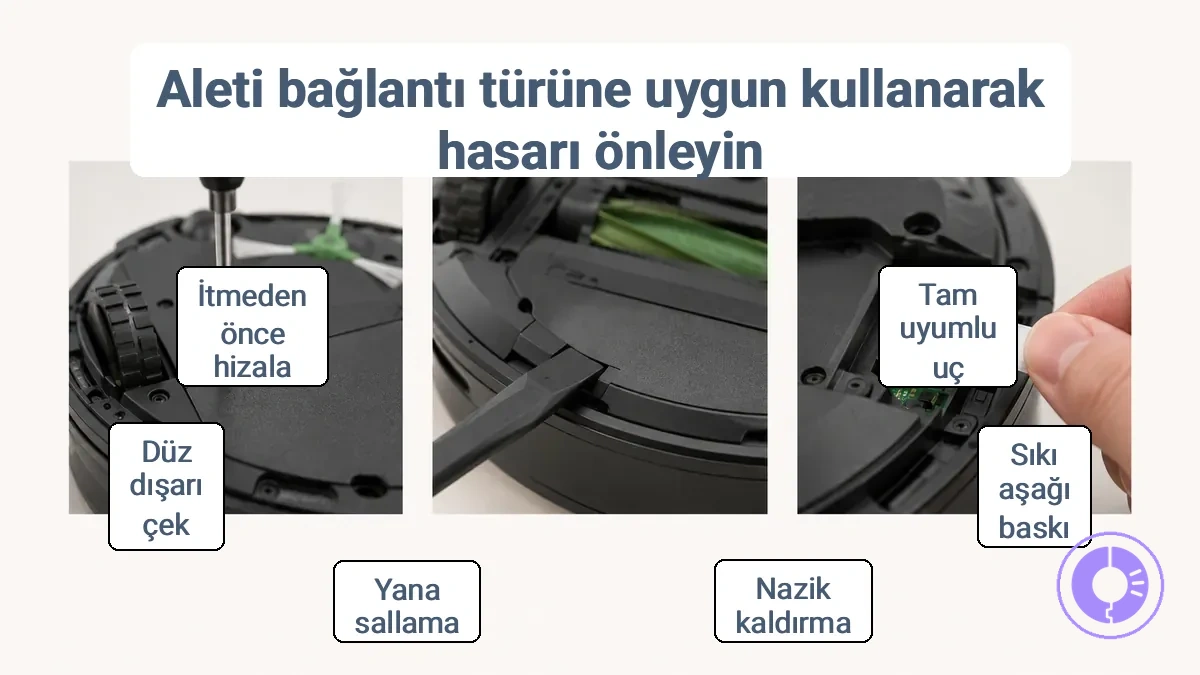
Vida başını sıyırmayı, klips kırılmasını ve yanlış oturmayı önleyen alet ve bağlantı elemanı kullanımı
Doğru aleti bağlantı türüyle eşleştirmek, vida başının sıyrılmasını, plastik klipslerin kırılmasını ve konektörlerin eğri oturmasını önlemeye yardımcı olur.
Vida, klips ve elektrik konektörü aynı kuvvetle açılmaz: vida uygun uçla döndürülür, klips kendi mandal noktasından serbest bırakılır, konektör ise kilidi varsa açıldıktan sonra gövdesinden ayrılır. <strong>Bir bağlantı normal yöntemle serbest kalmıyorsa daha fazla kuvvet uygulamayın.</strong>
Görsel bağlantı türlerini gösterir; aşağıdaki tablo her tür için doğru yöntem ile durma sinyalini yan yana verir.
| Bağlantı türü | Doğru yaklaşım | Durma sinyali |
|---|---|---|
| Vida | Baş biçimi ve boyutuna tam oturan ucu dik tutun; yeniden takarken yalnızca sağlam oturacak kadar sıkın veya model için bir tork değeri veriliyorsa onu izleyin. | Uç başın içinde kayıyor, vida dönmüyor veya plastik dişlerde boş dönme hissi oluşuyor. |
| Plastik klips / mandal | Önce serbest bırakma tırnağını bulun; gerekirse plastik açma aparatıyla mandala kontrollü basınç uygulayın. | Plastik belirgin şekilde esniyor, beyazlıyor/çatlama sesi çıkarıyor veya parça tek noktadan kalkıp diğer tarafta tutuluyor. |
| Konektör | Varsa kilidi açın; kablodan çekmek yerine konektör gövdesini tutup eşleşen yönde ayırın. Şerit/ZIF bağlantıda mandalı açmadan kabloyu zorlamayın. | Konektör eğri hareket ediyor, pinler görünür şekilde hizasız veya kablo gerilerek çıkmaya çalışıyor. |
Yeniden takmada amaç “olabildiğince sıkı” değil, <strong>doğru hizalanmış ve güvenli oturma</strong>dır. Model için tork değeri verilmemişse rastgele bir tork değeri varsaymayın.
Uyumsuz parça montajını ve tekrarlayan hataları önleyen uyumluluk kontrolleri
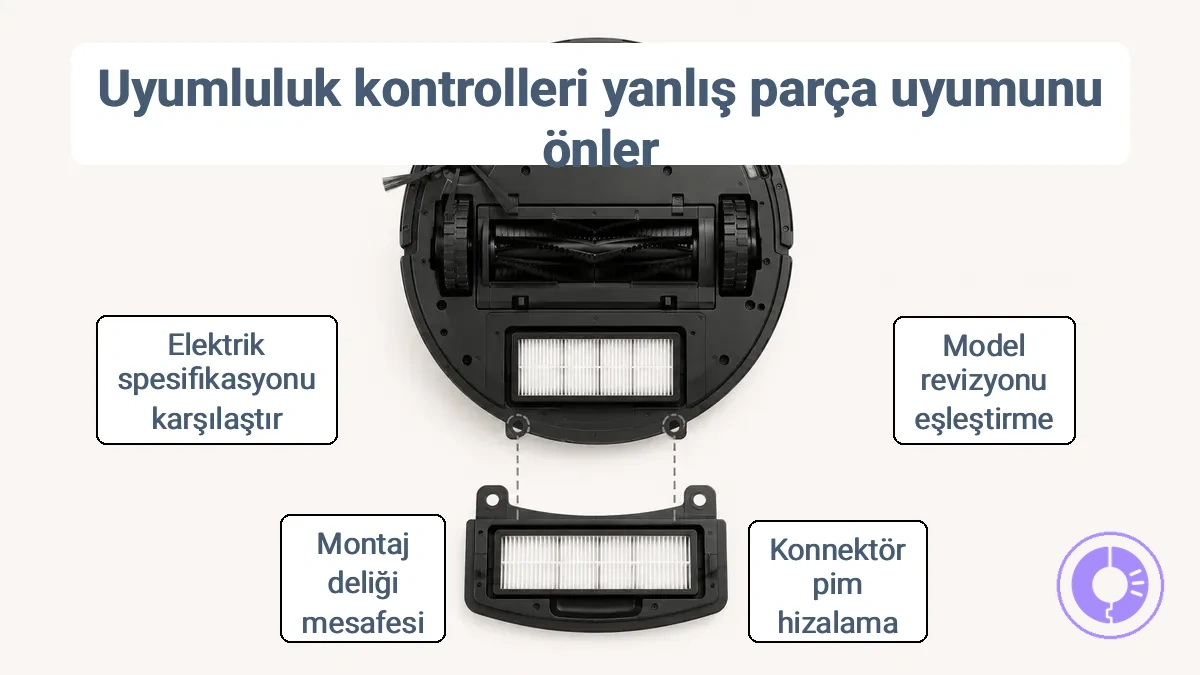
Uyumluluk kontrolünün amacı, benzer görünen fakat fiziksel ya da elektriksel olarak eşleşmeyen bir yedek parçayı robota zorla takmayı önlemektir.
Görünüş tek başına yeterli değildir; model/seri eşleşmesi, parça numarası veya revizyonu, montaj geometrisi ve elektrikli parçalarda konektör ile temel elektriksel özellikler birlikte değerlendirilmelidir.
Aşağıdaki matris, önemli uyumluluk niteliklerini ve eşleşmeme durumunda beklenen pratik sonucu kapatır:
| Uyumluluk niteliği | Doğrulanacak değer / durum | Uyuşmazlığın pratik sonucu |
|---|---|---|
| Robot modeli / seri kimliği | Yedek parçanın açıkça desteklediği model/seri, robot üzerindeki model kimliğiyle eşleşmelidir. | Parça hiç oturmayabilir veya işlevi güvenilir olmayabilir. |
| Parça numarası / revizyon | Varsa orijinal parçadaki parça numarası ya da revizyon, yedek parçanın uyumluluk bilgisiyle eşleştirilmelidir. | Görsel olarak benzer bir parça farklı montaj veya bağlantı düzenine sahip olabilir. |
| Montaj geometrisi | Vida delikleri, tırnaklar, çentikler, kapak biçimi ve oturma derinliği orijinal parçayla aynı işlevsel düzeni kullanmalıdır. | Eğri oturma, gevşeklik, sürtünme veya kapağın kapanmaması görülebilir. |
| Konektör / temas düzeni | Elektrikli parçalarda konektör biçimi, pin/temas düzeni ve kablo yönü orijinalle uyuşmalıdır. | Zorla takma pin veya konektör hasarına; gevşek oturma aralıklı çalışmaya yol açabilir. |
| Elektriksel uygunluk | Batarya ve elektronik modüllerde yalnızca robot modeli için açıkça uyumlu olarak belirtilen teknik özellikte parça kullanılmalıdır; etiketi veya resmi uyumluluk bilgisini esas alın. | Yanlış özellik, çalışmama, şarj hatası veya bileşen hasarı riski oluşturabilir. |
Bu temel eşleşmelerden biri açık değilse parçayı takmayın. <strong>Şekil benzerliği uyumluluk kanıtı değildir.</strong>
Temel Değiştirme Sırası: Sök, İncele, Tak ve Doğrula
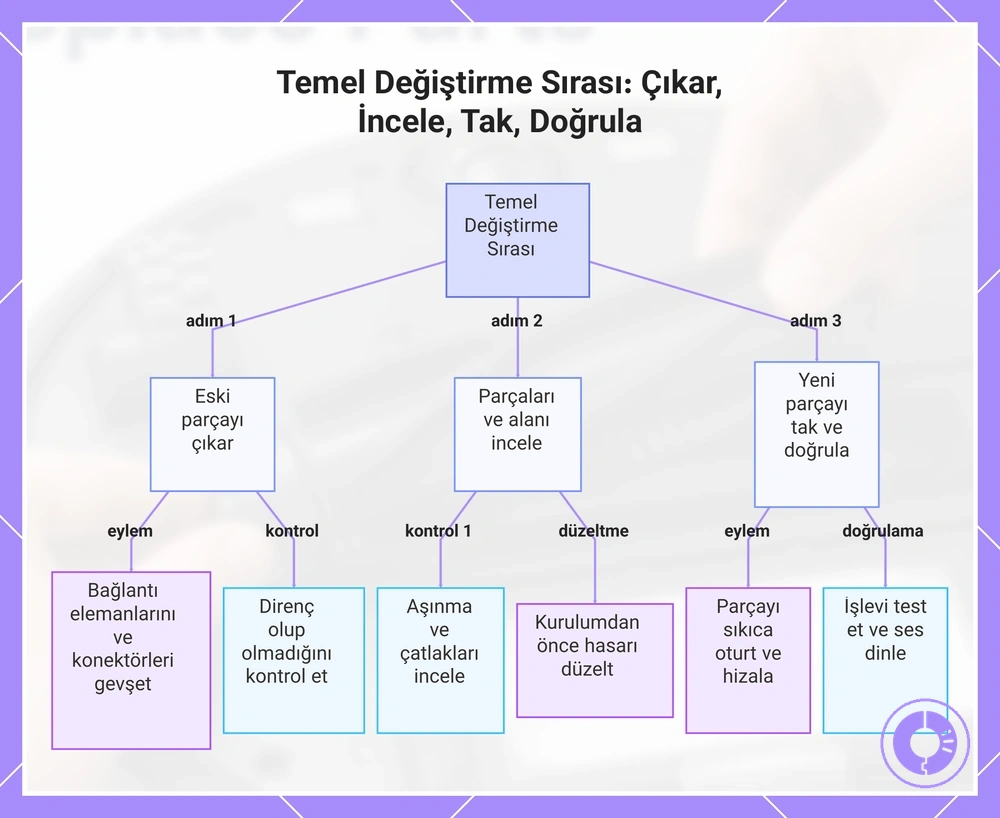
Güvenli parça değişiminin ortak sırası sök → incele → tak → doğrula mantığıdır.
Her aşama bir sonraki aşamaya geçmeden önce kontrol noktası oluşturur; amaç, hatayı ancak robot yeniden çalıştığında fark etmek yerine montaj sırasında yakalamaktır.
- Sök: Bağlantı türünü belirleyin ve tüm vida, klips veya konektörleri serbest bırakın. Dur: parça normal yöntemle çıkmıyorsa gizli bağlantı veya yanlış sökme yönünü kontrol edin.
- İncele: Eski parçayı ve montaj alanını kalıntı, çatlak, aşınma ve eğri oturma izleri açısından kontrol edin. Dur: yeni parçanın tam oturmasını engelleyecek hasar veya birikme varsa önce bunu giderin.
- Tak: Yönlendirme işaretleri, çentikler ve montaj noktalarını eşleştirerek yeni parçayı düz biçimde oturtun. Dur: parça boşluk bırakıyor, eğri duruyor veya gereğinden fazla kuvvet istiyorsa yeniden hizalayın.
- Doğrula: Parçaya uygunsa elle hareket/oturma kontrolü yapın, ardından kısa bir temizlik çalıştırmasında ses, sürtünme, hata mesajı ve işlevi gözleyin. Yeni bir belirti oluşursa montajı ve uyumluluğu yeniden kontrol edin.
Özellikle inceleme aşamasını atlamayın: küçük bir kalıntı, eğri tırnak veya sıkışmış kablo, doğru yedek parçayı bile yanlış oturmuş gibi gösterebilir.
Görsel, dört aşamalı değişim sırasını ve her aşamada ilerlemeden önce doğrulanması gereken temel kontrol noktalarını gösterir.
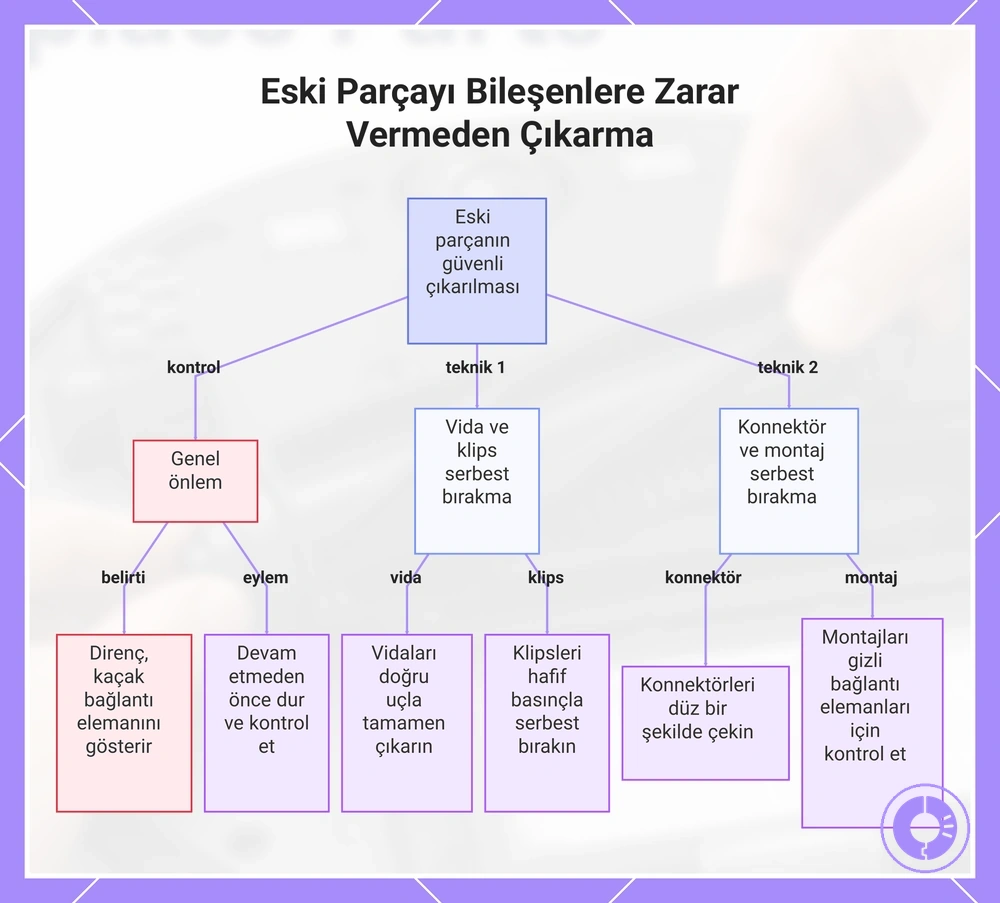
Eski parçayı gövdeye, konektörlere veya montaj noktalarına zarar vermeden sökme
Eski parçayı güvenle sökmenin ilk adımı, parçayı tutan bağlantının vida, klips/mandal, konektör veya birden fazla bağlantının birleşimi olup olmadığını belirlemektir. <strong>Direnç, kuvveti artırma değil bağlantıyı yeniden kontrol etme sinyalidir.</strong>
Bağlantı türü ile serbest bırakma biçimini şu şekilde eşleştirin:
| Bağlantı | Serbest bırakma | Dur ve kontrol et |
|---|---|---|
| Vida | Doğru ucu dik tutarak tamamen gevşetin; parça hâlâ tutuluyorsa başka vida olup olmadığını arayın. | Vida başı kayıyor veya parça tek noktadan kalkıyor. |
| Klips / mandal | Mandala kendi açılma yönünde kontrollü basınç uygulayın; gövdeyi kaldıraç noktası olarak kullanmayın. | Plastik aşırı esniyor veya bir kenar serbestken diğer kenar sıkı kalıyor. |
| Konektör | Varsa kilidi açın, konektör gövdesinden tutup eşleşen yönde ayırın. | Kablo geriliyor, konektör eğiliyor veya pinler görünür şekilde hizasız. |
| Modül / kapak | Tüm görünür bağlantılar serbest bırakıldıktan sonra parçayı doğal çıkış yönünde kaldırın. | Parça normal el kuvvetiyle hareket etmiyor; gizli vida/klips olasılığını kontrol edin. |
Görsel, bu bağlantı türlerinin güvenli serbest bırakma yönlerini ve zorlamadan önce kontrol edilmesi gereken noktaları gösterir.
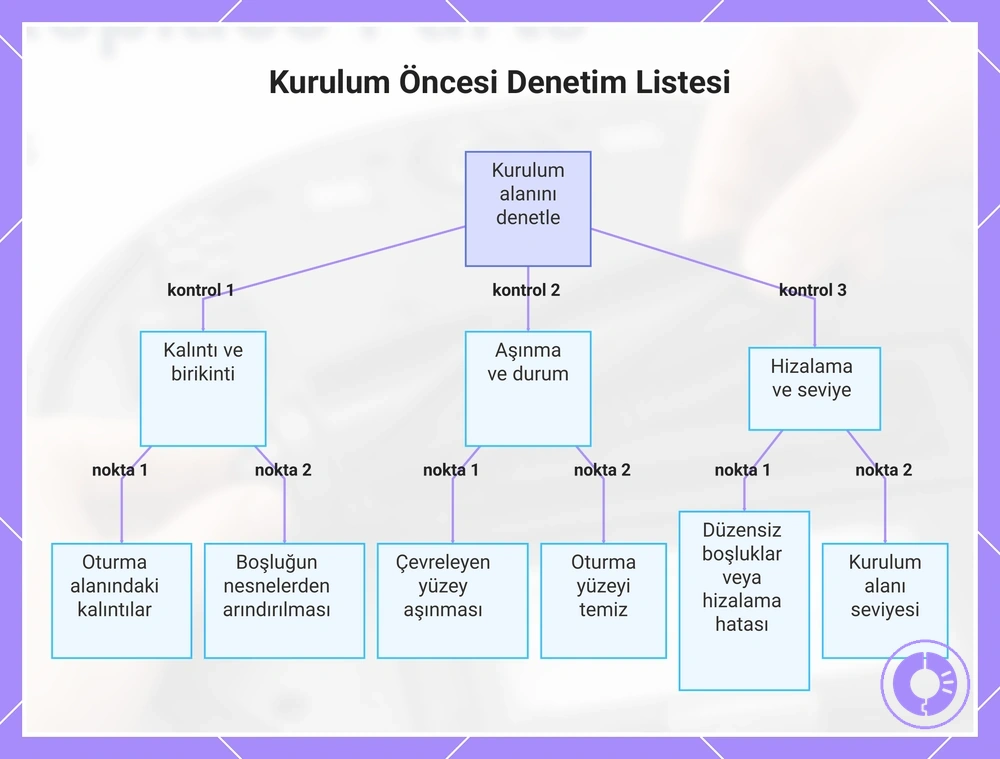
Yeni parçayı takmadan önce alanı kalıntı, aşınma ve hizalama ipuçları açısından inceleme
Yeni parçayı takmadan önce montaj alanını <strong>kalıntı, hasar/aşınma ve hizalama</strong> açısından kontrol edin. Bu üç durum, doğru parçanın bile tam oturmamasına, sürtünmeye veya yeniden montaj sonrası hataya neden olabilir.
| Kontrol | İyi durum | Sorun işareti / eylem |
|---|---|---|
| Kalıntı | Oturma yüzeyi, yuva ve hareket yolu temizdir. | Saç, iplik, toz yığını veya yabancı cisim varsa uygun biçimde temizleyin; yeni parçayı kalıntının üzerine bastırmayın. |
| Hasar / aşınma | Tırnaklar, vida yuvaları, konektör gövdesi ve çevre yüzeyler sağlamdır. | Çatlak, kırık tırnak, sıyrılmış diş veya yanık/erime izi varsa bunun montajı etkileyip etkilemediğini değerlendirmeden devam etmeyin. |
| Hizalama | Montaj noktaları düz, karşılıklı ve engellenmemiştir. | Eşit olmayan boşluk, sıkışmış kablo veya eğri bağlantı noktası varsa önce nedeni düzeltin. |
Montaj yüzeyinin temiz ve düz olması, özellikle filtre çerçevesi, fırça uçları ve modül tabanlarında doğru oturmayı doğrulamayı kolaylaştırır.
Görsel, kurulum öncesi denetimi kalıntı, aşınma/hasar ve hizalama olmak üzere üç pratik kontrol grubunda özetler.
Yeni parçayı yönlendirme ve uyum ipuçlarını kullanarak doğru şekilde oturtma
Yeni parçayı doğru oturtmak, parçanın kendi yönlendirme geometrisini kullanarak montaj noktalarıyla hizalamak ve <strong>zorlamadan düz, kararlı bir oturma</strong> elde etmektir.
Yönlendirme ipuçlarını doğru oturma ve yanlış oturma belirtileriyle birlikte okuyun:
| Yönlendirme ipucu | Doğru oturma | Yanlış oturma belirtisi |
|---|---|---|
| Çentik / anahtarlı şekil | Eşleşen yuvaya tek doğal yönde girer ve parça düzleşir. | Parça yarım kalır, eğri durur veya aşırı kuvvet ister. |
| Renkli / biçimsel uçlar | Fırça ve silindir gibi parçalarda uç biçimleri karşı yuvalarla eşleşir. | Uç kapakları kapanmaz, parça dönmez veya bir taraf yüksek kalır. |
| Ok, yazı veya kalıp yönü | Parça üzerindeki işaret, modelin mevcut yerleşimiyle aynı yönü gösterir. | Kapak kapanmaz, parça dışarı taşar veya bitişik bileşene temas eder. |
| Vida / klips noktaları | Delik ve mandallar zorlamadan karşılık gelir. | Vidayı çekerek hizaya getirmek veya klipsi zorla bastırmak gerekir. |
Oturttuktan sonra parçayı, yapısına uygun olacak şekilde hafifçe kontrol edin: sabit parça oynamamalı; dönen veya yaylanan parça ise tasarlandığı yönde takılmadan hareket etmelidir.
Kısmi oturma belirtisi varsa parçayı çıkarın, yönünü ve montaj alanını yeniden kontrol edin; bağlantı elemanlarını parçayı zorla yerine çekmek için kullanmayın.
Montaj sonrası doğrulama: hareket, oturma ve kısa test çalıştırması
Montaj sonrası doğrulama, yeni parçanın doğru oturduğunu tam bir temizlik döngüsüne güvenmeden önce kontrol eder. Hangi kontrolün uygulanacağı parça türüne bağlıdır: hareketli parçada serbest hareket, filtre/kapakta tam oturma, elektrikli modülde sağlam bağlantı ve tümünde kısa çalışma testi önemlidir.
Parça türüne uygun kontrolü seçin; yeni bir ses, sürtünme, hata mesajı veya beklenmeyen hareket görürseniz robotu durdurup montajı yeniden inceleyin:
| Kontrol | Beklenen durum | Sorun varsa ilk yeniden kontrol |
|---|---|---|
| Fırça / silindir / tekerlek hareketi | Elle kontrol edilebilen parça, tasarlandığı yönde takılmadan hareket eder; belirgin sürtünme veya eğrilik yoktur. | Uçların yönünü, saç/iplik kalıntısını, modül oturmasını ve kapağın kapanmasını kontrol edin. |
| Filtre ve hazne oturması | Filtre çerçevesi ve toz haznesi kendi yuvasına tam oturur; kapak/mandal normal şekilde kapanır. | Yanlış filtre yönünü, yuvadaki kalıntıyı ve uyumsuz çerçeve geometrisini kontrol edin. |
| Konektör / kablo | Konektör düz ve tam oturmuştur; kablo kapak altında sıkışmıyor veya gerilmiyordur. | Mandallı bağlantıyı, pin hizasını ve kablo yönlendirmesini yeniden kontrol edin. |
| Kısa temizlik çalıştırması | Robot normal başlar; yeni takılan parçayla ilişkili olağandışı ses, sürtünme, tekrarlayan hata veya belirgin işlev kaybı görülmez. | Robotu durdurun; yeni parçanın oturmasını, yönünü, bağlantısını ve model uyumluluğunu yeniden doğrulayın. |
Temel işlemi her parçayı tam bir prosedüre dönüştürmeden yaygın değişimlere uygulama
Aynı dört aşamalı mantık yaygın Roomba parça ailelerinde geçerlidir; değişen şey parçaya erişim, bağlantı biçimi ve doğrulanacak işlevdir.
Batarya, ana fırça/silindir, tekerlek modülü ve filtre aynı “sök–incele–tak–doğrula” sırasını izleyebilir; ancak her birinin yanlış montaj belirtisi farklıdır.
Aşağıdaki tablo, parça ailesini en önemli montaj farkı, başlıca risk ve hızlı doğrulama ile eşleştirir.
| Parça ailesi | Montajda değişen nokta | Başlıca risk | Hızlı doğrulama |
|---|---|---|---|
| Batarya | Modele göre alt kapak/batarya kapağı, çekme şeridi veya konektör düzeni değişebilir. | Yanlış batarya uyumluluğu, konektör hasarı veya kablonun kapak altında sıkışması. | Bataryanın düz oturması, kapağın zorlanmadan kapanması ve robotun dock üzerinde normal şarj göstergesi vermesi. |
| Ana fırça / silindir | Uç biçimleri, renk kodları ve fırça kafesi/mandalı modele göre değişebilir. | Ters taraf, tam oturmayan uç kapak veya saç/iplik kalıntısı nedeniyle sürtünme. | Elle serbest hareket ve kısa çalıştırmada yeni sürtünme/gıcırdama olmaması. |
| Tekerlek modülü | Vida düzeni ve varsa kablo/konektör yolu modele göre değişebilir. | Eğri oturma, sıkışmış kablo, tekerleğin veya süspansiyon hareketinin engellenmesi. | Tekerleğin serbest dönmesi/yaylanması ve kısa testte belirgin çekme ya da takılma olmaması. |
| Filtre / toz haznesi | Filtre çerçevesi, tırnak/kapak biçimi ve filtre yönü modele göre değişebilir. | Uyumsuz filtre, tam kapanmayan hazne veya kalıntı nedeniyle gevşek oturma ve hava akışının kısıtlanması. | Filtrenin çerçeveye tam oturması, haznenin kilitlenmesi ve kısa çalıştırmada anormal ses/hata olmaması. |
Parçanın ne zaman değiştirilmesi gerektiği, nasıl takıldığından ayrı bir bakım kararıdır; belirtilere ve parçanın durumuna göre değişim zamanını planlayın.
Erişim, vida konumu veya elektrik bağlantısı bu temel çerçeveden daha ayrıntılı olduğunda parçaya ve modele özel kılavuzu izleyin.
Filtreyi doğru oturtarak hava akış kaybını ve gevşekliği önleme
Roomba filtresinde temel hedef, doğru filtreyi toz haznesindeki yuvasına tam oturtmaktır. Uyumsuz veya yarım oturmuş bir filtre, haznenin kapanmasını engelleyebilir ve hava akışını kısıtlayarak temizlik performansını düşürebilir.
Filtre değişimini şu kısa doğrulama sırasıyla yapın:
- Robotu durdurun ve hazneyi çıkarın. Modelinizin filtre kapağı/mandalı varsa normal açılma yönünde serbest bırakın.
- Eski filtreyi çıkarın ve yuvasını kontrol edin. Filtrenin düz oturmasını engelleyen toz veya kalıntıyı haznenin bakım talimatına uygun biçimde temizleyin.
- Yeni filtrenin geometrisini karşılaştırın. Çerçeve, tırnak ve yönlendirme biçimi eski filtreyle ve robot modelinin uyumluluk bilgisiyle eşleşmelidir.
- Filtreyi zorlamadan tam oturtun. Çerçeve yuvaya düz oturmalı; kapak veya hazne normal biçimde kapanmalıdır.
- Hazneyi yeniden takıp kısa bir test yapın. Yeni takılan filtreyle ilişkili anormal ses, hata veya belirgin performans düşüşü varsa oturmayı ve uyumluluğu yeniden kontrol edin.
Filtreyi yalnızca modeliniz ve ilgili filtre için açıkça yıkanabilir olduğu belirtiliyorsa suyla temizleyin; aksi durumda filtre malzemesine zarar vermemek için üretici bakım yöntemini izleyin. Modele özel erişim ve seçim ayrıntıları için filtre değişimi kılavuzuna bakın.
Dolaşmayı, ters yerleşimi ve sürücü zorlanmasını önleyen fırça ve silindir değişimleri
Fırça ve silindir değişiminde doğru yön, temiz uç yuvaları ve tam oturan uç kapaklar önemlidir. <strong>Parça elle kontrol edildiğinde sıkışıyor veya eğri duruyorsa motorla zorlayarak test etmeyin.</strong>
Yönlendirme ve hareket kontrolünü şu sırayla yapın:
- Uç biçimlerini eşleştirin. Fırça/silindir uçlarını karşı yuvalarla karşılaştırın; renk veya biçim kodu varsa mevcut yerleşimi referans alın.
- Saç, iplik ve kalıntıyı temizleyin. Özellikle uç kapak ve yatak çevresindeki birikme yeni parçanın serbest dönmesini engelleyebilir.
- Her iki ucu tam oturtun. Fırça kafesi veya mandal, parçayı aşağı bastırmak zorunda kalmadan normal şekilde kapanmalıdır.
- Elle hareketi kontrol edin. Tasarımın izin verdiği ölçüde parça takılmadan dönmeli; sürtünme, gıcırdama veya bir ucun yukarı kalkması yanlış oturma belirtisidir.
- Kısa çalışma testi yapın. Yeni ses veya tekrarlayan hata oluşursa robotu durdurup yönü, uç kapakları ve kalıntıyı yeniden kontrol edin.
Kesin uç yönü ve kafes/mandal yapısı modele göre değişebildiği için fırça ve silindir değişimi sayfasındaki model uyumluluğunu esas alın.
Konektör hasarını ve şarj hatalarını önleyen batarya değişimleri
Batarya değişiminde en önemli koşullar, yeni bataryanın robot modeliyle açıkça uyumlu olması, batarya ve varsa konektörün zorlanmadan oturması ve kablonun kapak altında sıkışmamasıdır. Şişmiş, sızdıran, çatlamış veya olağandışı sıcak bir bataryayı takmayın ya da yeniden kullanmayın.
Modeliniz kullanıcı tarafından batarya değişimine izin veriyorsa şu doğrulama sırasını izleyin:
- Uyumluluğu doğrulayın. Robot modeli/serisi, batarya parça bilgisi, gövde biçimi ve varsa konektör düzeni açıkça eşleşmelidir.
- Robotu güçten ayırın ve kapatın. Batarya kapağına veya alt kapağa yalnızca modelin bakım düzenine göre erişin.
- Eski bataryayı kendi tutma/çekme noktalarından çıkarın. Kablolu konektör varsa kablodan değil konektör gövdesinden tutun; metal aletle terminaller arasında kısa devre oluşturmayın.
- Yeni bataryayı düz biçimde oturtun. Kablo veya çekme şeridi varsa kapağın altında sıkışmadığını ve bağlantının eğri olmadığını kontrol edin.
- Kapağı yeniden takın ve normal şarj sistemini kullanın. Robotu uyumlu dock/şarj cihazına yerleştirin; modelin normal şarj göstergesini verdiğini doğrulayın. Belirli bir “ilk şarj süresi” varsaymak yerine model talimatını izleyin.
Robot batarya değişiminden sonra açılmıyor veya şarj olmuyorsa önce bataryanın tam oturmasını, konektörün hizasını ve model uyumluluğunu yeniden kontrol edin. Hasarlı bataryaları yerel batarya geri dönüşüm/atık kurallarına göre yönetin; ayrıntılı güvenlik için bataryayı güvenle değiştirme sayfasına bakın.
Tekerlek modülü değişimlerinde montaj sonrası hizalama sorunlarını ve zayıf çekişi önleme
Tekerlek modülünde doğru oturma, kablo yönlendirmesi ve serbest tekerlek/süspansiyon hareketi çekiş için temel kontrollerdir. Eğri oturan bir modül, robotun çekmesine, takılmasına veya tekrarlayan hareket hatalarına katkıda bulunabilir.
- Tekerlek yuvasını temizleyin. Modülün tabana düz oturmasını veya tekerleğin hareketini engelleyen saç, iplik ve kalıntıyı giderin.
- Varsa konektörü ve kablo yolunu doğrulayın. Konektör düz oturmalı; kablo modülün veya kapağın altında ezilmemelidir.
- Modülü montaj yüzeyine düz oturtun. Vidaları parçayı zorla hizaya çekmek için kullanmayın; model için özel tork değeri verilmemişse rastgele bir tork uygulamayın.
- Tekerlek hareketini kontrol edin. Tekerlek tasarımın izin verdiği şekilde serbest dönmeli ve yaylı modüllerde yukarı-aşağı hareket takılmamalıdır.
- Kısa test sürüşü yapın. Belirgin çekme, tıklama veya hareket hatası oluşursa modül oturmasını, kalıntıyı ve uyumluluğu yeniden kontrol edin.
Modele göre vida ve konektör düzeni değişebildiğinden kesin erişim için tekerlek ve çekiş parçası değişimi sayfasını kullanın.
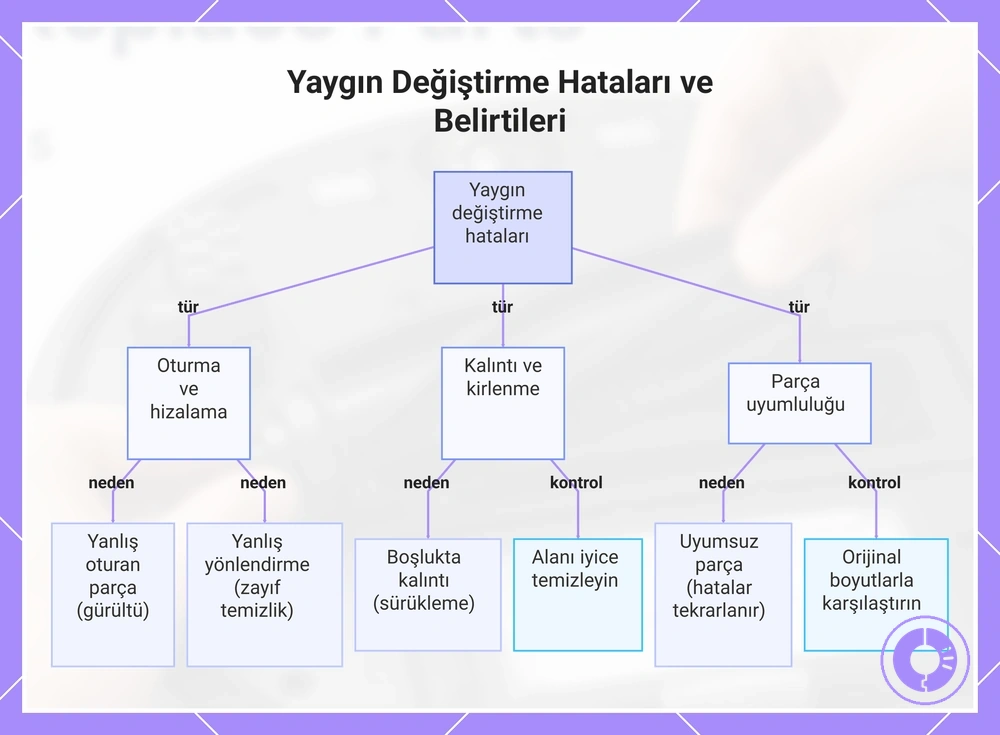
Ses, zayıf temizlik veya tekrarlayan hatalara neden olan yaygın değiştirme hataları
Değişimden hemen sonra başlayan ses, sürtünme, zayıf temizlik veya tekrarlayan hata; çoğu zaman yeni parçanın kendisinden önce <strong>oturma, yön, kalıntı, bağlantı veya uyumluluk</strong> açısından kontrol edilmelidir.
Belirtiyi montaj nedenleriyle eşleştirmek, rastgele parça değiştirmekten daha hızlı bir ilk teşhis sağlar.
Aşağıdaki tanı tablosu, yaygın belirti → olası montaj nedeni → ilk kontrol ilişkisini gösterir:
| Belirti | Olası montaj nedeni | İlk kontrol / eylem |
|---|---|---|
| Tıklama, takırtı veya titreşim | Parça tam oturmamış, vida/klips gevşek veya fırça/tekerlek çevresinde kalıntı var. | Robotu durdurun; parçayı yeniden oturtun, bağlantıları ve hareket yolunu kontrol edin. |
| Sürtünme veya gıcırdama | Fırça/silindir ucu yanlış yönde, uç kapak tam oturmamış, tekerlek modülü eğri veya bağlantı aşırı sıkılmış olabilir. | Elle hareketi kontrol edin; yönü ve düz oturmayı doğrulayın. Modelde belirtilen sıkma yöntemini izleyin. |
| Zayıf temizlik / çekiş | Filtre veya hazne tam oturmamış, fırça/silindir doğru temas etmiyor ya da tekerlek serbest hareket etmiyor olabilir. | Filtre-hazne oturmasını, fırça uçlarını ve tekerlek hareketini kontrol edin. |
| Tekrarlayan hata mesajı | Uyumsuz parça, gevşek konektör, sıkışmış hareketli parça veya montaj alanında kalıntı olabilir. | Parçanın model uyumluluğunu, konektörleri ve mekanik hareketi yeniden doğrulayın. |
| Robot açılmıyor / şarj olmuyor | Batarya tam oturmamış, konektör hizasız veya batarya robotla uyumsuz olabilir. | Gücü ayırın; batarya oturmasını ve uyumluluğu kontrol edin. Hasarlı/şişmiş bataryayla devam etmeyin. |
Yeni parça orijinalin işlevsel biçimi, montaj noktası veya konektör düzeniyle eşleşmiyorsa montajı durdurun ve uyumluluğu yeniden doğrulayın.
Bir belirti yalnızca yeniden oturtmayla kayboluyorsa montaj kaynaklı olma ihtimali güçlenir; aynı belirti doğru montaj ve doğru uyumluluk doğrulamasından sonra sürüyorsa çevredeki aşınma veya başka bir arıza da değerlendirilmelidir.
Görsel, değişim sonrası yaygın belirtileri montaj kaynaklı nedenler ve yeniden kontrol eylemleriyle birlikte özetler.