Çekiş sorunları için Roomba tekerlek değişimi: neyi değiştirmeli ve neden
Roomba çekiş sorunu için önce tekerlek dişini, saç/kir birikimini, dönüş davranışını ve zemine temasını kontrol edin. Temizlikten sonra yalnızca kauçuk diş/sırt belirgin aşınmışsa ve model için ayrı, uyumlu bir sırt parçası gerçekten servis edilebiliyorsa o parça değiştirilebilir; tekerlek takılıyor, tahrik üretmiyor veya yaylı temas bozukluğu sürüyorsa etkilenen sol/sağ tahrik tekerlek modülü daha uygun onarım birimidir. Yalnız ön döner tekerlek serbest hareket etmiyorsa ön döner tekerlek düzeneğini değerlendirin; her durumda model ve taraf uyumunu siparişten önce doğrulayın.
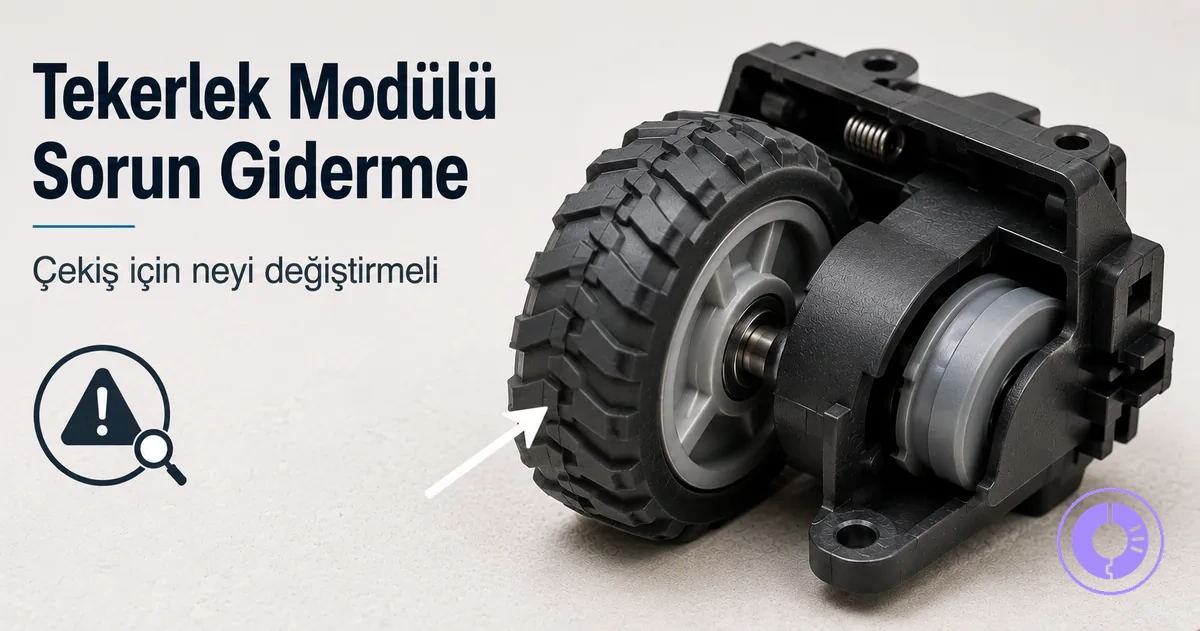
Belirtiye göre hangi parçayı kontrol etmelisiniz?
Ana belirtiyi seçin. Sonuç, önce hangi fiziksel kontrolün yapılacağını ve hangi durumda değişimin anlamlı olduğunu gösterir.
Önce kontrol: Tahrik tekerleğinin diş yüzeyi ve zemine teması
İlk eylem: Saç/kir ve yapışkan kalıntıyı temizleyin; diş aşınmasını ve yaylı modülün zemine geri basmasını kontrol edip kuru, temiz zeminde yeniden deneyin.
Değişim koşulu: Belirgin diş/sırt aşınması varsa, modelde ayrı ve uyumlu sırt parçası servis edilebiliyorsa yalnız o parça düşünülebilir; aksi halde veya modülün yaylı/mekanik davranışı da bozuksa etkilenen tahrik tekerlek modülünü değerlendirin.
Bu yardımcı, canlı ürün verisi kullanmaz. Parça siparişinden önce Roomba modelini, modül tarafını ve konnektör/montaj uyumunu ayrıca doğrulayın.
Roomba’da çekiş, iki tahrik tekerleğinin zemine yeterli temas ve sürtünme sağlayarak robotu ileri, geri ve dönüş hareketlerinde taşımasıdır. Bu nedenle tekerleğin kayması veya sıkışması öncelikle bir hareket ve mekanik temas problemidir; tek başına elektronik bir “çekiş kontrolü” arızasını kanıtlamaz. İlgili parça türleri için Roomba yedek parçaları ana sayfasına bakın.
Tekerlek kayması; lastik dişinde aşınma, saç/kir birikimi, tahrik tekerleğinin kesik kesik veya kısıtlı dönmesi ya da yaylı modülün zemine temasının bozulmasıyla ortaya çıkabilir. Belirtinin şiddeti Roomba modeli, zemin dokusu ve biriken kalıntı miktarına göre değişebilir.
Farklı nedenler farklı çekiş belirtileri üretir. Nedeni belirlemek, gerekli eylemi belirler.
- Roomba tahrik tekerleklerine özgü çekiş kaybı belirtilerini tanıyın.
- Tekerlek modülü, diş veya döner tekerleğin neden olup olmadığını doğrulayın.
- Tekerlek düzeneğini temizleme veya etkilenen parçayı uyumlu bir seçenekle değiştirme arasında seçim yapın.
Roomba’da Çekiş Sorunları: Tekerlek Tutuşu ve Hareket Kabiliyeti, 'Çekiş Kontrolü' Arızaları Değil
Roomba’daki çekiş sorunları çoğunlukla tekerlek tutuşu, serbest dönüş ve zemine temas ile ilgilidir. Azalan tekerlek-zemin teması veya yetersiz sürtünme kaymaya ve hareket kabiliyeti kaybına yol açabilir.
Yerinde dönen veya ilerlemeyen bir tekerlek, tek başına elektronik arızayı doğrulamaz. Belirtiyi önce diş yüzeyi, kalıntı, tahrik modülü hareketi ve fiziksel engeller açısından ayırmak daha doğru bir tanı yoludur.
| Belirti | En olası fiziksel anlam | Önce neyi kontrol etmeli? |
|---|---|---|
| Tekerlek dönüyor ama robot ilerlemiyor | Tutuş azalmış veya tekerlek-zemin teması zayıf. | Lastik dişi, yapışkan/kaygan kir ve tekerleğin zemine basması. |
| Tekerlek takılıyor ya da kesik kesik dönüyor | Saç, kalıntı veya modül içi mekanik kısıtlama olabilir. | Mil/yuva çevresini temizleyin; dönüş hâlâ düzensizse modülü değerlendirin. |
| Eşik üzerinde geri kayıyor veya bir tarafa çekiyor | Sol ve sağ tahrik tekerlekleri aynı tutuşu ya da teması sağlamıyor olabilir. | İki tarafta diş aşınmasını, dönüş direncini ve yay geri dönüşünü karşılaştırın. |
| Robot mobilya altında fiziksel olarak sıkışıyor | Bu, tekerlek çekişinden çok boşluk/engel problemidir. | Tekerlek değiştirmeden önce şasi ile engel arasındaki fiziksel boşluğu kontrol edin. |
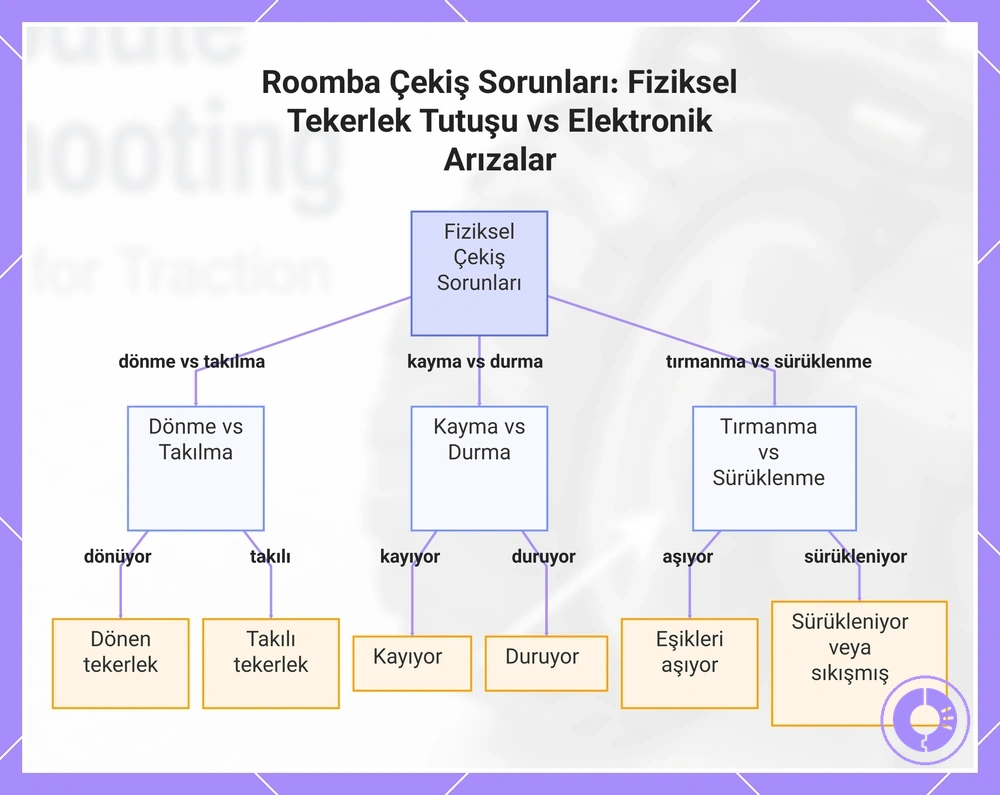
Bu grafik, Roomba’lardaki fiziksel çekiş sorunlarını ve dönme ile takılma, kayma ile durma, eşik tırmanma ile fiziksel sıkışma gibi benzer görünen belirtilerin nasıl ayrılacağını gösterir.
Roomba Tahrik Tekerlekleri Çekişi Nasıl Oluşturur ve Tekerlek Kayması Çoğunlukla Neyi Gösterir
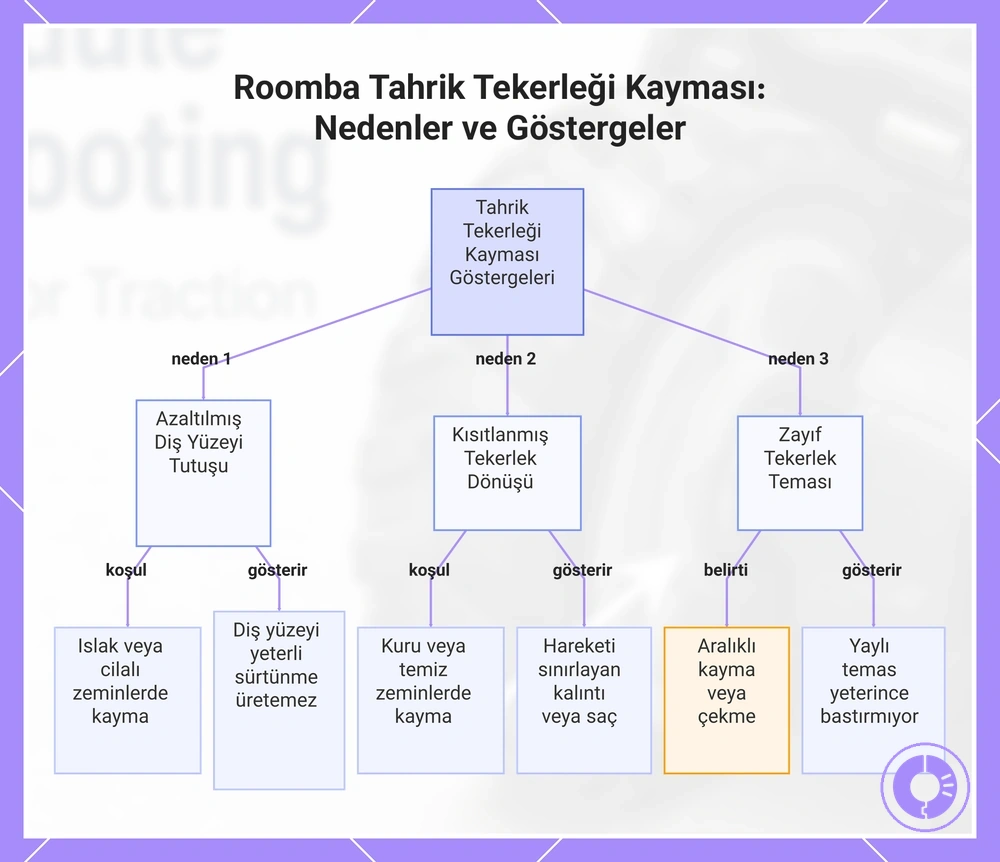
Kayma çoğunlukla azalmış diş tutuşu, kısıtlanmış tekerlek dönüşü veya tekerleğin zemine zayıf temasını gösterir.
Tahrik tekerlek modülü, yaylı taşıyıcı sayesinde tekerleğin zemine temasını sürdürür; kauçuk diş yüzeyi de zeminle sürtünme oluşturur. Dönüşte belirgin mekanik kısıtlama olmadığında, diş yüzeyi yeterli tutuş sağladığında ve modül zemine geri bastığında iki tahrik tekerleği robotun hareketini daha dengeli üretir.
| İlişki | Gözlenebilir belirti | Pratik doğrulama |
|---|---|---|
| Azalmış diş tutuşu | Temiz ve kuru yüzeyde ilerleme yerine tekerleğin dönmesi/kayması. | Diş yüzeyinde belirgin düzleşme, parlama, çatlak veya yapışkan kir olup olmadığını inceleyin. |
| Kısıtlanmış tekerlek dönüşü | Bir taraf kesik kesik hareket eder, zor döner veya kısa süreli durur. | Tekerlek çevresindeki saç ve kalıntıyı temizleyin; elle çevirmede takılmanın sürüp sürmediğini kontrol edin. |
| Zayıf zemin teması | Aralıklı kayma veya bir tarafa çekme. | Tahrik modülünü şasiye doğru bastırıp bırakın; iki tarafın benzer biçimde geri dönüp zemine temas etmesini karşılaştırın. |
Bu grafik, Roomba tahrik tekerleği kaymasının üç ana nedenini ve her nedeni gösteren belirli koşulları veya belirtileri gösterir.
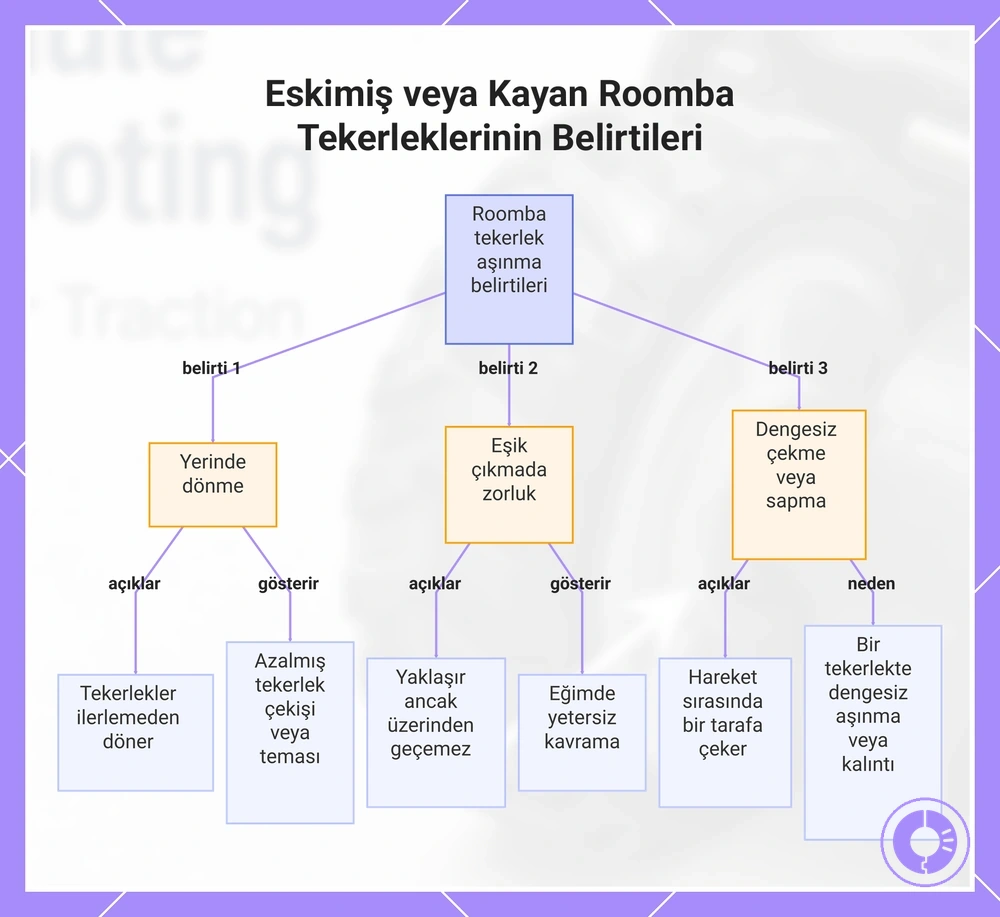
Roomba tekerleklerinizin aşındığını veya kaydığını gösteren işaretler
Tekerleklerin aşınmış olabileceğini veya çekiş kaybettiğini gösteren işaretler arasında yerinde dönme, pürüzsüz zeminlerde kayma, eşik tırmanmada zorluk ve dengesiz çekme yer alır.
Yoğun saç ve evcil hayvan tüyü bulunan ortamlarda kalıntı, tekerlek mili ve yuvasında daha hızlı birikerek çekiş belirtilerini artırabilir; yüzey türü de dişin tutuş davranışını değiştirir.
Belirtiler tekerleklerin ötesine geçiyorsa, belirtiye göre performans sorunlarını giderme rehberini kullanın.
| Belirti | Neyi düşündürür? | Nasıl doğrulanır? |
|---|---|---|
| Yerinde dönme veya ilerlemeden kayma | Diş tutuşu veya zemin teması azalmış olabilir. | Dişi temizleyin, görünür aşınmayı kontrol edin ve kuru/temiz yüzeyde yeniden test edin. |
| Eşik veya geçişte zorlanma | Tahrik tekerleklerinden biri yeterli tutuş ya da temas sağlamıyor olabilir. | İki tarafın diş durumunu ve yaylı modül geri dönüşünü karşılaştırın. |
| Düz gidişte bir tarafa çekme veya daire çizme | Sol-sağ tahrik tekerleklerinde dönüş, temas veya tahrik farkı olabilir. | Her iki tekerleği kalıntı, takılma ve hareket üretimi açısından ayrı ayrı kontrol edin. |
Bu grafik, Roomba tekerlek aşınmasını veya çekiş kaybını gösteren üç ana belirtiyi sunar.
Çekişi Etkileyen Tekerlek Parçaları ve Her Değişimin Ne Değiştirdiği
Çekiş düzeltmeleri genellikle tahrik tekerlek modüllerini ve bazen ön döner tekerleği içerir. Tablo, her bileşenin yaygın çekiş sorununu, hareket üzerindeki etkisini ve tipik çözümü listeler.
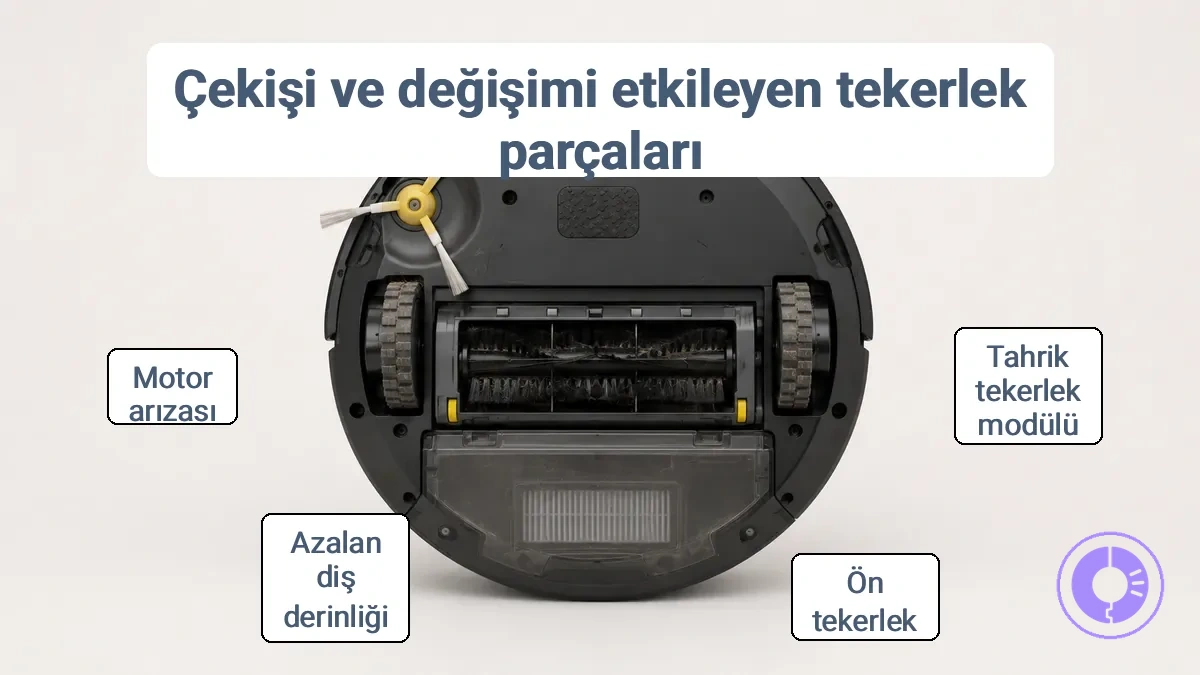
Devam etmeden önce parça adını doğrulamak için diyagramla tekerlek parçalarını belirleyin.
| Parça | Yaygın sorun | Hareket/çekiş etkisi | İlk eylem ve değişim koşulu |
|---|---|---|---|
| Tahrik tekerlek modülü (sol/sağ) | Aşınmış veya kirlenmiş diş yüzeyi | Temiz ve kuru zeminde kayma; iki taraf arasında tutuş farkı | Önce dişi ve çevresini temizleyin; aşınma ve kayma sürerse, ayrı uyumlu sırt parçası servis edilebiliyorsa onu, değilse tahrik modülünü değerlendirin. |
| Tahrik tekerlek modülü (sol/sağ) | Mil/yuva çevresinde saç veya kalıntı | Kesik kesik dönüş, sürüklenme veya geçici hareket kaybı | Kalıntıyı temizleyin ve modülün doğru oturduğunu kontrol edin; takılma sürerse modülü değerlendirin. |
| Ön döner tekerlek | Mil veya yuva çevresinde saç/kalıntı | Ön tarafta sürüklenme; dönüşlerde ek direnç | Döner tekerleği, milini ve yuvasını temizleyin; tekerleğin hem kendi ekseninde hem yuvasında serbest hareket ettiğini doğrulayın. |
| Ön döner tekerlek | Aşınma, deformasyon veya temizlik sonrası devam eden sıkışma | Sürüklenme ve manevrada direnç | Temizlik serbest hareketi geri getirmezse uyumlu döner tekerlek düzeneğini değiştirin. |
| Tahrik tekerlek modülü (sol/sağ) | O tarafta tahrik kaybı; bağlantı veya iç modül arızası | Bir tekerlek hareket üretmez; robot aynı tarafa dönebilir | Önce konnektörün oturduğunu doğrulayın. Bağlantı doğru ve fiziksel kısıtlama yokken tahrik yoksa etkilenen modülü değerlendirin. |
Tahrik tekerlek modülü, tekerlek dişi ve ön döner tekerlek
Tahrik tekerlek modülü, tekerlek dişi ve ön döner tekerleğin her birinin çekiş ve hareket kabiliyetinde ayrı bir rolü vardır. Kayma, azalmış tutuş veya yön sapması farklı bir bileşene işaret eder.
- Tahrik tekerlek modülü: Motor/dişli, tekerlek ve yaylı taşıyıcı üzerinden hareket üretir ve tekerleği zemine bastırır. Bir tarafta takılma veya hareket kaybı bu modülün ya da bağlantısının kontrol edilmesini gerektirir.
- Tekerlek dişi: Zemine temas eden kauçuk yüzeydir. Kirlenme veya belirgin aşınma sürtünmeyi azaltabilir ve kaymayı artırabilir.
- Ön döner tekerlek: Tahrik sağlamaz; robotun ön tarafını taşır ve yön değiştirirken serbestçe döner. Mil veya yuva sıkışırsa sürüklenme ve yön sapması görülebilir.
Sol ve sağ tekerlek modülleri ve yaygın yanlış tanımlama noktaları
Sol ve sağ tahrik tekerlek modüllerini birbirinin yerine geçebilir varsaymayın. Model/seri, taraf, konnektör yönü ve montaj geometrisi eşleşmediğinde modül oturmayabilir veya hareket sorunu devam edebilir.
- Modül kasasında net bir taraf işareti (genellikle 'L' veya 'R') olup olmadığını kontrol edin.
- Konnektör yönünü karşılaştırın—sol ve sağ modüller arasında farklı açıda olabilir.
- Modülün montaj tırnağı şeklini ve konumunu robotunuzun tekerlek yuvasıyla eşleştirin.
- Modülün konnektör pin düzenini kontrol ederek tarafa uyduğundan emin olun.
- Taraf işareti görünmüyorsa, ek ipuçları olarak diş yönünü veya göbek şeklini kontrol edin.
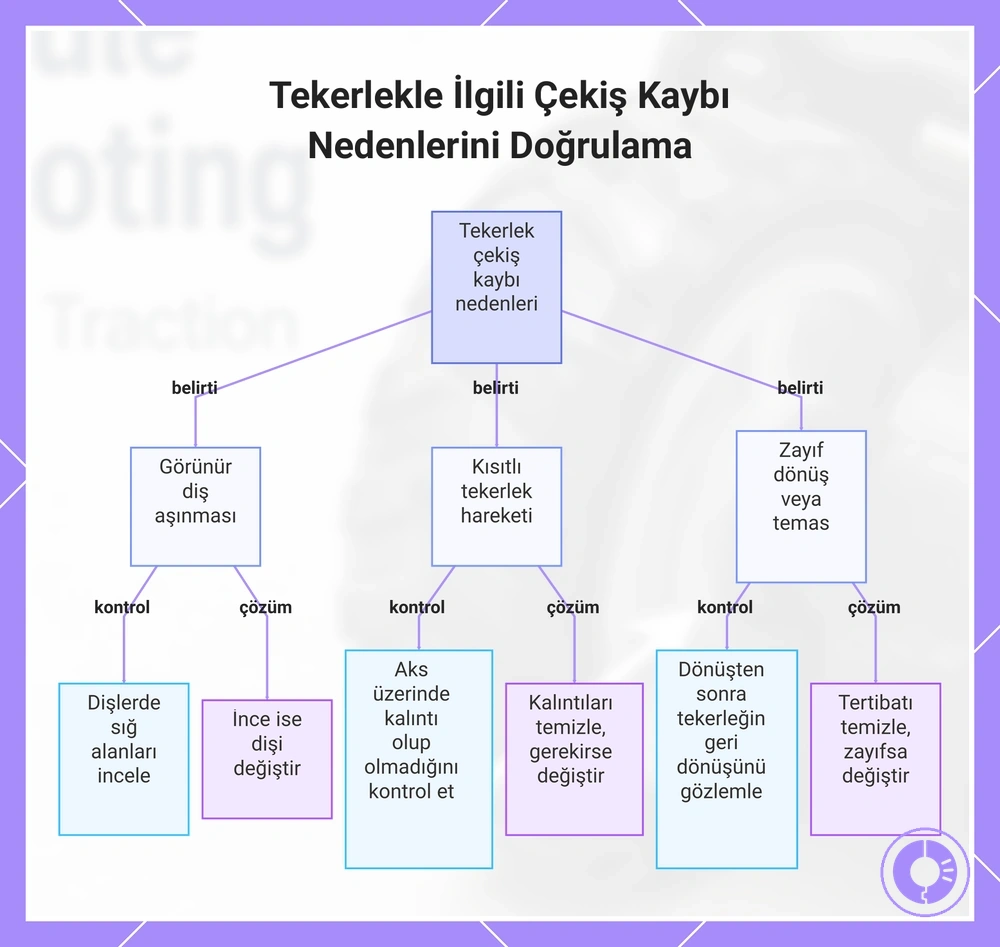
Parça satın almadan önce doğrulayabileceğiniz tekerlek kaynaklı çekiş kaybı nedenleri
Parça satın almadan önce üç ilişkiyi doğrulayın: diş yüzeyi ve tutuş, dönüşte mekanik kısıtlama ve yaylı modülün zemine geri basması. Ön döner tekerlek içinse serbest dönüş ve yuva içindeki serbest yön değiştirme davranışını kontrol edin.
Kalıntı, aşınmış bir modülü taklit edebildiği için temizlik ve yeniden test değişim kararından önce gelmelidir. Temizlikten sonra aynı fiziksel belirti sürüyorsa değişim daha anlamlı hale gelir.
| Test | Ne anlama gelir? | Eylem |
|---|---|---|
| Tekerlek dişini düzleşme, parlama, çatlak ve kir açısından inceleyin. | Belirgin aşınma veya yüzeyi kaplayan kir sürtünmeyi azaltabilir. | Önce temizleyin; aşınmış yüzey ve kayma birlikte devam ediyorsa etkilenen tahrik modülünü değerlendirin. |
| Tekerlek mili/yuvası çevresinde saç ve kalıntı arayın. | Sarma ve sıkışma dönüşü kısıtlayabilir. | Görünür kalıntıyı çıkarın ve yeniden test edin. |
| Tahrik tekerleğini elle çevirirken iki tarafı karşılaştırın. | Dişli mekanizma nedeniyle bir miktar direnç normal olabilir; tek tarafta kesik kesik takılma veya belirgin fark kısıtlamayı düşündürür. | Temizleyin ve yeniden oturtun; belirgin takılma sürerse modülü değerlendirin. |
| Tahrik modülünü şasiye doğru bastırıp bırakın. | İki taraf benzer biçimde geri dönmelidir; bir tarafın takılması zemine teması bozabilir. | Pivot/yuva çevresini temizleyin; anormal geri dönüş sürerse modülü değerlendirin. |
| Ön döner tekerleği kendi ekseninde ve yuvasında çevirin. | Ön tekerlek merkezlenmek zorunda değildir; önemli olan serbest dönme ve serbest yön değiştirme davranışıdır. | Mil ve yuvayı temizleyin; sıkışma devam ederse döner tekerlek düzeneğini değiştirin. |
| Hareket sırasında tekrarlayan tıklama, sürtünme veya gıcırdama dinleyin. | Ses; kalıntı, sürtünme veya iç mekanizma aşınmasıyla ilişkili olabilir; tek başına hangi parçanın arızalı olduğunu kanıtlamaz. | Önce temizlik ve oturma kontrolü yapın; ses aynı tarafta hareket bozukluğuyla birlikte sürerse modülü değerlendirin. |
Bu grafik, tekerlek çekiş kaybının üç ana belirtisini ve her nedenin doğrulanması için gerekli testleri, önerilen eylemlerle birlikte gösterir.
Diş aşınması veya pürüzsüz tekerlek yüzeyinin tutuşu azaltması
Aşınmış, sertleşmiş veya kirle kaplanmış tekerlek dişi sürtünmeyi azaltarak kaymayı daha olası hale getirebilir. Temizlikten sonra aynı zeminde kayma sürüyor ve diş yüzeyinde belirgin fiziksel aşınma görülüyorsa değişim daha güçlü bir seçenektir.
- Görünür şekilde pürüzsüz veya parlak bir temas yüzeyi, dişin aşındığı ve zemin tutuşunu azalttığı anlamına gelir.
- Tekerlek yüzeyindeki sığ veya eksik oluklar sürtünmeyi azaltır; özellikle pürüzsüz veya kaygan yüzeylerde kayma daha belirgin hale gelebilir.
- Tekerlek yüzeyinde dengesiz aşınma, dönüşler sırasında sürüklenmeye veya tereddüte yol açabilen tutarsız çekişe neden olabilir.
- Kauçuk bileşiğinde çatlaklar veya sertleşme, tekerleğin düzgün olmayan yüzeylerde esnekliğini ve tutuşunu azaltabilir.
Tekerlek Modülü İçindeki Saç ve Kalıntıların Tekerlek Hareketini Kısıtlaması
Tekerlek modülündeki saç ve kalıntı dönüşü kısıtlayarak aşınmış diş veya iç mekanizma arızasına benzeyen belirtiler oluşturabilir. Parça değiştirmeden önce mil, tekerlek yuvası ve ön döner tekerlek çevresindeki birikimi kontrol edin.
- Ana tahrik tekerleği çevresi: mil ve yan boşluklara dolanan saç/ip, dönüşü kısıtlayıp bir tarafa çekme veya kesik kesik hareket oluşturabilir.
- Tekerlek yuvası: sıkışmış kırıntı veya yoğun toz, hareketli parçalarla temas ederek sürtünmeyi artırabilir.
- Ön döner tekerlek mili: mile dolanan saç, tekerleğin kendi ekseninde dönmesini zorlaştırabilir.
- Ön döner tekerlek yuvası: yuvadaki kalıntı, tekerleğin yön değiştirirken serbestçe dönmesini engelleyebilir ve ön tarafta sürüklenmeye yol açabilir.
Tekerlek modülü sıkışması, boşluğu veya dengesiz yay gerginliğinin zemin temasını etkilemesi
Tekerlek modülü teması, tahrik tekerleğinin zemine ne kadar eşit ve tutarlı bastırdığını tanımlar. Dengesiz temas, kaymaya veya çekiş kaybına neden olabilir.
- Bastır ve bırak: Tahrik modülünü şasi içine doğru bastırıp bırakın. Sol ve sağ taraf benzer ve kesintisiz biçimde geri dönmelidir; bir taraf takılı kalıyorsa pivot/yuva kısıtlamasını kontrol edin.
- Yan boşluğu karşılaştır: İki modülü benzer kuvvetle hafifçe kontrol edin. Tek tarafta belirgin gevşeklik, montaj veya modül aşınmasını düşündürebilir.
- Dönüş davranışını karşılaştır: Dişli motor nedeniyle tamamen boşta dönme beklemeyin; ancak bir tarafta kesik kesik takılma veya belirgin sürtünme farkı olmamalıdır.
- Düz zeminde teması gözle: Robot düz zemindeyken iki tahrik tekerleğinin benzer biçimde yük taşıdığını kontrol edin. Bir taraf şasi içinde takılı kalıyorsa zemin teması azalabilir.
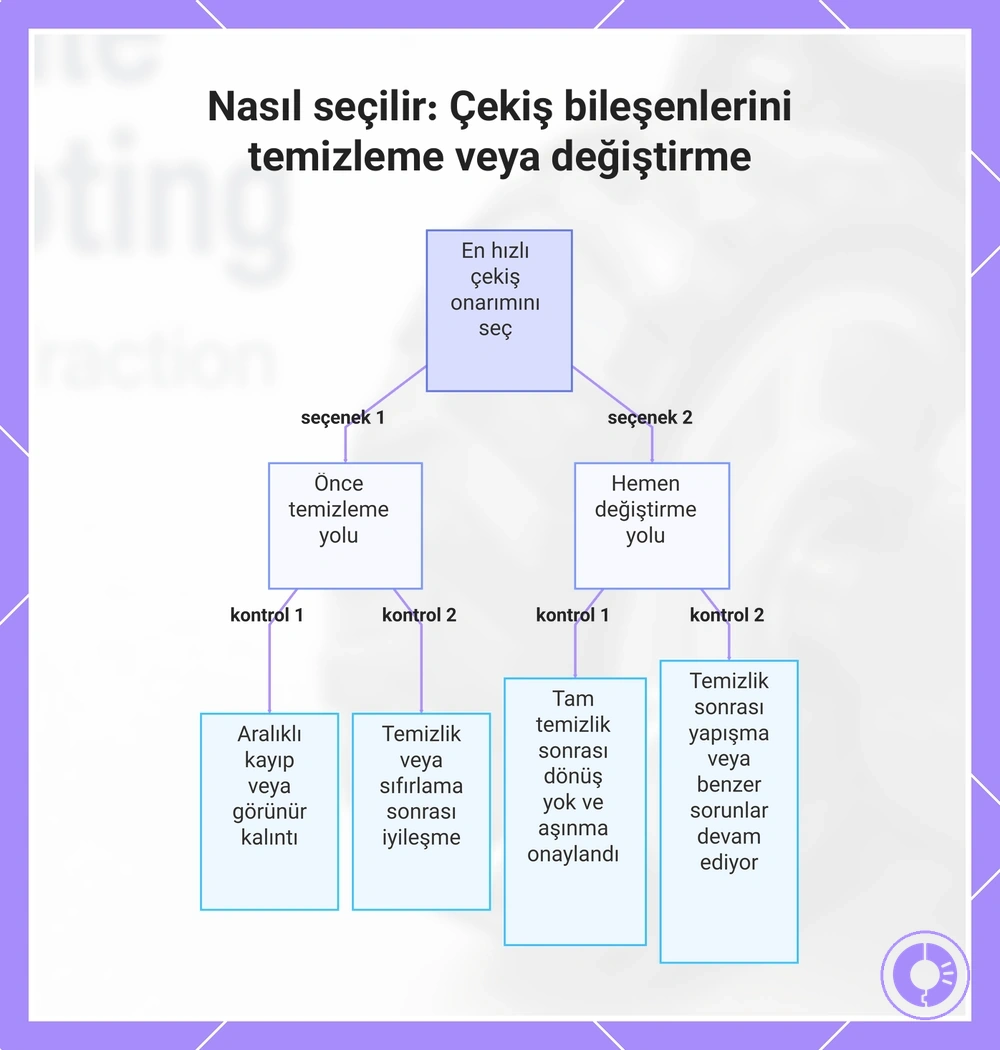
Temizleme, bakım veya değiştirme: en hızlı çekiş çözümünü seçme
Önce temizleme ve yeniden test, görünür kalıntı veya kısıtlı hareket varsa ilk adımdır. Değiştirme, fiziksel aşınma doğrulandığında veya temizlik/yeniden oturtma sonrasında aynı hareket sorunu devam ettiğinde anlamlıdır.
Önce aşınmayı kontrol etmeden parçaları değiştirmek çoğu zaman zaman ve para kaybıdır. Temizliğin yeterli olup olmadığına veya değişimin daha iyi bir tercih olup olmadığına karar vermek için aşağıdaki kontrol listesini kullanın.
Önce temizle
- Tekerlek dişi, mil veya yuva çevresinde görünür saç, kir ya da yapışkan kalıntı vardır.
- Çekiş kaybı aralıklıdır ve fiziksel hasar görünmez.
- Modül tam oturmamış gibi görünür; doğru şekilde yeniden oturtulabilir.
- Temizlikten sonra dönüş daha tutarlı hale gelir ve aynı zemindeki yeniden testte belirti kaybolur.
- Kısa bir doğrulama sürüşünde kayma, sürüklenme veya tek taraflı hareket tekrar etmez.
Şimdi değiştir
- Tam temizlik ve yeniden testten sonra aynı çekiş sorunu devam eder.
- Tekerlek dişinde belirgin düzleşme/çatlama veya modül gövdesinde kırık gibi fiziksel hasar vardır.
- Saç ve kalıntı çıkarıldığı halde bir tahrik tekerleği kesik kesik takılmaya veya hareket üretmemeye devam eder.
- Modül bağlantısı doğru olduğu halde aynı tarafta tahrik kaybı her testte tekrarlanır.
- Yaylı modül temiz ve doğru oturmuş olmasına rağmen zemine geri dönemiyor ya da belirgin mekanik boşluk gösteriyordur.
Bu grafik, çekiş kaybını giderirken önce temizleme mi yoksa hemen değiştirme mi yapılacağına karar vermeye yardımcı olan temel koşulları gösterir.
Tekerlek Alanını Temizlemenin veya Modülü Yeniden Oturtmanın Yeterli Olduğu Durumlar
Tekerlek alanını temizlemek veya modülü yeniden oturtmak, değişime gerek kalmadan çekişi geri kazandırabilir.
- Tekerlek gövdesinde veya tekerlek yuvasının içinde görünür kalıntı, kir ve toz varsa temizlik yeterlidir.
- Bir modül tam oturmamışsa ve incelemede gevşek görünüyorsa yeniden oturtmak yeterlidir.
- Modül önceki bir çalışma sırasında yerinden çıkmışsa ve zorlanmadan yeniden takılabiliyorsa yeniden oturtmak yeterlidir.
- Hem kalıntı hem de modül hizasızlığı mevcutsa temizlik ve yeniden oturtma birlikte yeterli olabilir.
- Sonrasında doğrulayın: çekişin geri dönüp dönmediğini görmek için temizlik ve yeniden oturtma sonrası tekerlek çekişini yeniden test edin.
Tekerlek Modülünü veya Tekerlek Düzeneğini Değiştirmenin Doğru Çözüm Olduğu Durumlar
Temizlik sorunu çözmediğinde tekerlek modülünü veya tekerlek düzeneğini değiştirin.
- Temizlikten sonra kayma sürüyor ve diş/sırt yüzeyi belirgin biçimde aşınmışsa, model için ayrı uyumlu sırt parçası servis edilebiliyorsa kısmi değişim; değilse tahrik tekerlek modülü değişimi uygundur.
- Kalıntı temizlendikten ve modül doğru oturtulduktan sonra aynı tarafta sıkışma veya kesik kesik hareket sürüyorsa iç mekanizma ya da pivot sorunu olasılığı güçlenir; etkilenen modülü değerlendirin.
- Montaj vidaları ve oturuş doğru olduğu halde tek tarafta belirgin mekanik boşluk diğer tarafa göre devam ediyorsa modül veya montaj noktası aşınmasını ayırın; sorun modülden kaynaklanıyorsa modülü değiştirin.
- Tahrik modülü şasi içine bastırıldıktan sonra geri dönemiyor ve temizlik kısıtlamayı gidermiyorsa yaylı taşıyıcı veya modül mekanizması değişim gerektirebilir.
- Temizlikten sonra tekrarlayan tekerlek hata mesajı, tek başına modül arızasını kanıtlamaz; ancak konnektör, serbest hareket ve fiziksel oturma doğrulandığı halde aynı taraf hatası sürüyorsa modül arızası olasılığı güçlenir.
- Temizlikten sonra devam eden gıcırdama veya tıklama, kalıntıdan çok iç mekanizma veya sürtünme sorunu olasılığını artırır; aynı tarafta hareket bozukluğu da varsa modülü değerlendirin.
Uyumluluk riski oluşturmadan doğru yedek tekerlek modülünü seçme
Yedek tahrik tekerlek modülünde model/seri, sol-sağ taraf, konnektör ve montaj geometrisi birlikte eşleşmelidir. Görünüş olarak benzer bir modülün farklı seri veya tarafta çalışacağını varsaymak uyumluluk riskini artırır.
Uyumluluk riski oluşturmadan doğru yedek tekerlek modülünü seçmek, taraf yönünün ve konnektör yerleşiminin doğrulanmasını gerektirir. Aşağıdaki görsel, sol ve sağ tekerlek modülü yönünü ve konnektör yerleşimini açıklar.
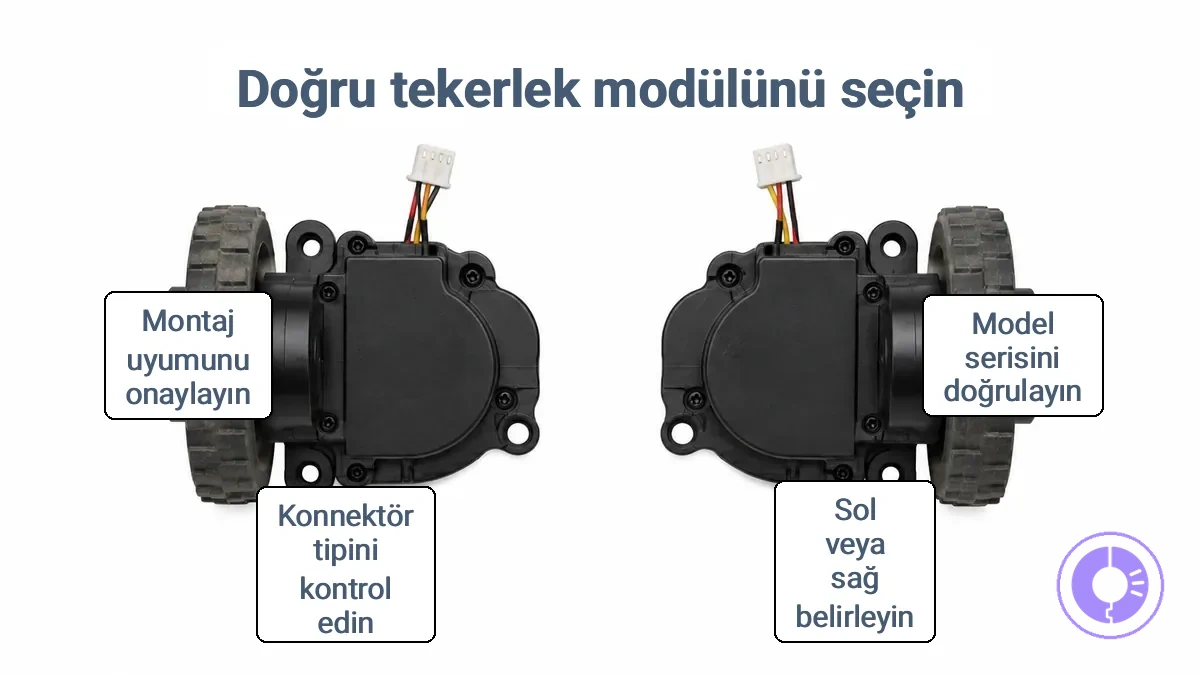
Uyum sorunu riskini azaltmak için tekerlek modülü uyumluluk kontrol listesini kullanın.
- Roomba model numaranızı ve serinizi doğrulayın.
- Doğru tarafı (sol veya sağ) belirleyin.
- Konnektör tipinin orijinal modülle eşleştiğini doğrulayın.
- Uyum için şekli ve montaj noktalarını kontrol edin.
- Boyutları tekerlek yuvasıyla karşılaştırın.
- Modülün robotunuzun serisiyle uyumlu olduğunu doğrulayın.
- Doğrudan doğrulama yapmadan seriler arası uyumluluk varsaymaktan kaçının.
- Üreticinin uyumluluk kılavuzuna veya doğrulanmış bir parça listesine başvurun.
Tekerlek modülünü Roomba modeliniz veya serinizle eşleştirin
Tekerlek modülünü Roomba’nızla eşleştirmek için önce tam modeli/seriyi doğrulayın. Yanlış bileşeni sipariş etme riskini azaltmak için aşağıdaki model → taraf → konnektör/montaj sırasını izleyin.
- Roomba’nın altındaki ürün etiketinden tam model numarasını/serisini doğrulayın.
- Yedek modül açıklamasında bu model veya seriyle uyumluluğun açıkça belirtildiğini kontrol edin.
- Sol/sağ tarafı, konnektör yönünü ve montaj noktalarını çıkarılan modülle karşılaştırın.
- Varsa parça numarasını ve fiziksel geometriyi eşleştirdikten sonra sipariş kararını verin.
Tekerlek tutuşunun ömrünü etkileyen uyum ve kalite ipuçları
Tekerlek değişiminden sonra tekrarlayan kayma ve erken aşınmayı azaltmak için diş yüzeyi, dönüş davranışı, yaylı geri dönüş, montaj oturuşu ve uyumluluğu birlikte değerlendirin. Daha kapsamlı değerlendirme için erken aşınmayı önlemeye yönelik kalite kontrolü rehberini kullanın.
| Kontrol edilen özellik | İstenen durum | Neden önemli? |
|---|---|---|
| Diş yüzeyi | Esnek, bütün ve belirgin biçimde aşınmamış yüzey | Tutuşun zemin üzerinde daha tutarlı kalmasına yardım eder. |
| Tekerlek dönüşü | İki tarafta benzer; kesik kesik takılma veya gövdeye sürtme yok | Tek taraflı sürüklenme ve hareket dengesizliğini azaltır. |
| Yaylı geri dönüş | Modül bastırıldıktan sonra takılmadan geri geliyor | Tekerleğin zemine temasını korur. |
| Montaj ve oturma | Modül şasiye düz oturuyor; konnektör tam yerinde | Yanlış hizalama ve bağlantı kaynaklı hareket sorunlarını önlemeye yardım eder. |
| Uyumluluk | Model/seri ve sol-sağ taraf doğrulanmış | Benzer görünen fakat uyumsuz modül kullanımını önler. |
Çekişi Geri Kazandırmak için Roomba Tekerlek Modülünü Değiştirme
Çekişi geri kazandırmak için tahrik tekerlek modülünü; eski modülü çıkarıp uyumlu yenisini takarak, ardından yaylı geri dönüşün, montaj oturuşunun ve sürüş davranışının doğru olduğunu kontrol ederek değiştirin. Roomba seriniz için doğru taraf/modüle ve uygun tornavidaya sahip olduğunuzdan emin olun.
Tekerlek modülü alanının tasarımı modele göre değişebileceğinden, vidaların tam sayısı ve bağlantı elemanlarının konumu Roomba’nızda farklılık gösterebilir. Bu adımlar genel sökme ve takma işlemine odaklanır; daha kapsamlı süreç için genel değiştirme adımları rehberine bakın.
Bu görsel, 'oturtma ve sabitleme'nin ne anlama geldiğini göstermek için alt erişim alanını ve tekerlek modülü yerleşimini gösterir.
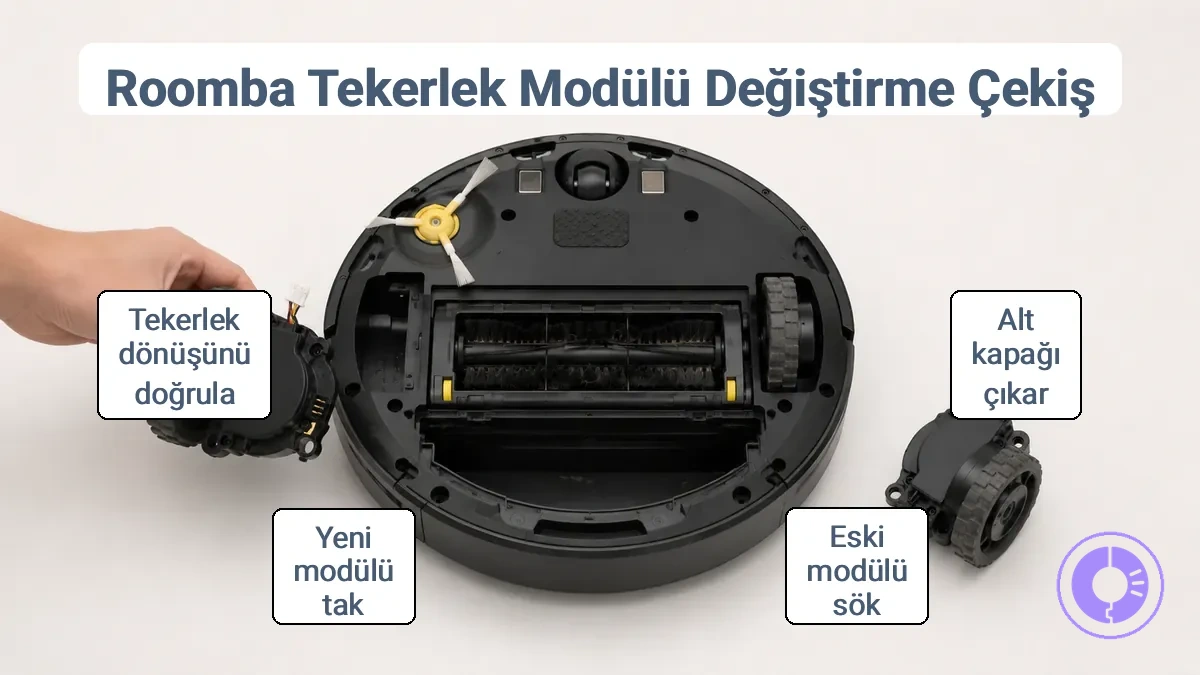
- Gücü kesin ve alt erişimi açın: Roomba’yı şarj istasyonundan çıkarın, kapatın ve modelin erişim düzenine göre alt kapağı açın.
- Pili ve modül bağlantısını güvenli hale getirin: Pil çıkarılabiliyorsa modül konnektörüne müdahale etmeden önce pili çıkarın; vida ve konnektör konumlarını not edin.
- Eski modülü çıkarın: Montaj vidalarını ve konnektörü söküp modülü şasiyi zorlamadan yuvasından kaldırın.
- Uyumlu yeni modülü oturtun: Taraf, konnektör ve montaj noktalarını eşleştirip modülü düz şekilde yerleştirin; vidaları eşit ve aşırı sıkmadan sabitleyin.
- Yeniden monte edip doğrulayın: Pil ve kapağı takın; tekerleğin kesik kesik takılmadığını, modülün zemine geri bastığını ve kısa bir sürüş testinde çekişin düzeldiğini kontrol edin.
Alt tarafı açmadan önce güç kapatma, erişim ve güvenli kullanım
Cihazı alt tarafı açmadan önce tamamen kapatın. Çalışma alanınızı hazırlarken ve aletlerinizi toplarken hasarı önlemek için bu kontrol listesini kullanın.
- Roomba’yı şarj istasyonundan çıkarın ve cihazı tamamen kapatın.
- Robotu çizilmeyi ve kaymayı azaltacak temiz, düz bir çalışma yüzeyine ters çevirin.
- Alt kapağa eriştikten sonra pil kullanıcı tarafından çıkarılabiliyorsa, tekerlek modülü konnektörüne dokunmadan önce pili çıkarın.
- Vidaları ve parçaları kaybetmemek için düzenli bir kap veya bölme kullanın; uygun uçlu tornavida seçin.
- Konnektörü kablodan çekmeyin; fiş gövdesinden tutun ve plastik parçaları zorlamayın.
- Modelin alt erişim düzeni farklıysa, modele özel servis/kullanım talimatını izleyin.
Eski tekerlek modülünü çıkarın ve yenisini takın
Vida yerleşimi ve konnektör stili modele göre değişebilir — devam etmeden önce ünitenizi kontrol edin.
- Eski tahrik tekerlek modülünü sabitleyen vidaları çıkarın ve konnektörü fiş gövdesinden ayırın.
- Modülü yuvasından kaldırın; çevredeki şasiyi, kabloyu veya plastik tırnakları zorlamayın.
- Yeni modülün doğru taraf ve model/seri için olduğunu bir kez daha doğrulayın; montaj noktalarını hizalayın.
- Konnektörü tam oturacak şekilde bağlayın ve kablonun sıkışmadığını kontrol edin.
- Modülü yuvasına düz oturtun; vidaları sırayla ve aşırı sıkmadan sabitleyin.
- Modülü şasi içine doğru bastırıp bırakın. Geri dönüş kesintisiz olmalı; tekerleği elle çevirdiğinizde dişli mekanizmanın normal direnci dışında belirgin takılma veya sürtünme olmamalıdır.
Değişimden sonra tekrarlayan kaymayı önleyen yeniden montaj kontrolleri
Bu kontroller tutarlı dönüş direncini, yaylı geri dönüşü, zemin temasını ve sürtünme/takılma olmadığını doğrular.
| Kontrol | Geçer | Sorun varsa |
|---|---|---|
| Dönüş davranışı | Dişli direnci tutarlı; kesik kesik takılma veya gövdeye sürtme yok. | Montajı, kalıntıyı ve konnektör/kablo sıkışmasını yeniden kontrol edin. |
| Yaylı geri dönüş | Modül bastırıldıktan sonra takılmadan geri geliyor ve zeminle teması sürdürüyor. | Modülün yuvasında eğik oturup oturmadığını ve pivot çevresini kontrol edin. |
| Montaj oturuşu | Modül düz, güvenli ve belirgin sallanma olmadan yerinde. | Vidaları eşit sıkın; montaj noktalarını ve doğru tarafı yeniden doğrulayın. |
| Sürüş testi | Robot kuru ve temiz zeminde kaymadan ilerliyor, düz gidişte belirgin tarafa çekmiyor. | Aynı belirti sürüyorsa diğer tahrik tekerleğini, ön döner tekerleği ve modül uyumluluğunu yeniden değerlendirin. |
Değişim sonrası çekiş kontrolleri ve gelecekteki kaymayı önlemek için tekerlek bakımı
Çekişi korumak ve tekrarlamayı azaltmak için bir hareket testi yapın ve gerektiğinde tekerlek alanını temizleyin.
Saç, ip, ince kırıntı ve yapışkan kir zamanla tekerlek mili/yuvasında birikerek sürtünmeyi artırabilir. Düzeltmeyi şimdi doğrulamak ve tekrarını azaltmak için aşağıdaki kontrolleri kullanın.
Şimdi Doğrula
- Kuru, temiz ve düz bir yüzeyde kısa hareket testi yapın; tekerleklerin ilerleme sırasında kayıp kaymadığını gözleyin.
- Düz gidiş ve dönüşlerde robotun belirgin biçimde tek tarafa çekip çekmediğini kontrol edin.
- Yeni montajdan sonra tekrarlayan tıklama, sürtünme veya titreşim varsa durdurup modülün oturuşunu ve kablo/konnektör konumunu yeniden kontrol edin.
Daha Sonra Önle
- Tekerlek göbeği, mil ve yuva çevresinde görünür saç veya kalıntı biriktiğinde robot kapalıyken temizleyin.
- Diş derinliği yerine yalnızca bir sayıya güvenmeyin: düzleşme, parlama, çatlak, sertleşme ve iki taraf arasındaki aşınma farkını birlikte inceleyin.
- İnce kum, kırıntı veya yapışkan kir bulunan zeminden sonra tekerlek yüzeyini ve yuva çevresini kontrol edin; elektronik/modül içine sıvı kaçıracak şekilde durulamayın.
Hareket kabiliyetindeki iyileşmeyi doğrulamak için hızlı bir çekiş testi
En anlamlı doğrulama, aynı belirtinin aynı zemin koşulunda tekrarlanıp tekrarlanmadığını kontrol etmektir. Başarı; robotun sorunlu alanı ilerleyerek geçmesi, belirgin tekerlek kaymasının ve tek taraflı sürüklenmenin geri dönmemesidir.
- Robotu, hareket sorununu ilk fark ettiğiniz aynı zemin yüzeyine yerleştirin.
- Kısa bir temizlik döngüsü başlatın ve tekerleklerin aynı alanda nasıl tepki verdiğini izleyin.
- Tekerlek aynı noktada kayar veya durursa test başarısız olur.
- Tekerlek kaymadan ilerler ve sorunlu alanı geçerse test başarılı olur.
Tekerlek Tutuşunu Koruyan ve Tekrarlayan Aşınmayı Azaltan Temizlik Alışkanlıkları
Tekerleklerin ve ön döner tekerleğin etrafında sıkışan kir, saç ve kalıntılar yüzeylere sürtünerek çekişi azaltabilir ve aşınmayı hızlandırabilir. Birikme görünür hale geldiğinde temizlik yapmak, katı bir programa bağlı kalmadan sürtünmeyi önler ve tutuşu tutarlı tutar.
- Kalıntı veya saç milinin etrafına sarıldığında ön döner tekerleği temizleyin.
- Ana tahrik tekerleklerinde birikme fark edildiğinde görünür saç ve kalıntıları temizleyin.
- İnce toz veya yapışkan kalıntı göründüğünde kauçuk diş yüzeyini hafif nemli bir mikrofiber bezle silin; modül içine sıvı kaçırmayın ve robotu kullanmadan önce yüzeyin kurumasını bekleyin.
- Döner tekerlek yuvasında sıkışmış kalıntı olup olmadığını kontrol edin ve tekerlek sertleştiğinde temizleyin.
- Tekerlek yuvaları ve mil boşluklarındaki gevşek parçacıkları modül içine itmeden almak için yumuşak bir fırça veya kuru bez kullanın.
- Dengesiz aşınmayı gösteren parlak veya düzleşmiş noktalar için tekerlek yüzeyini inceleyin ve bu alanlar ortaya çıkarsa temizlik sıklığını ayarlayın.
- Tekerlek alanına girmesini önlemek için, tekerlek modülünün yakınındaki zeminde gevşek kalıntı göründüğünde süpürün veya vakumlayın.
Satın almayı etkileyen tekerlek değiştirme zamanlaması soruları
Tekerlek modülünün ne sıklıkta değiştirileceği, mevcut tekerleklerin durumuna ve robotun çalışma ortamına bağlıdır. Bu sorular, değiştirmeden önce dikkate alınması gereken yaygın zamanlama faktörlerini kapsar.
| Soru | Karar kuralı |
|---|---|
| Tekerlek modülü ne sıklıkta değiştirilmeli? | Sabit bir takvim yoktur. Değişimi kullanım süresinden çok kalıcı kayma, fiziksel aşınma, kısıtlı dönüş ve temizlik sonrası yeniden test sonucu belirlemelidir. |
| Tüm modül mü, yalnızca hasarlı parça mı? | Karar model tasarımına ve arıza konumuna bağlıdır. Yalnız diş/sırt parçası ayrı ve uyumlu olarak değiştirilebiliyorsa kısmi onarım mümkün olabilir; iç tahrik, taşıyıcı veya birden fazla bileşen etkilenmişse komple modül daha uygundur. |
| Değiştirmeden önce temizlemek gerekir mi? | Görünür kalıntı veya kısıtlı hareket varsa önce temizleyin ve aynı koşulda yeniden test edin. Fiziksel hasar veya temizlik sonrası kalıcı belirti, değişim kararını güçlendirir. |
Roomba tekerlekleri veya tekerlek modülleri ne sıklıkta değiştirilmelidir?
Değiştirme sıklığı için güvenilir tek bir zaman aralığı yoktur; kullanım yoğunluğu, zemin, saç/tüy yükü ve tekerleklerin fiziksel durumu belirleyicidir. Görünür aşınma veya temizlikten sonra devam eden kayma, takılma ya da tek taraflı hareket değişim için zaman göstergesidir. Olağandışı sesler tek başına diş aşınmasını doğrulamaz; kalıntı, sürtünme ve iç mekanizma sorunları da kontrol edilmelidir.
Yalnızca tekerleği mi, yoksa tüm tekerlek modülünü mü değiştirmelisiniz?
Yalnızca lastik dişi/sırtı değiştirmek modele, modül tasarımına ve uyumlu ayrı parçanın gerçekten mevcut olmasına bağlıdır. Sorun yalnız aşınmış kauçuk yüzeyle sınırlıysa kısmi değişim mümkün olabilir; fakat tahrik, dişli, yaylı taşıyıcı, konnektör veya yapısal boşluk sorunu varsa komple tahrik tekerlek modülü daha uygun onarım birimidir. Siparişten önce model/seri ve sol-sağ taraf uyumunu doğrulayın.