Solución de problemas de Roomba que no carga: qué piezas reemplazar para restaurar la carga
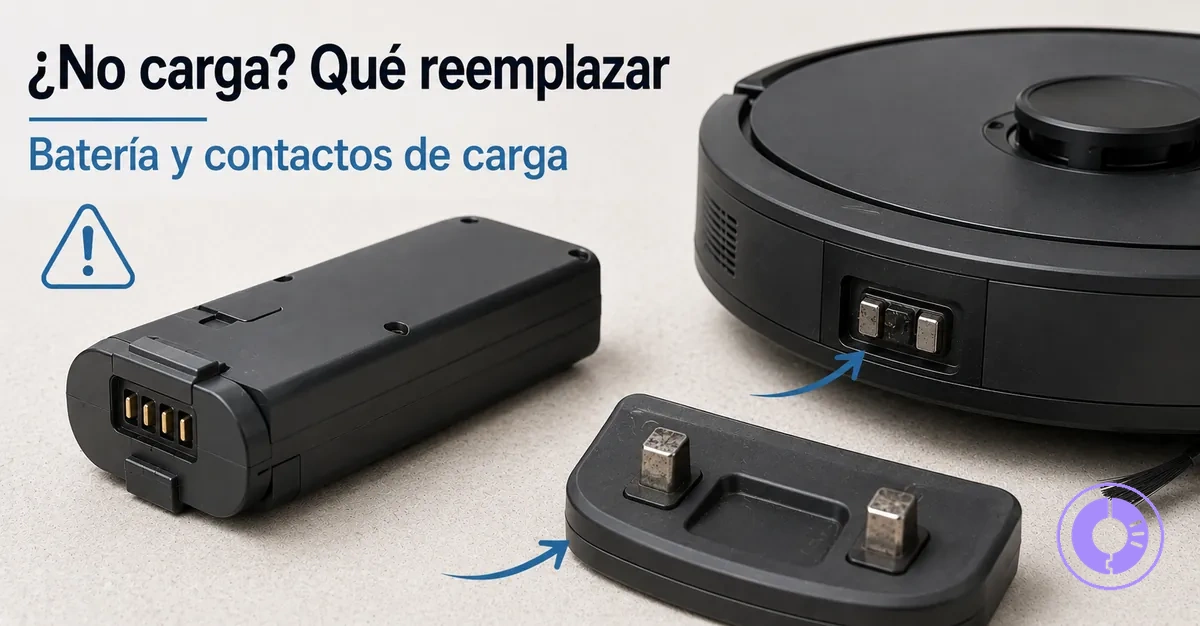
Si una Roomba no carga, no empiece sustituyendo la batería: primero confirme que la base recibe alimentación, limpie y alinee los contactos y verifique la compatibilidad de cualquier pieza con el modelo exacto. Reemplace únicamente el segmento que siga fallando después de esas comprobaciones: la batería cuando la carga se completa de forma estable pero el robot ya no conserva energía suficiente para un uso habitual; los contactos cuando el contacto sigue siendo inestable o están dañados; y la base o el adaptador cuando la alimentación no llega de forma fiable. Ante hinchazón, calor anormal o cableado dañado, deje de cargar el robot y recurra al servicio técnico.
Ruta rápida para decidir qué comprobar antes de reemplazar
Siga estas preguntas en orden. Cada paso cambia la prioridad del siguiente: el objetivo no es adivinar una pieza, sino localizar el primer tramo de la ruta de carga que deja de ser estable.
-
1. ¿La base recibe alimentación y el robot hace contacto?
Si no: revise toma, conexión de la base/adaptador, limpieza y alineación. No priorice la batería mientras no sepa que la energía puede llegar al robot.
Si sí: continúe con la estabilidad del contacto.
-
2. ¿La carga cambia al mover, presionar o recolocar el robot?
Si sí: es más probable un problema de contactos, presión, alineación o soporte mecánico. El reemplazo se justifica mejor cuando hay desgaste, corrosión o pérdida de presión que persiste tras limpiar.
Si no: compruebe qué ocurre con la energía almacenada.
-
3. ¿La carga se mantiene estable pero la autonomía se ha reducido mucho?
Si sí: aumenta la probabilidad de degradación de la batería, siempre que base y contactos ya estén verificados. Confirme la compatibilidad exacta antes de reemplazarla.
Si no: evite encadenar cambios de piezas y pase al último tramo.
-
4. ¿Suministro, contactos y batería compatible están verificados y el fallo persiste?
El problema puede estar en el conector o en la electrónica interna. No sustituya placas por ensayo y error; cuando el diagnóstico exige abrir, medir o reparar circuitos internos, la decisión correcta es pasar a servicio técnico.
Regla de seguridad: una batería hinchada, calor anormal, olor a quemado, plástico deformado o cableado dañado interrumpe la ruta de diagnóstico: deje de cargar el robot y recurra a servicio técnico. Los indicadores luminosos varían entre modelos y no deben usarse como prueba única de avería.
Un mismo síntoma puede venir de la base, de la interfaz de contacto o de la batería, y la compatibilidad depende del modelo y de la pieza concreta; la guía de piezas de repuesto de Roomba reúne el contexto de los distintos componentes. Si la ruta de carga funciona de forma estable y el robot sigue sin arrancar, el problema puede estar fuera del sistema de carga.
Piezas del sistema de carga de Roomba y dónde se originan los fallos de carga
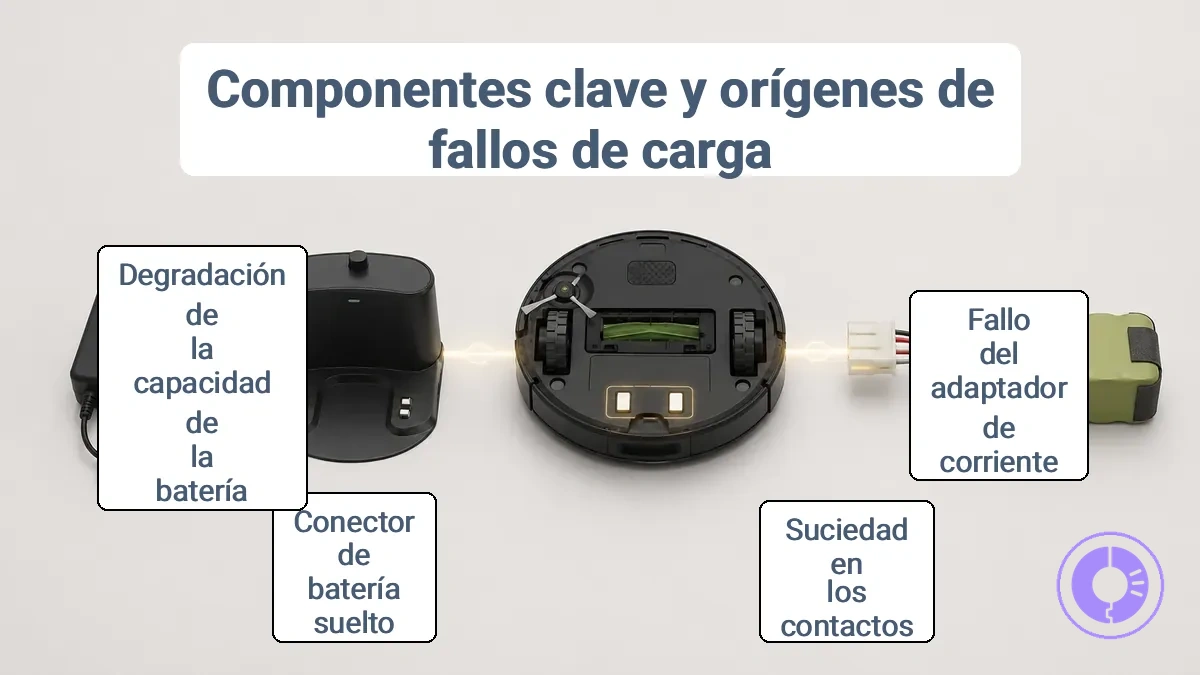
La ruta de carga tiene tres segmentos que deben funcionar en cadena: suministro (toma, base y adaptador cuando sea independiente), interfaz de contacto (contactos de la base y del robot) y almacenamiento/conexión (batería y su conexión interna). Un fallo en un segmento puede imitar el de otro, por eso conviene aislarlos en ese orden.
La imagen anotada localiza los principales puntos de la ruta de carga en el robot y la base.
Pieza → función → señal útil → decisión
| Pieza | Función en la ruta | Estado o señal útil | Implicación |
|---|---|---|---|
| Home Base / adaptador | Entrega energía al sistema de carga. | La alimentación debe llegar de forma estable; los indicadores visibles dependen del modelo de base. | Si no hay suministro, aísle la toma, el cable/adaptador y la base antes de evaluar la batería. |
| Contactos de la base | Transfieren energía al robot. | Deben estar limpios, alineados y mantener presión de contacto suficiente. | Corrosión, desgaste o pérdida de presión que persiste tras limpiar y alinear favorece el reemplazo del conjunto afectado. |
| Contactos del robot | Reciben la energía de la base. | Superficie limpia y contacto estable, sin necesidad de presionar o recolocar el robot. | Si solo carga en una posición concreta, inspeccione ambos lados de la interfaz antes de culpar a la batería. |
| Conector de la batería | Une la batería con la electrónica interna. | Debe quedar completamente asentado, sin holgura, corrosión ni daño visible. | Una conexión inestable puede producir apagados o carga errática; el daño interno justifica detener el desmontaje y pasar a servicio. |
| Batería | Almacena la energía recibida. | Tras una carga normal y estable, debe conservar energía suficiente para el funcionamiento habitual del robot. | Una autonomía repetidamente muy corta con suministro y contactos verificados hace más probable la degradación de la batería. |
Dos tramos distintos pueden producir el mismo síntoma: por ejemplo, una interfaz de contacto inestable y una batería degradada pueden acabar en una carga incompleta. La diferencia está en dónde deja de ser estable la ruta; para identificar los componentes de carga, revise cada segmento antes de elegir una pieza.
Comprobaciones previas al reemplazo que confirman un problema en la ruta de carga
Las comprobaciones previas al reemplazo reducen los falsos positivos: primero se verifica que la energía llegue a la base, después que el robot haga contacto de forma estable y, por último, que la batería pueda almacenar esa energía. Un LED, una superficie limpia o una sola carga correcta son señales útiles, pero ninguna confirma por sí sola que todo el tramo funcione. El comportamiento de los indicadores cambia entre modelos.
La imagen muestra la colocación y el contacto entre el robot y la base, dos variables que conviene revisar antes de sustituir una pieza.
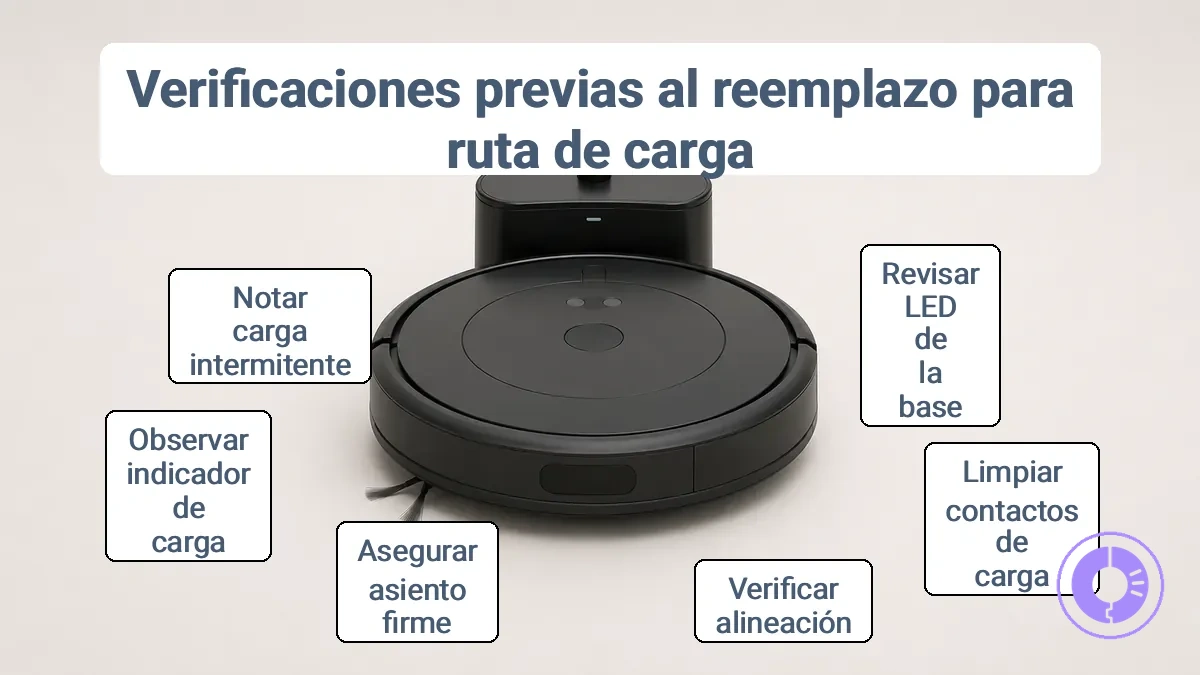
Use esta lista para descartar primero las causas externas y mecánicas.
Lista de verificación antes de sustituir una pieza
- Alimentación: pruebe una toma de corriente que sepa que funciona y compruebe que el cable, el adaptador —si es independiente— y la base estén conectados de forma segura. Si el modelo dispone de indicador de base, úselo como una señal adicional, no como prueba única.
- Contactos: retire suciedad y residuos de los contactos de la base y del robot y deje las superficies secas. Que estén limpios no demuestra por sí solo la continuidad eléctrica; también deben alinearse y mantener presión.
- Asiento y alineación: el robot debe quedar apoyado de forma estable, sin balanceo ni necesidad de mantenerlo presionado para que comience a cargar.
- Compatibilidad: verifique el modelo/serie exactos del robot y la referencia o especificación de la pieza. La lista de verificación de compatibilidad de energía ayuda a filtrar opciones, pero una coincidencia genérica no sustituye la comprobación del modelo concreto.
- Estado de carga: observe la respuesta que su modelo utilice —indicador del robot, base o aplicación cuando corresponda—. Una respuesta de carga indica que el sistema detecta el acoplamiento, pero no garantiza que la batería esté almacenando energía correctamente.
- Repetición: reproduzca la prueba en las mismas condiciones. Un patrón de inicio/parada que se repite es más útil para el diagnóstico que un único evento aislado.
Si después de estas comprobaciones la Roomba sigue sin cargar, pase a los patrones de síntomas para aislar el tramo que falla. No salte directamente a la batería: una base sin alimentación o una interfaz de contacto inestable puede producir un resultado parecido.
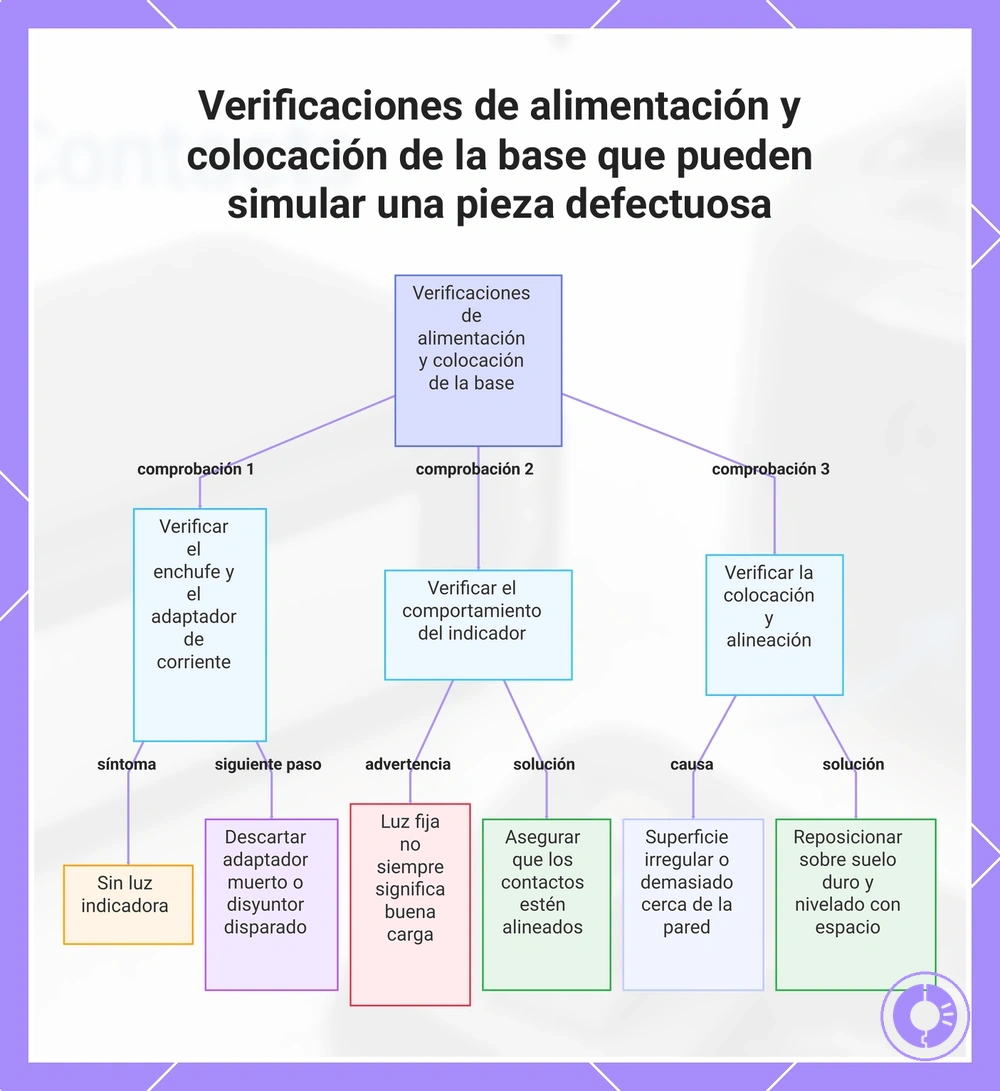
Comprobaciones de alimentación y colocación de la base que pueden simular una pieza averiada
Los problemas de alimentación y colocación de la base pueden imitar una batería averiada o unos contactos dañados. Antes de reemplazar, confirme que la base recibe energía y que el robot puede apoyarse sobre los contactos sin tensión, balanceo ni presión manual.
Compruebe estas variables en orden, desde la fuente de alimentación hasta el acoplamiento.
Secuencia de comprobación de alimentación y colocación
- Toma y alimentación externa: pruebe una toma conocida y revise que el cable o adaptador compatible no tenga daños visibles ni conexiones flojas. Si no llega energía a la base, resuelva este tramo antes de evaluar piezas internas del robot.
- Base y respuesta de carga: conecte la base de forma segura y observe la respuesta propia de su modelo. Un indicador encendido puede confirmar que existe alguna alimentación, pero no confirma por sí solo que la energía llegue correctamente a la batería.
- Superficie y alineación: coloque la base sobre una superficie firme y nivelada y asegúrese de que el robot llegue recto a los contactos. Mantenga despejada la zona de aproximación según las indicaciones del modelo; el objetivo es un contacto repetible, no una distancia universal.
La imagen resume las comprobaciones externas que conviene completar antes de atribuir el fallo a la batería o a los contactos.
Comprobaciones del estado de los contactos de carga que separan la limpieza del reemplazo
Cuando los problemas de carga persisten, el estado físico de los contactos ayuda a separar contaminación superficial de desgaste mecánico o corrosión. La limpieza es suficiente solo si, después de realizarla, el robot mantiene un contacto estable y repetible.
Compare el hallazgo visible o mecánico con la acción que realmente justifica.
Cuándo limpiar y cuándo considerar reemplazo
| Hallazgo | Interpretación | Acción |
|---|---|---|
| Suciedad o residuo superficial, sin daño visible | Contaminación que puede aumentar la resistencia de contacto. | Limpie suavemente, seque y repita la prueba antes de reemplazar. |
| Picaduras, corrosión o pérdida de material que permanece tras limpiar | Degradación física de la superficie conductora. | Es más probable que el contacto o conjunto afectado necesite reemplazo. |
| Contacto con resorte que no vuelve a su posición o queda a distinta altura | Presión de contacto insuficiente o mecanismo fatigado. | Considere el conjunto de contactos si el problema es repetible. |
| Solo carga al presionar o recolocar el robot | Problema de alineación, presión o soporte mecánico. | Inspeccione los contactos de ambos lados y la carcasa antes de reemplazar la batería. |
| El fallo reaparece tras una limpieza correcta y una alineación estable | El desgaste subyacente es más probable que la suciedad. | Reemplazar la pieza físicamente degradada es más razonable que repetir la limpieza indefinidamente. |
La señal decisiva no es “está limpio”, sino “mantiene contacto estable después de limpiar y alinear”. Si no lo hace y existe daño físico o pérdida de presión, el reemplazo está mejor justificado.
Patrones de síntomas que identifican la pieza de carga con más probabilidad de fallo
Los síntomas de carga son señales probabilísticas: orientan hacia un tramo de la ruta, pero deben cotejarse con alimentación, limpieza, alineación y compatibilidad antes de comprar una pieza. La tabla organiza cada patrón como síntoma → interpretación → comprobación → prioridad.
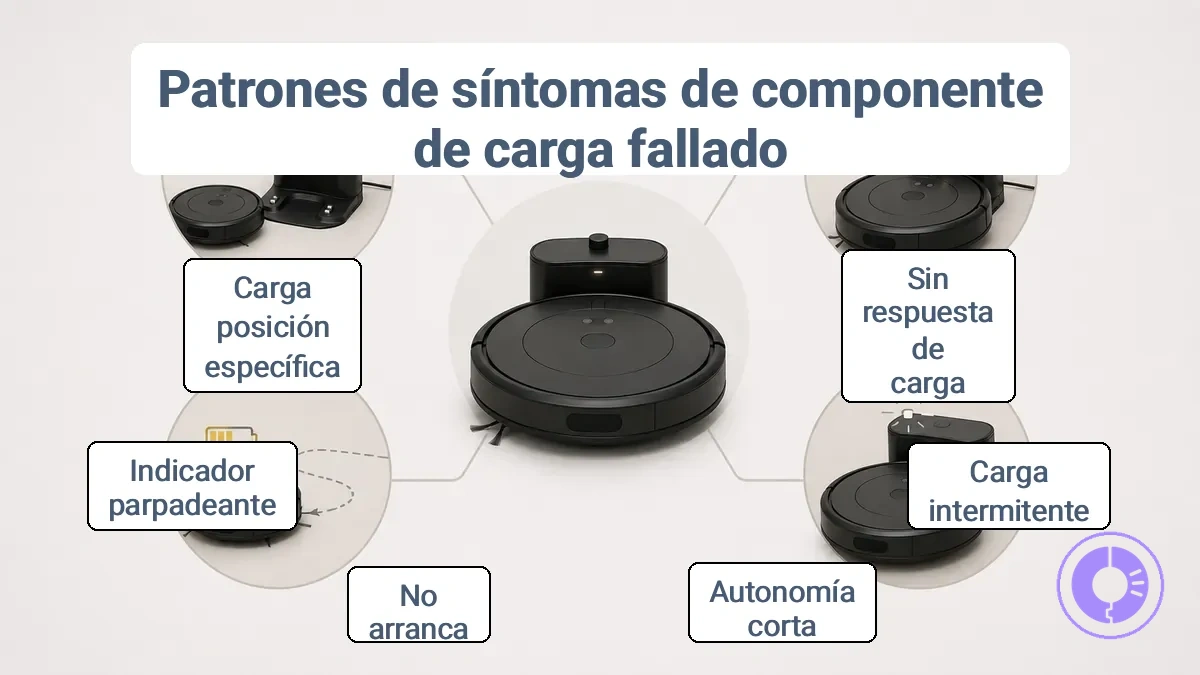
Use la coincidencia más repetible y específica; los síntomas que cambian al mover el robot suelen aportar más información sobre el contacto que un evento aislado.
Patrones de síntomas y siguiente comprobación
| Patrón | Interpretación más probable | Comprobación que discrimina | Prioridad si se confirma |
|---|---|---|---|
| Sin respuesta al acoplarse a la base | Falta de alimentación o ausencia de contacto. | Verifique toma, conexiones de la base/adaptador y contacto físico entre base y robot. | Base/adaptador si falla el suministro; contactos si el suministro existe pero el acoplamiento no es estable. |
| La carga se reconoce, pero no progresa o se pierde | Interfaz de contacto inestable o batería que no almacena bien la energía. | Compruebe si el contacto permanece estable sin mover el robot y si el problema continúa tras una carga normal. | Contactos si la conexión cambia con posición/presión; batería si la conexión es estable y la autonomía sigue muy reducida. |
| Inicio/parada repetidos | Desalineación, presión insuficiente, corrosión o conexión floja. | Limpie, alinee y repita la prueba sin tocar el robot. | Conjunto de contactos cuando exista desgaste físico o pérdida de presión reproducible. |
| Autonomía muy corta después de una carga estable | Capacidad útil de la batería degradada. | Confirme primero que la base y los contactos no interrumpen la carga. | Batería, si el patrón se repite con la ruta de carga verificada. |
| No arranca después de una carga aparentemente correcta | Batería, conexión de batería o electrónica interna. | Revise el asiento y la compatibilidad de la batería y diferencie si el robot tampoco responde estando en la base. | Batería/conector si el tramo queda aislado; servicio si una batería compatible y bien conectada no cambia el fallo. |
| Solo carga en una posición concreta | Problema mecánico de alineación o contacto. | Observe si la carga cambia al variar ligeramente la posición, sin forzar el robot. | Contactos o soporte mecánico que presente desgaste; no batería por defecto. |
| El fallo aparece tras una interrupción de corriente | Problema de alimentación o estado de la base. | Verifique la toma y restablezca la alimentación de la base conforme al procedimiento del modelo. | Base/adaptador solo si el suministro sigue siendo inestable después de la comprobación. |
Cuando dos patrones encajan a la vez, no elija la pieza por precio o facilidad: vuelva al tramo que pueda comprobar de forma más directa y cambie una sola variable cada vez. Si aparece un código de error explícito, consulte códigos de error y solución de carga para interpretar esa señal específica.
Sin indicación de carga frente a carga intermitente
La ausencia de una señal de carga y el patrón de inicio/parada no tienen el mismo peso diagnóstico. “Sin indicación” orienta primero al suministro y al contacto; “intermitente” orienta primero a la estabilidad del contacto y después al almacenamiento de energía. La forma concreta de los indicadores depende del modelo.
Sin indicación o respuesta de carga
- Compruebe primero la toma, la base/adaptador y que los contactos realmente se toquen.
- La ausencia de luz no demuestra por sí sola qué pieza está averiada, porque la señalización varía por modelo.
- No priorice la batería mientras no sepa si la energía está llegando al robot.
Carga intermitente: inicia y se detiene
- Compruebe limpieza, alineación, presión y retorno de los contactos.
- Si el patrón cambia con la posición, es más probable un problema mecánico de contacto.
- Si el contacto permanece estable pero la energía no se conserva, evalúe después la batería.
La distinción práctica es estabilidad de contacto frente a retención de energía: si mover o presionar el robot cambia el resultado, investigue la interfaz; si la carga se mantiene estable pero la autonomía sigue cayendo de forma repetida, es más probable que la batería sea la causa.
No arranca frente a no carga: la superposición que cambia qué reemplazar primero
Que una Roomba no arranque puede ser consecuencia de una batería descargada, pero no arrancar no demuestra que la batería sea la causa. Primero determine si el robot tampoco responde estando correctamente acoplado a una base alimentada o si el problema aparece solo fuera de la base.
Esta separación evita invertir la prioridad entre el suministro de carga y el almacenamiento.
No arranca vs. no carga: qué aislar primero
| Observación | Prioridad de comprobación | Por qué |
|---|---|---|
| No responde ni en la base ni fuera de ella | Primero suministro de la base y contacto; después batería/conector. | Sin confirmar que la energía llega al robot, no puede atribuirse el fallo a la batería. |
| Enciende fuera de la base, pero no inicia la carga al acoplarse | Base, alimentación y contactos. | La batería todavía puede alimentar el robot; el fallo está más cerca de la entrada de carga. |
| La carga se completa de forma estable, pero el robot funciona muy poco o se apaga pronto | Batería y su conexión. | El suministro parece llegar; el problema se desplaza hacia la retención de energía. |
| Una batería compatible y bien asentada no cambia el fallo y la ruta de carga está verificada | Electrónica interna / servicio técnico. | Seguir sustituyendo piezas externas aporta poca información y puede ocultar un fallo interno. |
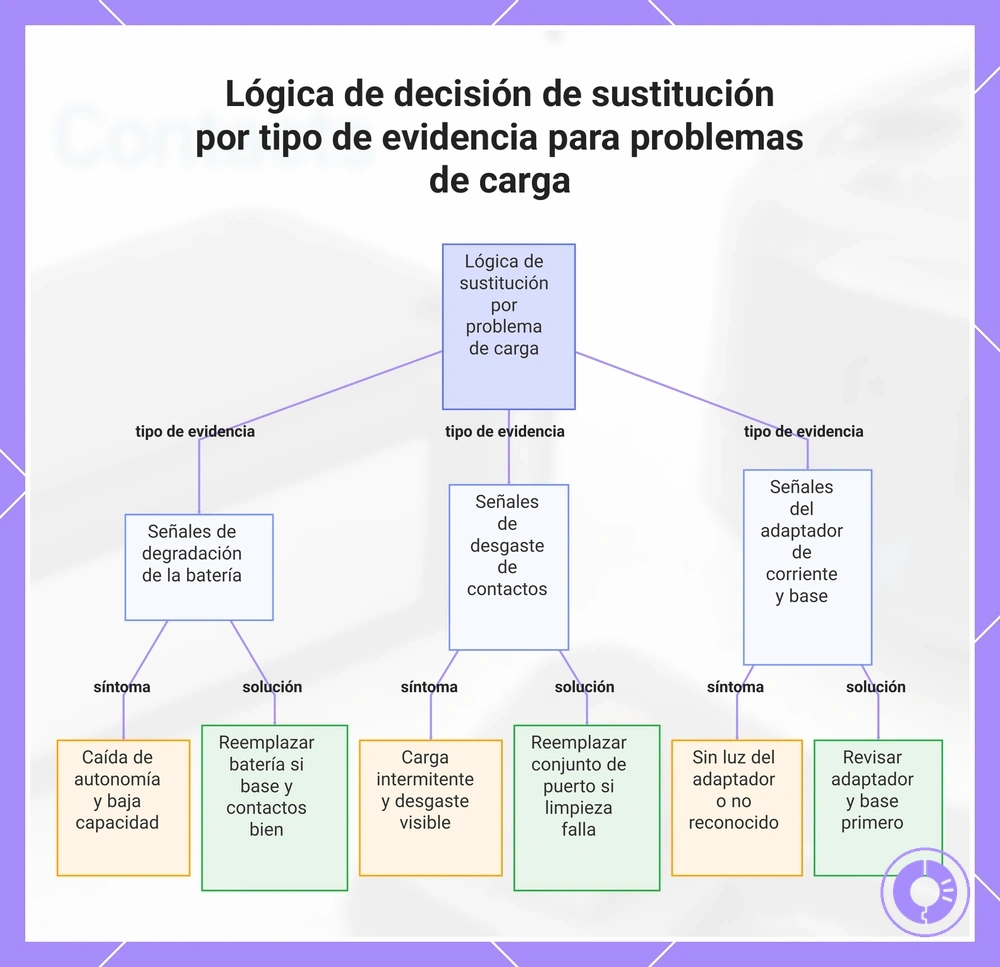
Lógica de decisión de reemplazo para problemas de carga
El orden de reemplazo debe seguir la ruta de carga real, no una lista fija de piezas: primero suministro externo, después interfaz de contacto, luego batería y, solo si esos tramos están verificados, conexión o electrónica interna. El umbral de reemplazo aumenta cuando el mismo fallo se repite después de una comprobación que descarta causas más simples.
Aísle una variable cada vez para que el resultado de cada prueba cambie realmente la siguiente decisión.
Orden de decisión para reemplazar sin adivinar
- Confirme el suministro externo. Verifique toma, cable, adaptador cuando corresponda y conexión de la base. Si este tramo no es estable, no pase todavía a la batería.
- Confirme la interfaz de contacto. Limpie, alinee y compruebe que los contactos mantienen presión y acoplamiento sin tener que mover o presionar el robot. Sustituya el conjunto solo si existe desgaste, corrosión o inestabilidad reproducible.
- Evalúe la batería como almacén de energía. Si la carga llega de forma estable pero la autonomía permanece muy reducida o el robot pierde energía rápidamente de forma repetida, es más probable que la batería sea la causa.
- Revise la conexión de la batería. Una batería compatible debe quedar bien asentada y sin daño visible en su conector. Si el síntoma cambia al manipular la conexión, no atribuya automáticamente el fallo a las celdas.
- Deténgase antes de la electrónica interna. Si base, contactos y una batería compatible están verificados y el problema persiste, el siguiente tramo puede requerir diagnóstico a nivel de placa o conector interno; evite reemplazar placas por ensayo y error.
- Con síntomas mixtos, vuelva al inicio. Cambie una sola variable y repita la misma prueba. Un resultado que no cambia después de sustituir una pieza indica que esa pieza probablemente no era el origen principal.
La imagen sintetiza el flujo de decisión; la secuencia anterior expresa el mismo criterio como acciones verificables.
Cuando una batería de repuesto es la solución más probable
Una batería de repuesto es la solución más probable cuando la ruta de carga ya es estable pero el robot no conserva la energía. Antes de elegirla, verifique contactos, base y compatibilidad; después consulte la guía de selección de batería y reemplazo seguro para el modelo concreto.
Señales que aumentan o reducen la probabilidad de batería
- Aumenta: la autonomía queda repetidamente muy por debajo de lo habitual después de una carga estable y completa según el comportamiento normal del modelo.
- Aumenta: el robot pierde energía rápidamente fuera de la base aunque la interfaz de carga no muestre cortes al acoplarse.
- Aumenta: tras un periodo de inactividad, la batería no conserva carga y el patrón se repite después de verificar que la base y los contactos funcionan.
- No basta por sí sola: la antigüedad o el número estimado de ciclos; el uso prolongado eleva la probabilidad de degradación, pero no confirma el fallo.
- Reduce: la carga cambia al mover o presionar el robot. Ese comportamiento apunta primero a contacto, alineación o conexión.
- Condición de seguridad: si la batería está hinchada, presenta daño físico o genera calor anormal, no continúe cargándola y recurra a un servicio técnico adecuado.
Cuándo reemplazar los contactos de carga o los conjuntos de contactos
Reemplazar los contactos de carga o su conjunto está mejor justificado cuando limpiar y alinear ya no restaura un contacto estable y existe una señal física o mecánica que explica el fallo. El objetivo es distinguir suciedad temporal de desgaste real.
Umbral práctico para reemplazar contactos
- Corrosión, picaduras o pérdida de material que permanece después de una limpieza suave y correcta.
- Un contacto con resorte no vuelve a su posición, queda hundido o mantiene menos presión que el otro.
- La carga se inicia y se detiene de forma repetible con el robot inmóvil y el suministro externo ya verificado.
- El robot solo carga al ejercer presión o corregir manualmente la posición en cada intento.
- El problema reaparece tras una limpieza correcta y la inspección muestra desgaste físico. La recurrencia sin daño visible, por sí sola, no demuestra que el contacto deba sustituirse.
Cuándo la Home Base, el adaptador de corriente o el conector interno son el reemplazo probable
Cuando la alineación y los contactos no explican el fallo, separe base, adaptador/fuente de alimentación y conexión interna. No todos los modelos exponen los mismos conectores ni indicadores, por lo que la decisión debe apoyarse en el tramo que pueda aislar de forma segura.
Base, adaptador o conexión interna: cómo diferenciarlos
| Componente | Señal que lo hace más probable | Antes de reemplazar |
|---|---|---|
| Home Base | La fuente externa es correcta y los contactos están limpios/alineados, pero la base no inicia la carga de forma repetible. | Compruebe conexión de alimentación, estabilidad física y, si dispone de otra base exactamente compatible, compare el comportamiento sin forzar conectores. |
| Adaptador o fuente externa | La base no recibe alimentación fiable desde una toma conocida, existe daño visible en cable/conector o la alimentación se interrumpe al mover el cable. | Use solo una fuente compatible con el modelo y la región. No determine compatibilidad solo porque el conector encaje físicamente. |
| Conector o electrónica interna | Base, contactos y batería compatible están verificados, pero el fallo continúa; también puede haber daño físico, holgura o comportamiento anómalo de otras funciones. | Evite pruebas invasivas o sustitución de placas por ensayo y error. Si el diagnóstico exige abrir, medir o reparar la placa, pase a servicio técnico. |
Principios de reemplazo seguro para piezas de carga de Roomba
Un reemplazo seguro empieza por desconectar la alimentación y confirmar la compatibilidad exacta. Las instrucciones de desmontaje cambian según la serie de Roomba, por lo que estos principios cubren únicamente la manipulación general de batería, contactos, base y adaptador.
Secuencia segura de sustitución y comprobación
- Desconecte la alimentación. Desenchufe la base y apague el robot antes de manipular una batería, contactos o conexiones accesibles.
- Confirme la pieza exacta. Para batería, base o adaptador, verifique compatibilidad con el modelo/serie y las especificaciones eléctricas aplicables. Que un conector encaje no demuestra compatibilidad.
- Inspeccione antes de instalar. No continúe si ve batería hinchada, aislamiento dañado, corrosión severa, plástico deformado o cableado deteriorado.
- Asiente sin forzar. El conector de batería y los conjuntos de contacto deben quedar firmes y alineados; no doble pines ni fuerce piezas que no encajen de forma natural.
- Revise el montaje. Antes de cerrar, confirme que no haya cables pellizcados, holguras ni contactos fuera de posición.
- Observe la primera carga. Compruebe que el robot reconoce la carga y que esta no se interrumpe repetidamente. Ante calor anormal, olor a quemado, hinchazón o daño visible, detenga el uso.
Después del montaje, una verificación de calidad para evitar fallos ayuda a confirmar que la pieza queda asentada, que el contacto es repetible y que no aparecen señales de seguridad anómalas.
Condición de parada: si una batería está hinchada o aparece calor anormal, olor a quemado, cableado dañado o plástico deformado, no continúe cargando ni realizando pruebas invasivas; recurra a servicio técnico.
La imagen reúne los puntos de manipulación y ajuste que acompañan esta secuencia de seguridad.
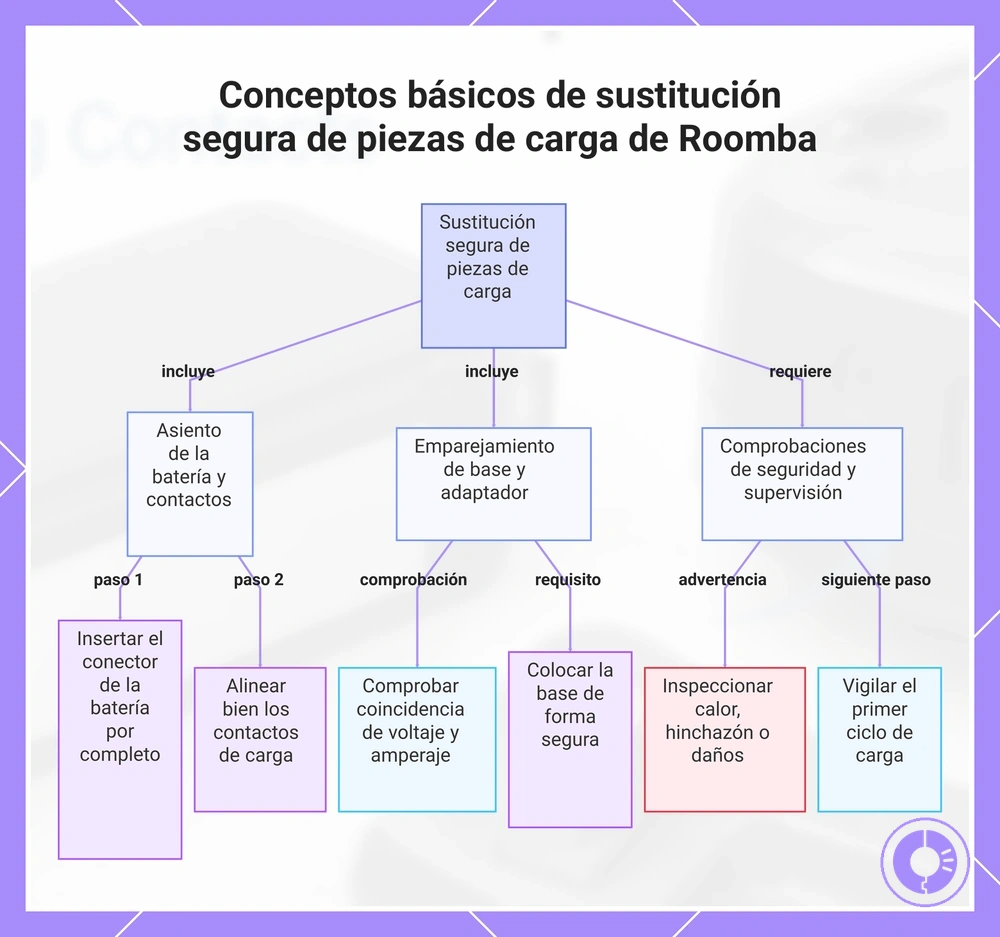
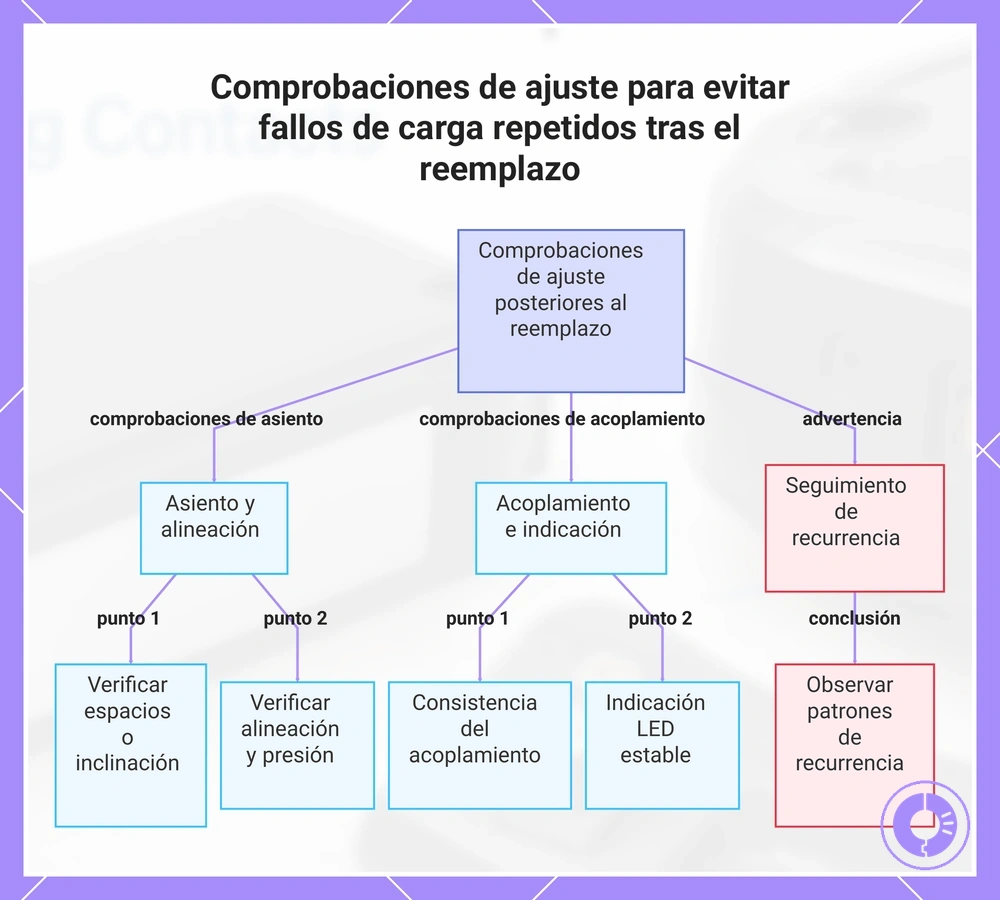
Comprobaciones de manipulación y ajuste que evitan fallos de carga repetidos tras el reemplazo
Las comprobaciones posteriores al reemplazo deben demostrar dos cosas: ajuste mecánico estable y comportamiento de carga repetible. Una sola carga correcta es una señal positiva, pero no demuestra que el problema esté resuelto si vuelve a aparecer en colocaciones posteriores.
Use la misma forma de colocar el robot varias veces y observe si el resultado se mantiene sin presión manual.
Verificación después del reemplazo
- La pieza nueva queda completamente asentada y no presenta holguras, inclinación ni conectores parcialmente insertados.
- El robot apoya sobre los contactos sin balanceo y sin necesidad de moverlo o presionarlo para que reconozca la carga.
- La carga se inicia de forma consistente al repetir el acoplamiento en condiciones similares.
- El estado de carga propio del modelo permanece estable y no entra en ciclos repetidos de inicio/parada.
- No aparecen resistencia mecánica inusual, calentamiento anormal, olor a quemado, deformación ni daño de cables.
- En cargas posteriores, el síntoma original no reaparece. La repetibilidad vale más que una única prueba satisfactoria.
La imagen resume los puntos de ajuste que ayudan a detectar un contacto inestable después de instalar una pieza.
Cuando reemplazar piezas de carga no resuelve el problema
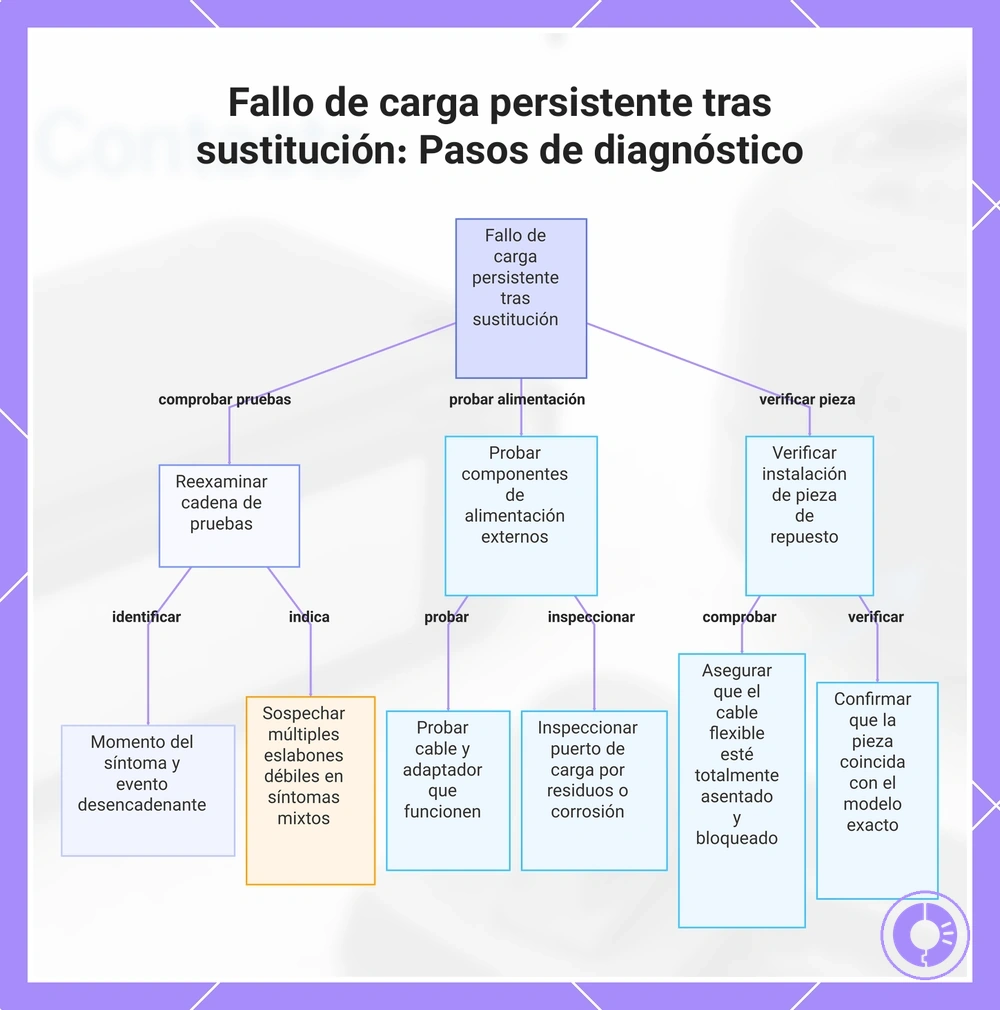
Un fallo que continúa después de reemplazar una pieza significa, sobre todo, que el origen aún no está aislado. Puede haber una instalación incompleta, una incompatibilidad, un problema en otro tramo de la ruta de carga o un fallo interno; no demuestra que la pieza nueva también esté defectuosa.
Evite el bucle de “cambiar otra pieza”. Vuelva a una secuencia reproducible y use cada comprobación para excluir una causa concreta.
Reinicie el diagnóstico con este orden.
Aislamiento por etapas cuando el reemplazo no funcionó
- Reconstruya el momento del fallo. Anote qué síntoma aparecía antes del reemplazo y si comenzó después de una caída, humedad, manipulación o interrupción de corriente.
- Vuelva al suministro externo. Compruebe una toma conocida y una base/adaptador que sean compatibles y estén conectados de forma segura. Una fuente inestable puede imitar un problema interno.
- Revise la interfaz de carga. Busque suciedad, corrosión, contactos hundidos, desalineación o una posición que cambie el resultado.
- Revise la instalación y compatibilidad. Confirme que la pieza sustituida corresponde al modelo exacto y que sus conectores accesibles han quedado completamente asentados, sin forzar ni pellizcar cables.
- Compare el síntoma antes y después. Si el comportamiento no cambió en absoluto, es menos probable que la pieza sustituida sea la causa principal y debe investigarse el siguiente tramo, no repetirse la misma sustitución.
- Deténgase ante síntomas mixtos o internos. Si también fallan otras funciones, existe daño por líquido/impacto o el diagnóstico exige mediciones y reparación de placa, pase a servicio técnico.
La imagen resume este retorno ordenado a la cadena de diagnóstico después de una sustitución sin resultado.
Errores relacionados con la carga y casos límite que requieren una vía de solución diferente
Cuando aparece un código de error o un comportamiento que no encaja con las comprobaciones anteriores, el siguiente paso no debe ser otra sustitución automática. Un error identifica un estado o una condición; no siempre identifica por sí solo la pieza averiada.
Use la señal para elegir una vía de comprobación. Para códigos específicos del modelo, consulte códigos de error y solución de carga.
Señal → alcance probable → siguiente acción
| Señal | Alcance probable | Siguiente acción |
|---|---|---|
| Carga intermitente sin daño evidente | Contacto, alineación o conexión inestable. | Limpie, alinee y repita la prueba antes de sustituir. |
| Sin respuesta al estar en la base | Suministro eléctrico o falta de contacto. | Vuelva a verificar toma, base/adaptador y acoplamiento del robot. |
| La carga comienza y se detiene aun con contactos limpios y estables | Batería, conexión de batería o control interno de carga. | Evalúe retención de energía y compatibilidad; si la ruta externa queda descartada, pase a diagnóstico interno. |
| Código de error explícito | Condición definida por el software/firmware del modelo. | Interprete el código según el modelo antes de asociarlo a una pieza. |
| Calor anormal, hinchazón, olor a quemado o daño visible | Condición de seguridad. | Detenga la carga y recurra a servicio técnico; no continúe probando piezas. |
Umbral de derivación al servicio técnico cuando las comprobaciones de la ruta de carga son correctas
El servicio técnico es el siguiente paso cuando el riesgo supera el valor de seguir probando o cuando todas las comprobaciones externas son coherentes y el fallo apunta al interior del robot. Este umbral es una regla de parada, no un diagnóstico de la pieza exacta.
Deténgase y derive a servicio técnico cuando aparezca cualquiera de estas condiciones
- Batería hinchada, deformada o con fuga, o calentamiento anormal durante la carga.
- Cableado con aislamiento dañado, plástico derretido/deformado, conector roto o señales de quemado.
- Daño por líquido, golpe importante o corrosión interna junto con el fallo de carga.
- Base, contactos y batería compatible han sido verificados de forma razonable y el mismo fallo continúa sin una causa externa reproducible.
- La siguiente prueba exige abrir la electrónica, medir circuitos internos, reparar soldaduras o sustituir una placa sin haber aislado el fallo.
Prioridad de seguridad: no siga cargando una batería dañada ni fuerce conectores. Si el problema ha llegado al nivel de placa o cableado interno, una reparación cualificada aporta más información y menos riesgo que continuar sustituyendo piezas al azar.