Diagrama de piezas de repuesto de Roomba: nombres y ubicaciones de las piezas
Un diagrama de piezas de Roomba sirve para identificar una pieza por su ubicación, forma, referencias y piezas vecinas, pero no confirma por sí solo que un repuesto concreto sea compatible. Primero determine la vista y el grupo funcional; después distinga conjunto frente a subpieza e izquierda frente a derecha, y antes de pedir compruebe el modelo o serie, los puntos de montaje y la interfaz física o eléctrica cuando corresponda.
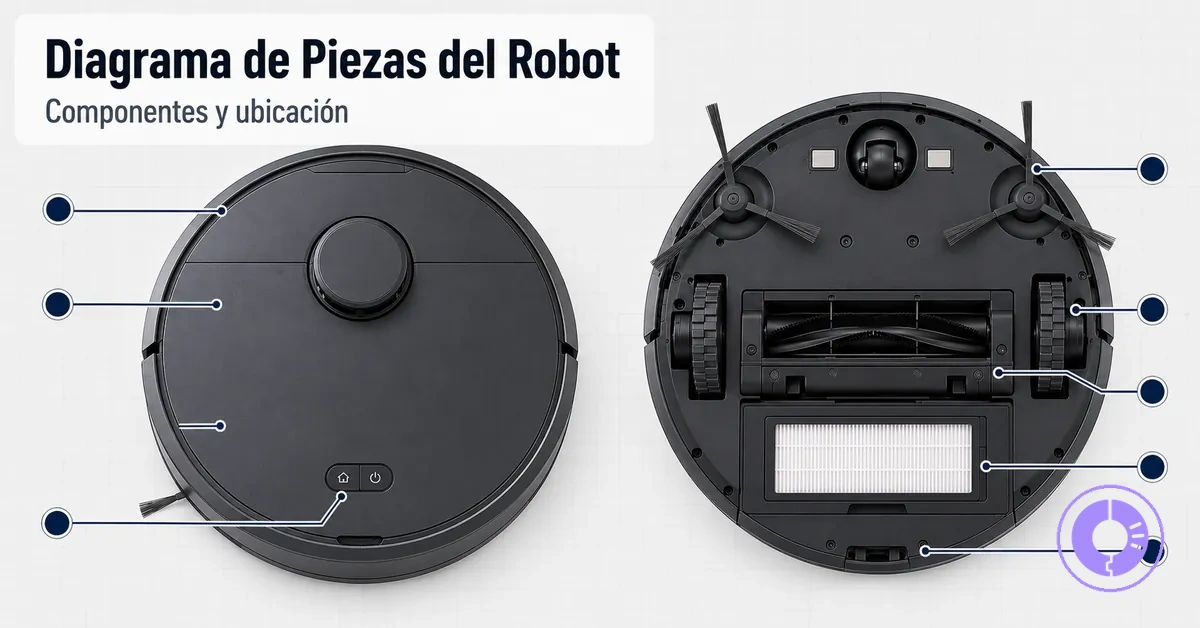
Identificación rápida: de la ubicación a la pieza correcta
Use estas cuatro comprobaciones en orden. Cada una reduce una ambigüedad distinta del diagrama sin convertir la identificación visual en una promesa de compatibilidad.
- 1. Ubique la piezaVista superior para cubierta, controles y acceso al depósito; vista inferior para cabezal de limpieza, ruedas, sensores y contactos; vista explosionada para conjuntos y subpiezas internas.
- 2. Relacione la referenciaCompruebe la línea de referencia, la forma, los puntos de montaje y las piezas adyacentes antes de fijarse solo en el nombre.
- 3. Resuelva la granularidad y el ladoDetermine si la etiqueta corresponde a un conjunto completo o a una subpieza y, si la geometría es asimétrica, confirme izquierda y derecha respecto al robot.
- 4. Separe identificación de compatibilidadUna coincidencia visual identifica la pieza candidata. La compatibilidad exige además que coincidan el modelo o serie aplicable y las interfaces de montaje, pestillo, contacto o conector.
Resultado útil: cuando ubicación, referencia, nivel de conjunto y geometría coinciden, la identificación es más fiable; si el modelo o una interfaz no coincide, no asuma que la pieza encaja.
La guía continúa desde los formatos de diagrama y los grupos funcionales hasta las comprobaciones de nomenclatura, modelo, orientación e interfaz.
Lo que un diagrama de piezas de Roomba ayuda a identificar y lo que no confirma
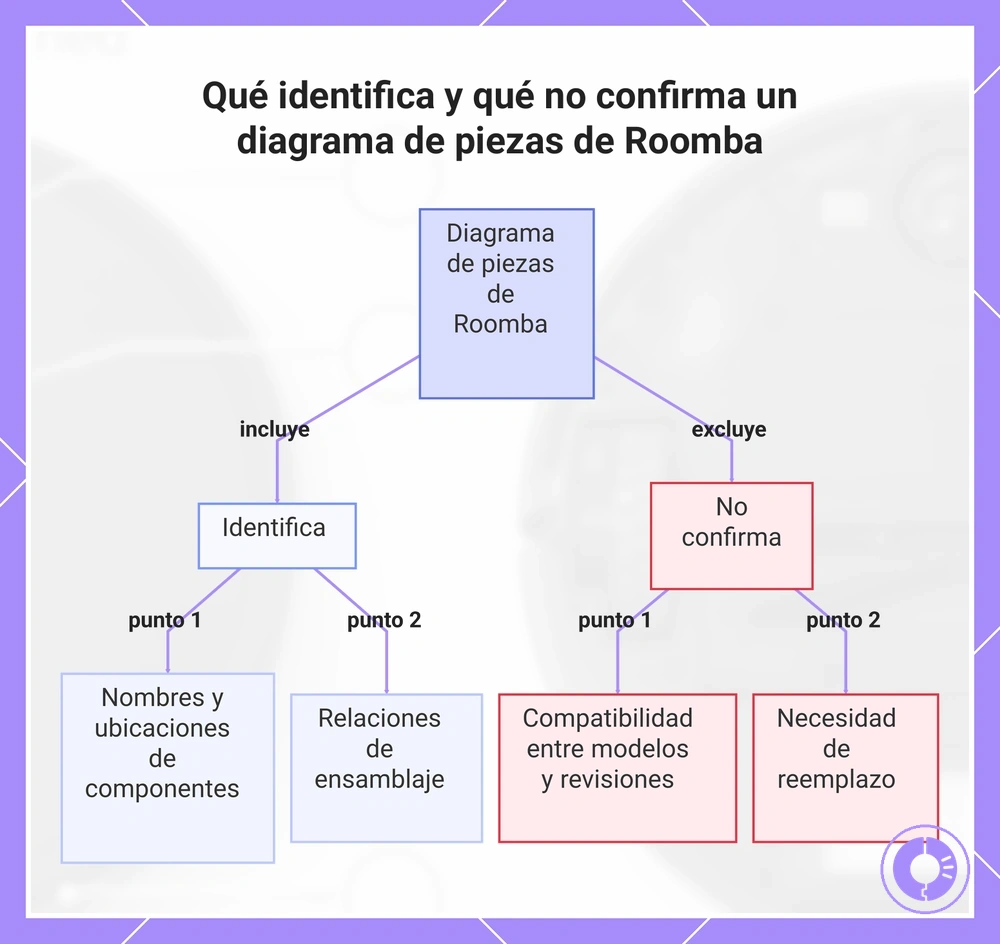
Un diagrama de piezas de Roomba puede confirmar qué pieza es, dónde está y a qué conjunto pertenece. No puede confirmar por sí solo si una pieza de recambio concreta encaja en otra serie, revisión o variante del robot.
El diagrama sí ayuda a identificar
- El nombre o referencia de una pieza visible.
- Su ubicación física respecto a ruedas, depósito, cabezal de limpieza, sensores u otras piezas.
- La relación de conjunto: qué elementos pertenecen a un módulo y cuáles son subpiezas separadas.
- La orientación visual necesaria para distinguir lados o posiciones cuando el diagrama lo indica.
El diagrama no confirma por sí solo
- La compatibilidad entre modelos, series o revisiones de hardware.
- Que una pieza con el mismo nombre tenga la misma forma, anclaje o conector.
- Que la pieza identificada sea la causa de un problema de rendimiento.
- Que deba sustituirse en lugar de limpiarse, recolocarse o diagnosticarse.
Por ejemplo, una vista inferior puede permitir reconocer un rodillo o extractor por su posición y perfil; si otra serie usa una pieza visualmente parecida con un extremo, pestillo o longitud diferente, esa semejanza no confirma compatibilidad física. Para comprobar el ajuste de una pieza candidata, use además la lista de verificación de compatibilidad. Para una visión general de las familias de recambios, consulte también el hub de piezas de repuesto de Roomba.
El gráfico siguiente resume esta diferencia entre identificar una pieza y confirmar que un repuesto encaja.
Formatos comunes de diagramas de Roomba: vista superior, vista inferior y vistas explosionadas
El formato del diagrama determina qué relación se puede leer con mayor rapidez. La vista superior orienta sobre piezas accesibles desde arriba, la vista inferior localiza componentes en la base y la vista explosionada muestra cómo un conjunto se divide en componentes.
La imagen permite relacionar cada perspectiva con el tipo de pieza que suele resultar más fácil de identificar.
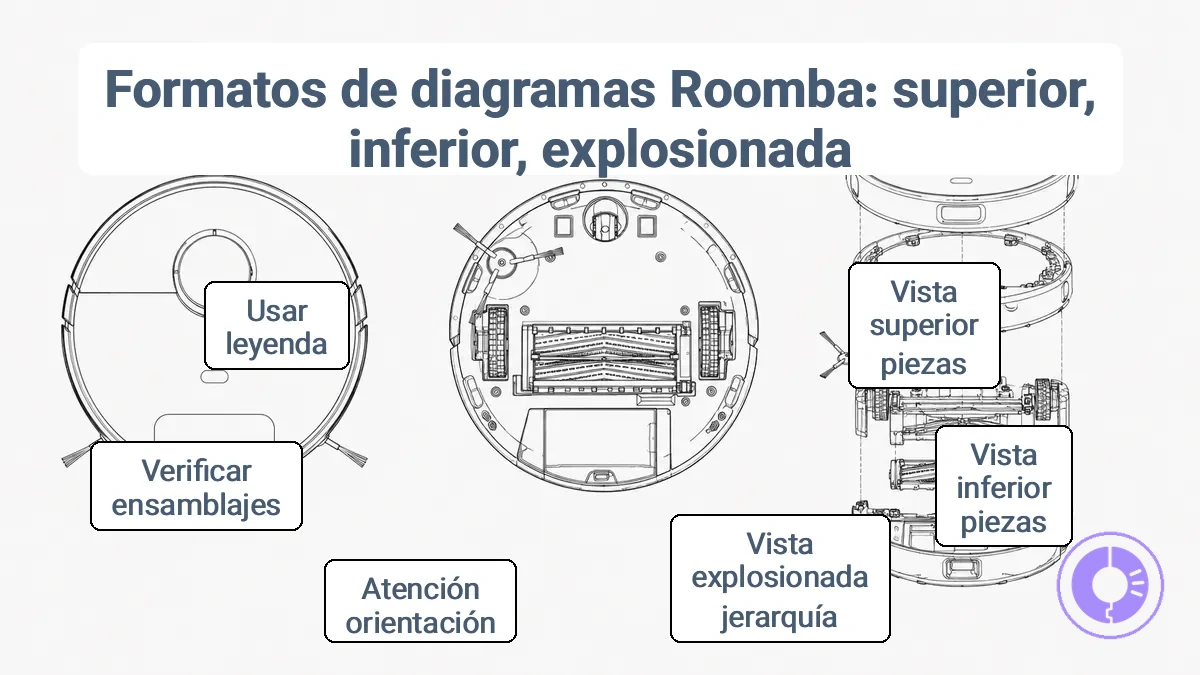
| Formato | Qué muestra mejor | Útil para identificar | Comprobación crítica |
|---|---|---|---|
| Vista superior | Cubierta, controles, depósito y puntos de acceso visibles desde arriba | Piezas accesibles sin desmontar la base | Compruebe dónde está la parte delantera del robot antes de interpretar la posición. |
| Vista inferior | Cabezal de limpieza, ruedas motrices, rueda loca, sensores inferiores y contactos o batería según la serie | Piezas de limpieza, movilidad y detección situadas en la base | Mantenga la orientación del diagrama para no invertir izquierda y derecha. |
| Vista explosionada | Separación entre conjuntos, subpiezas, fijaciones y referencias | Jerarquía de componentes y relación de montaje | Siga la línea de referencia hasta su elemento exacto; no confunda la carcasa del conjunto con una pieza interna. |
Tres errores que conviene descartar antes de leer una referencia:
- Orientación incorrecta: una vista girada puede invertir derecha/izquierda o delante/detrás.
- Conjunto frente a subpieza: dos elementos cercanos pueden compartir zona visual pero pertenecer a niveles distintos del montaje.
- Leyenda omitida: un número o símbolo solo es útil si se interpreta con la leyenda del mismo diagrama.
Etiquetas de la vista superior para controles, piezas de la cubierta y puntos de acceso al depósito de polvo
La vista superior es la referencia más directa para piezas que se reconocen desde la cubierta exterior sin girar ni abrir el robot.
- Controles y botones: se identifican por su posición en la cubierta y por la referencia del diagrama.
- Depósito de polvo: la zona de extracción o liberación ayuda a distinguir el depósito de la cubierta que lo rodea.
- Cubiertas y tapas: el contorno, las uniones y las piezas vecinas permiten diferenciar una tapa de un módulo funcional situado debajo.
La disposición exacta cambia entre series; use la vista superior para identificar la zona y el nombre, no para asumir que una cubierta o depósito de otra serie tiene el mismo ajuste.
Disposición inferior para módulos del cabezal de limpieza, ruedas y sensores
La vista inferior permite separar visualmente los principales sistemas de la base sin desmontar el robot. Leerla por zonas reduce el riesgo de confundir piezas que están próximas entre sí.
Zona central de limpieza
Busque el cabezal de limpieza y sus rodillos o extractores dentro de una carcasa central o transversal, según la serie.
Laterales de movilidad
Los módulos de rueda motriz se sitúan a ambos lados del robot y deben interpretarse con la orientación correcta de izquierda y derecha.
Parte delantera inferior
La rueda loca y varias ventanas de sensores suelen encontrarse hacia la parte delantera; la posición exacta depende de la serie.
Borde y contactos
El cepillo lateral, sensores inferiores y contactos de carga pueden ocupar zonas periféricas. Confirme forma y referencia antes de asignar el nombre.
Vistas explosionadas, números de pieza y cómo se dividen los conjuntos en subpiezas
Una vista explosionada separa un conjunto en componentes manteniendo su relación espacial. Es especialmente útil para distinguir el conjunto completo de la subpieza que realmente necesita.
| Elemento del diagrama | Qué indica | Cómo usarlo |
|---|---|---|
| Línea o número de referencia | Relaciona una etiqueta de la leyenda con un componente concreto. | Siga la referencia hasta la pieza exacta antes de copiar el nombre o número. |
| Indicador de cantidad | Cuando existe, señala cuántas unidades de ese elemento forman parte del conjunto. | No interprete la cantidad como parte del número de pieza. |
| Agrupación o límite de conjunto | Muestra qué piezas forman un subconjunto o módulo. | Compruebe si la referencia corresponde al módulo completo o a una pieza interna. |
Regla práctica: un número de referencia solo tiene significado dentro de la leyenda o fuente que lo define. No dé por hecho que todo número visible es un número de pieza del fabricante.
Grupos de piezas de Roomba para localizar rápidamente en una tabla de identificación
Agrupar las piezas por ubicación y función reduce el espacio de búsqueda antes de intentar recordar un nombre exacto. Empiece por la zona del robot y después confirme la función de la pieza.
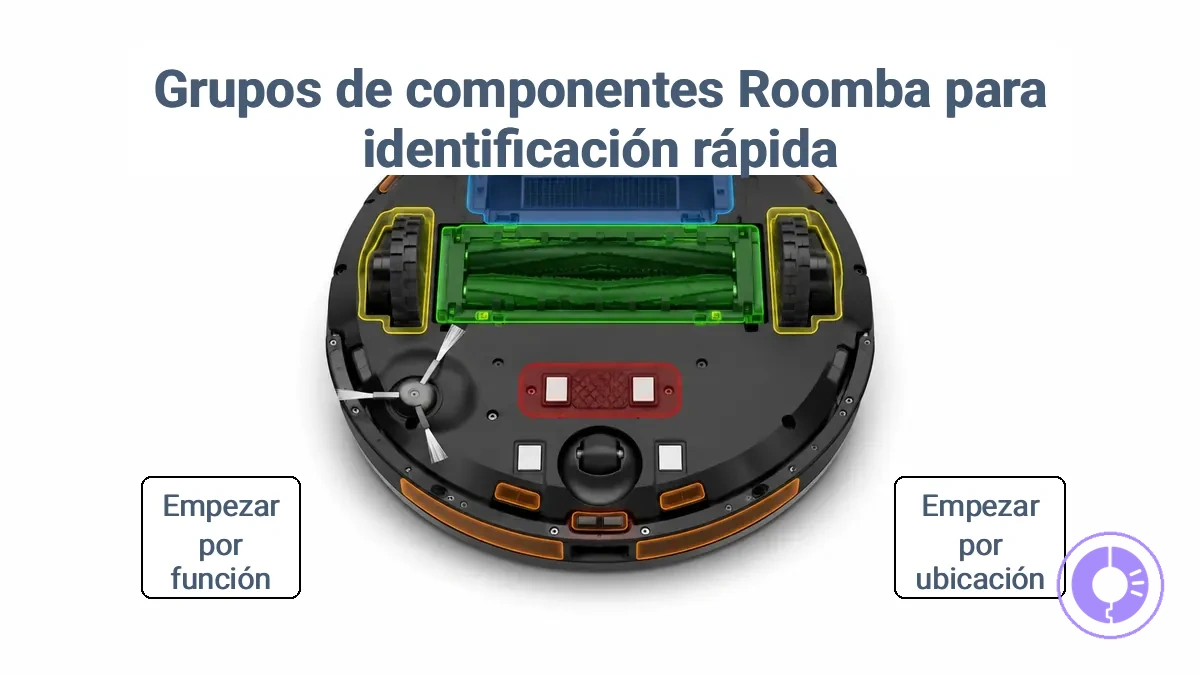
| Grupo | Ubicación típica | Términos habituales | Qué comprobar |
|---|---|---|---|
| Flujo de aire / depósito | Zona del depósito y su recorrido de aire | depósito, filtro, marco, rejilla, sello | Forma del alojamiento, mecanismo de retención y posición dentro del depósito. |
| Cabezal de limpieza | Parte inferior, entre las ruedas motrices | cabezal, módulo de limpieza, rodillo, extractor | Carcasa, extremos del rodillo/extractor y puntos de montaje. |
| Movilidad | Ruedas motrices laterales y rueda loca delantera | módulo de rueda, rueda motriz, rueda loca | Lado, geometría reflejada, conector y fijaciones cuando existan. |
| Alimentación / carga | Batería, contactos del robot y zona de conexión correspondiente | batería, contacto de carga, conector | Orientación, geometría de contactos y tipo de interfaz. |
| Detección | Parachoques delantero y ventanas de sensores inferiores | sensor, parachoques, sensor de caída | Posición, carcasa y relación con el borde o el parachoques. |
Si dos nombres parecen equivalentes —por ejemplo, «depósito» y «depósito de polvo»— use la ubicación y la función para decidir si describen la misma zona antes de buscar una pieza concreta. Si necesita pasar de la ubicación a la función de cada familia, consulte tipos de piezas y su función.
Piezas del flujo de aire del depósito de polvo: filtro, marco del filtro, sellos y rejillas
En la zona del depósito, los nombres suelen describir la función que cumple cada elemento en el recorrido del aire. La ubicación dentro del conjunto ayuda a separar piezas que en una fotografía pueden parecer similares.
| Pieza | Relación con el depósito | Variantes de nombre | Pista de identificación |
|---|---|---|---|
| Filtro | Se aloja en el depósito o en una zona de filtración asociada, según la serie. | filtro, filtro del depósito | Perfil, dimensiones y forma de retención. |
| Marco o soporte del filtro | Sujeta o posiciona el filtro. | marco, soporte, portafiltro | Contorno y puntos de encaje alrededor del filtro. |
| Sello o junta | Cierra una unión del recorrido de aire. | sello, junta | Material flexible y posición entre dos superficies de contacto. |
| Rejilla | Protege o delimita una entrada o salida de aire. | rejilla de aire, rejilla de salida | Patrón de aberturas y posición respecto al filtro o al depósito. |
La forma del alojamiento es una pista de identificación; la compatibilidad final sigue dependiendo del modelo o serie aplicable.
Módulos del cabezal de limpieza: rodillos, piezas del módulo de cepillo, cepillo lateral y cubiertas
En la zona de limpieza conviene separar el módulo del cabezal de limpieza de las piezas que se sustituyen de forma individual. El nombre del conjunto no debe extenderse automáticamente a todos los elementos cercanos.
| Elemento | Nivel | Cómo reconocerlo | Distinción importante |
|---|---|---|---|
| Módulo del cabezal de limpieza | Conjunto | Carcasa que sostiene el sistema principal de rodillos o extractores y sus elementos de accionamiento. | Una referencia al módulo puede significar el conjunto completo, no un rodillo individual. |
| Rodillo / extractor | Subpieza reemplazable | Elemento cilíndrico o alargado que se instala dentro del cabezal. | Compruebe perfil, extremos y longitud además del nombre. |
| Cubierta o retén del cabezal | Subpieza del conjunto | Pieza que cierra o retiene la zona de rodillos/extractores. | No la confunda con la carcasa completa del módulo. |
| Cepillo lateral | Módulo o pieza separada del cabezal principal | Se monta cerca del borde inferior del robot y barre hacia la trayectoria de limpieza. | Aunque esté en la misma zona inferior, no forma parte del cabezal principal en la identificación del conjunto. |
Conjuntos de movilidad: módulos de rueda izquierdo y derecho, rueda loca y piezas de tracción
En un Roomba, la movilidad se identifica principalmente mediante dos módulos de rueda motriz situados a izquierda y derecha y una rueda loca giratoria en la zona delantera. Las piezas laterales pueden parecer simétricas, pero su carcasa, cableado o puntos de montaje pueden ser específicos de cada lado.
| Pieza | Ubicación | Pistas fiables | Qué no asumir |
|---|---|---|---|
| Módulo de rueda izquierda | Lado izquierdo de la base, respecto a la orientación normal del robot. | Carcasa, fijaciones, recorrido del cable y marca de lado cuando exista. | Que una pieza reflejada del lado derecho sea intercambiable. |
| Módulo de rueda derecha | Lado derecho de la base. | Las mismas pistas, comparadas con el chasis y la referencia del diagrama. | Que el dibujo sea simétrico solo porque la rueda exterior lo parece. |
| Rueda loca | Zona delantera de la base. | Conjunto pequeño que gira libremente para acompañar los cambios de dirección. | Que su forma o sistema de retención sea idéntico entre todas las series. |
| Neumático o banda de rodadura | Superficie exterior de cada rueda motriz. | Dibujo de la banda, diámetro y relación con el módulo. | Usar el dibujo de la banda como única prueba de lado o compatibilidad. |
Para izquierda y derecha, tome como referencia la orientación del propio robot y las marcas o geometría del conjunto; no la perspectiva casual de una fotografía.
Piezas de alimentación y carga: colocación de la batería, contactos y orientación del conector
Las piezas de alimentación y carga se distinguen por su posición, geometría de contacto y tipo de interfaz. Esos atributos ayudan a identificar la pieza, pero la compatibilidad debe confirmarse con el modelo o serie.
- Batería: confirme el alojamiento, la orientación física y el sistema de contacto o conector que use la unidad.
- Contactos de carga: compare su posición, forma y separación con los del robot o la base correspondiente.
- Conector, si existe: compruebe forma, guía de inserción y disposición de contactos; no fuerce una interfaz que no coincide.
- Modelo o serie: una coincidencia de forma no sustituye la confirmación de compatibilidad indicada para la pieza.
Etiquetas de detección y navegación: parachoques, sensores de caída y carcasas relacionadas
Las referencias de detección identifican tanto el sensor como la carcasa o ventana física que lo sitúa en el robot. En esta zona, la ubicación es especialmente importante porque varios sensores pueden parecer similares entre sí.
| Elemento | Ubicación típica | Qué identifica el diagrama | Limitación |
|---|---|---|---|
| Parachoques | Perímetro frontal del robot. | El conjunto móvil y, en vistas detalladas, sus soportes o piezas asociadas. | La forma del parachoques cambia entre familias de chasis. |
| Sensores de caída | Ventanas orientadas hacia el suelo en la parte inferior, normalmente cerca del borde delantero y lateral. | La posición de cada ventana o módulo de sensor. | El número y la disposición exactos varían según la serie. |
| Carcasa / ventana de sensor | Alrededor del componente óptico correspondiente. | La pieza estructural que mantiene la orientación del sensor. | Una carcasa visualmente parecida no confirma la misma interfaz interna. |
Si la referencia del diagrama y la posición física no coinciden, vuelva a comprobar la serie y la orientación de la vista antes de atribuir un nombre.
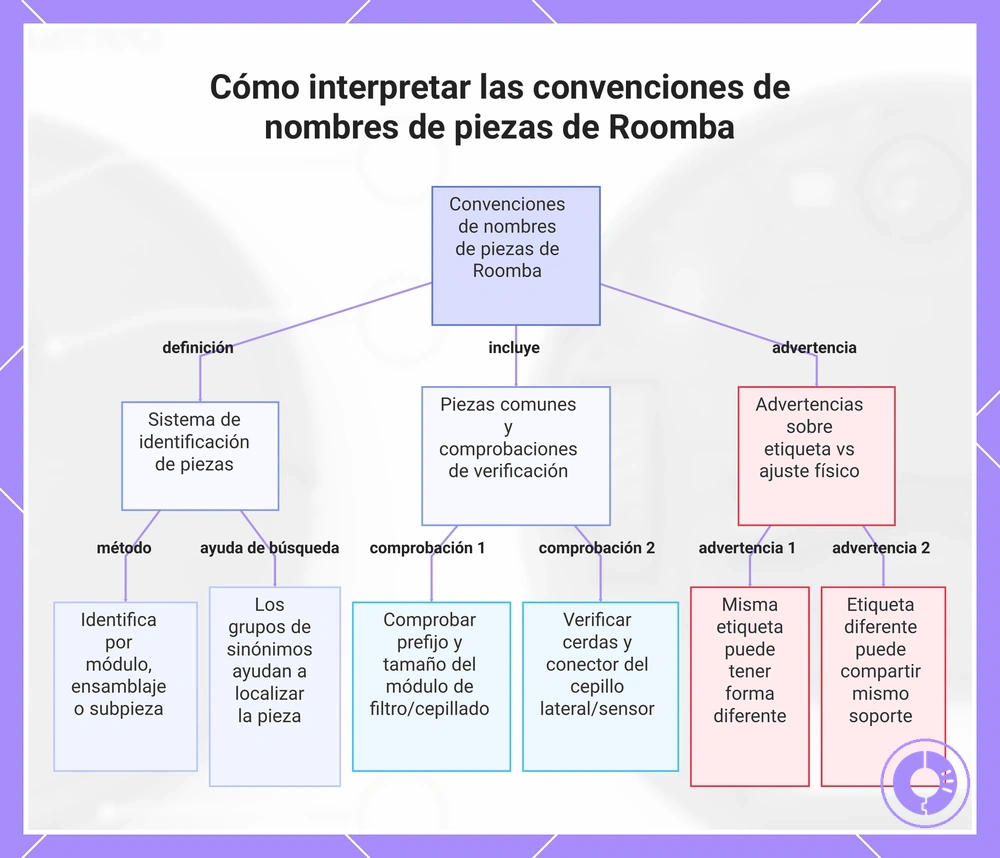
Convenciones de nomenclatura y etiquetado de piezas que se repiten en las series Roomba
Los nombres de las piezas se repiten entre series, pero un mismo término no garantiza la misma geometría ni compatibilidad. La etiqueta debe interpretarse junto con el nivel de conjunto, la ubicación y la interfaz de la pieza.
| Término | Qué suele describir | Qué conviene verificar |
|---|---|---|
| Depósito / depósito de polvo | Conjunto extraíble que recoge residuos. | Contorno, pestillo, posición del filtro y aplicación por modelo. |
| Filtro | Elemento filtrante asociado al depósito o a su recorrido de aire. | Perfil, dimensiones, sistema de retención y serie compatible. |
| Cabezal o módulo de limpieza | Conjunto principal que aloja los rodillos o extractores. | Carcasa, puntos de montaje, extremos de los rodillos y conector si lo incorpora. |
| Rodillo / extractor | Elemento de limpieza instalado dentro del cabezal. | Longitud, perfil y forma de los extremos. |
| Cepillo lateral / cepillo de bordes | Pieza o conjunto de barrido situado en el borde inferior. | Tipo de montaje y aplicación por modelo; el número de brazos por sí solo no basta. |
| Módulo de rueda | Conjunto motriz lateral. | Izquierda/derecha, carcasa, fijaciones y conector. |
| Contactos de carga | Superficies conductoras del robot o de la base. | Ubicación y geometría; no confunda el nombre genérico con un número de pieza concreto. |
Regla de nomenclatura: el nombre ayuda a encontrar la familia de pieza; la forma, el nivel de conjunto y el modelo aplicable son los que permiten descartar coincidencias engañosas.
El gráfico siguiente resume cómo interpretar variantes de nombre sin perder el contexto del diagrama.
Cómo relacionar el diagrama con su modelo y revisión de Roomba antes de pedir piezas
Antes de pedir una pieza, relacione el diagrama con el modelo o serie exactos de su Roomba y con cualquier revisión o variante que el propio diagrama o el listado declare. Una imagen que parece correcta para la misma familia puede ocultar diferencias de pestillo, fijación, contacto o conector.
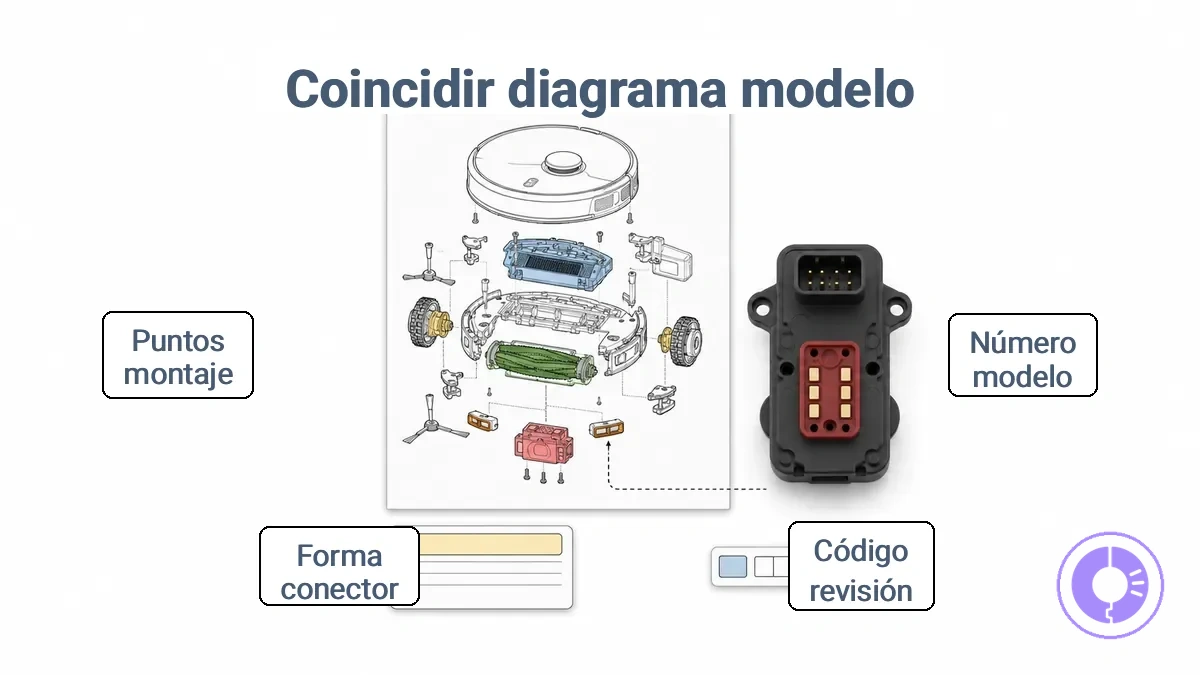
Use estas comprobaciones mínimas antes de considerar una pieza como compatible:
- Identificador del robot: localice el modelo o serie en la etiqueta de la unidad y use ese dato como referencia principal.
- Aplicación declarada del diagrama: confirme que la vista o despiece corresponde a esa familia y, si se especifica una revisión, que también coincide.
- Contorno y puntos de montaje: compare pestañas, tornillos, clips y superficies de asiento.
- Interfaz eléctrica, cuando exista: compare la forma del conector, su guía y la disposición de contactos o pines.
- Orientación: en piezas laterales, confirme izquierda/derecha mediante la geometría, la referencia o la marca del conjunto.
Algunas revisiones de hardware no muestran un «código de revisión» claramente accesible al usuario; en ese caso, no suponga que dos variantes son equivalentes. Si el modelo coincide pero una interfaz física o eléctrica no lo hace, trate la pieza como no confirmada y use la lista de verificación de compatibilidad antes de comprar.
Cómo usar un diagrama para identificar la pieza de repuesto correcta a partir de pistas de ubicación
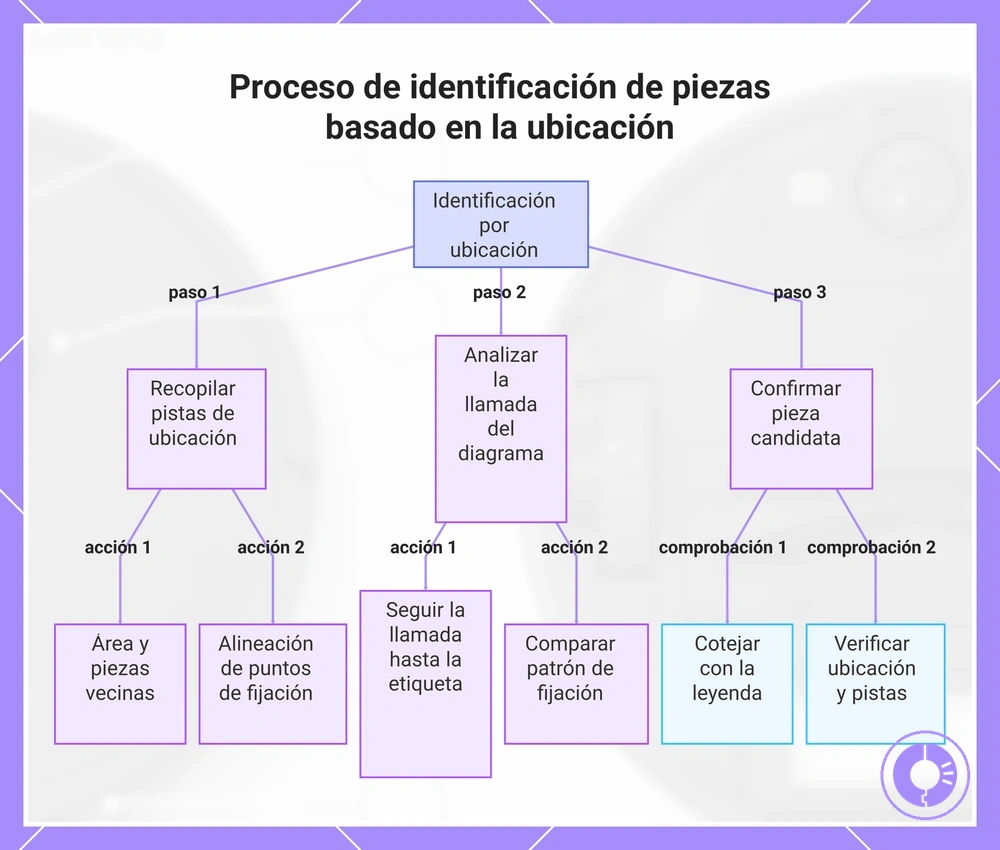
Empiece por la ubicación física y las pistas de fijación; deje el nombre para después. Este orden evita que una etiqueta familiar le haga aceptar demasiado pronto una pieza parecida.
- Delimite la zona: superior, inferior, frontal, lateral o interior del conjunto, y localice piezas cercanas que también aparezcan en el diagrama.
- Cuente y compare las fijaciones: tornillos, clips, pestañas, ranuras y su separación forman una huella de montaje útil.
- Use piezas vecinas: identifique ruedas, sensores, cubiertas, cables u otros elementos contiguos para confirmar la posición relativa.
- Siga la referencia hasta la leyenda: compruebe que la línea o número apunta a la pieza candidata y no a la carcasa o conjunto que la contiene.
- Compare la interfaz: contorno, pestañas, extremos, conector y orientación deben concordar con la unidad física.
- Confirme el nombre y el nivel: decida si la leyenda describe un conjunto completo o una subpieza antes de buscar el recambio.
Cuando estas pistas convergen, tiene una identificación candidata suficientemente precisa para pasar a la comprobación de compatibilidad. Después de confirmar la pieza, consulte los pasos para reemplazar piezas antes de desmontar el robot.
El diagrama siguiente resume visualmente este proceso basado en ubicación, referencias y fijaciones.
Identificar por puntos de montaje, cubiertas y piezas vecinas antes de buscar nombres
- Puntos de montaje: compare número, patrón y separación de tornillos, clips, pestañas o ranuras con los que muestra el diagrama.
- Tipo de pieza: determine si observa una cubierta pasiva, una pieza de retención o un módulo funcional. La presencia de cableado, engranajes o piezas móviles suele indicar que no es solo una tapa.
- Piezas adyacentes: use la relación con ruedas, sensores, depósito o cabezal de limpieza como coordenadas visuales para confirmar la posición.
- Coherencia del conjunto: la forma y la fijación deben concordar a la vez. Si una coincide y la otra no, vuelva a revisar la referencia antes de asignar el nombre.
No confirme una etiqueta por una sola pista. La combinación de ubicación, fijación y piezas vecinas es más fiable que cualquiera de ellas por separado.
Confirmar orientación izquierda vs derecha y reemplazo a nivel de conjunto vs subpieza
Dos ambigüedades distintas suelen aparecer a la vez: qué lado ocupa una pieza y qué nivel de conjunto nombra la referencia. Resuélvalas por separado.
| Pregunta | Pistas | Decisión |
|---|---|---|
| ¿Izquierda o derecha? | Orientación del robot, marcas LH/RH cuando existan, geometría reflejada, recorrido del cable y puntos de montaje. | Elija el lado que coincide con la unidad física; no deduzca el lado solo desde una foto girada. |
| ¿Conjunto o subpieza? | Palabras como «módulo», «conjunto» o «unidad», límite de la carcasa y destino de la línea de referencia. | Si la referencia apunta al módulo completo, no la trate como identificador de una pieza interna. |
| ¿La pieza es realmente simétrica? | Misma geometría, mismas fijaciones e interfaz en ambos lados; la documentación puede indicarlo explícitamente. | Solo trate ambos lados como intercambiables cuando la propia documentación o geometría lo sustente. |
Confirme lado + nivel de conjunto antes de buscar el recambio; resolver solo uno deja abierta una causa frecuente de pedido incorrecto.
Use diferencias de forma y conector para evitar coincidencias aproximadas entre series
Cuando dos piezas comparten nombre o aspecto general, compare las interfaces que determinan cómo se montan. Una discrepancia en estas interfaces pesa más que una semejanza superficial.
| Atributo | Qué debe coincidir | Si difiere |
|---|---|---|
| Pestañas y clips | Posición, forma y dirección de enganche. | La pieza puede no asentarse o quedar retenida correctamente. |
| Orificios de tornillo | Número, separación y orientación. | Es una señal fuerte de variante de carcasa o montaje distinta. |
| Conector o contactos | Forma, guía de inserción y disposición eléctrica. | No fuerce la conexión; trate la compatibilidad como no confirmada. |
| Contorno y extremos | Perfil que encaja en la carcasa o pieza vecina. | La pieza puede pertenecer a otra serie aunque el nombre sea igual. |
Si una interfaz crítica no coincide, no compense la diferencia por fuerza ni por apariencia: vuelva al modelo, la referencia y la aplicación declarada.
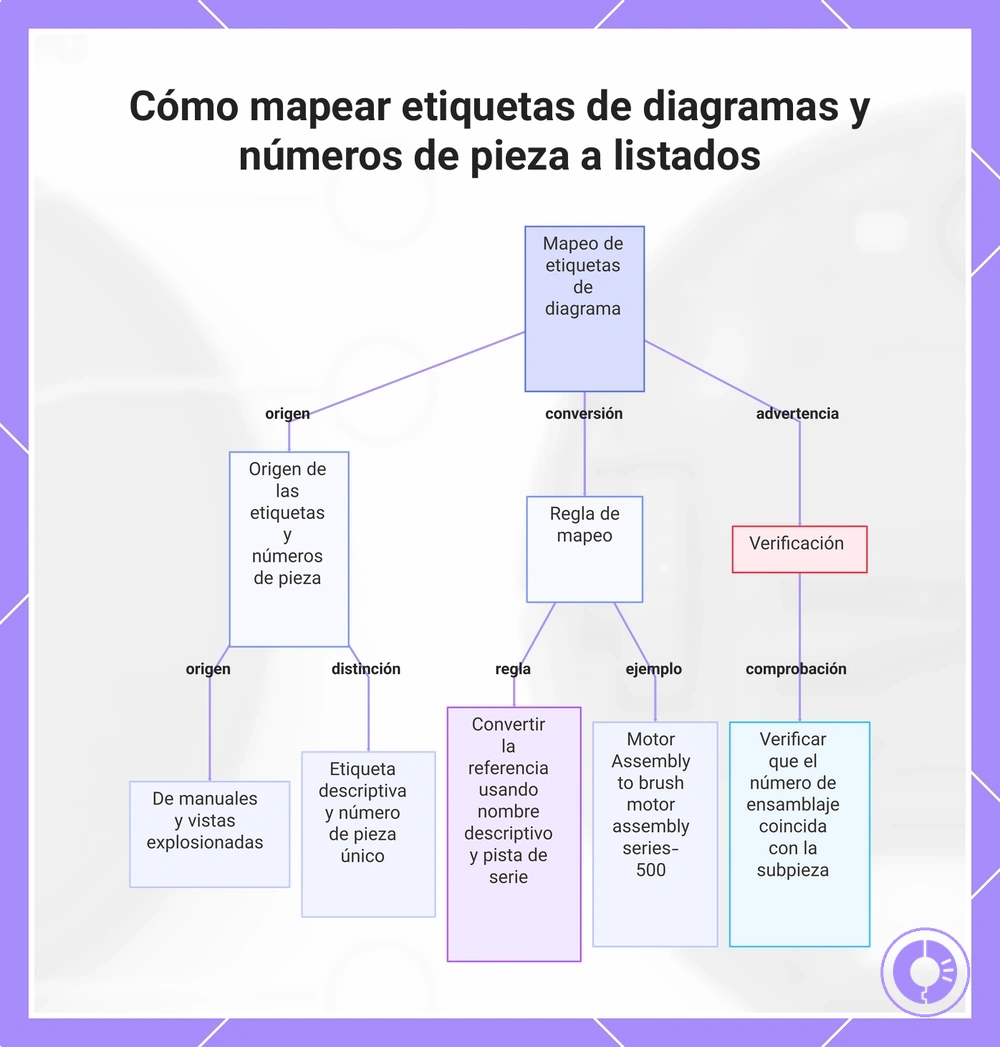
De dónde provienen las etiquetas de los diagramas y los números de pieza y cómo se relacionan con los listados
Las referencias de un diagrama pueden proceder de manuales, despieces del fabricante o diagramas de terceros. Por eso conviene distinguir entre un número de referencia dentro del dibujo, un número de pieza del fabricante y un código interno de un vendedor.
| Dato encontrado | Qué representa | Cómo usarlo |
|---|---|---|
| Número de referencia del diagrama | Índice que enlaza el dibujo con una leyenda o lista. | Úselo dentro de ese mismo documento; no suponga que es un número de pieza comercial. |
| Nombre descriptivo | Función o nivel del componente, por ejemplo módulo, rueda, filtro o sensor. | Combínelo con el modelo, el lado y el nivel de conjunto para formar una búsqueda precisa. |
| Número de pieza identificado como tal | Identificador del componente dentro del sistema de piezas de la fuente o fabricante. | Compare el número exacto cuando otra fuente afirme corresponder al mismo identificador y confirme además la aplicación. |
| SKU o código interno de un vendedor | Identificador propio del catálogo de ese vendedor. | No lo trate como número del fabricante salvo que el listado establezca explícitamente esa equivalencia. |
Una frase de búsqueda útil combina nombre de la pieza + modelo o serie exactos + lado cuando proceda + número de pieza si está claramente identificado. El orden evita depender de un código aislado cuyo significado puede cambiar entre fuentes.
Un número de conjunto no identifica necesariamente una subpieza interna. Siga siempre la referencia hasta el nivel exacto que desea reemplazar.
El gráfico siguiente muestra cómo pasar de una referencia del diagrama a una búsqueda más específica sin confundir los distintos tipos de identificador.
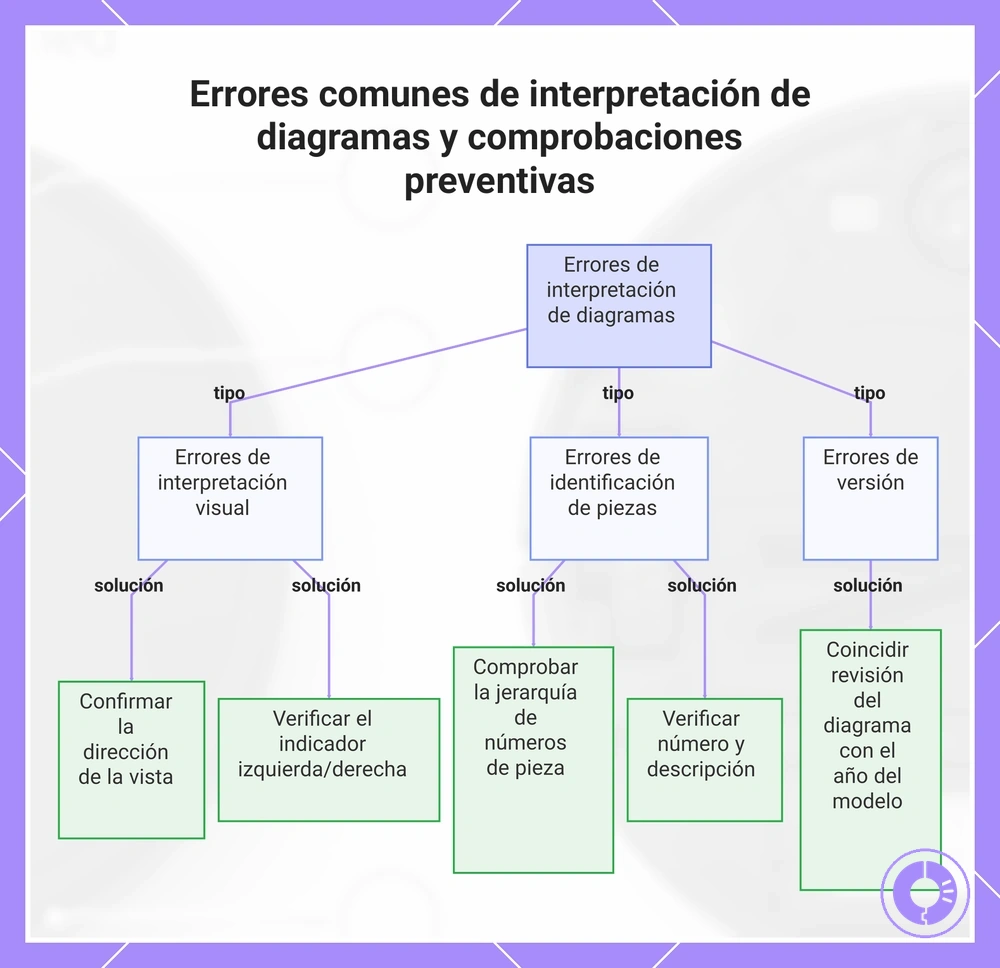
Errores comunes de interpretación de diagramas que llevan a pedir piezas incorrectas
Los pedidos incorrectos suelen aparecer cuando una pista del diagrama se interpreta fuera de contexto. La forma más eficaz de prevenirlos es vincular cada error con una comprobación concreta antes de buscar o pedir la pieza.
| Error | Qué distorsiona | Comprobación preventiva |
|---|---|---|
| Orientación de vista incorrecta | Delante/detrás o izquierda/derecha. | Identifique primero si la vista es superior, inferior o explosionada y dónde está la parte delantera del robot. |
| Conjunto confundido con subpieza | El nivel de pieza que realmente se necesita. | Siga la línea de referencia y lea la leyenda para ver si nombra el módulo completo o un componente interno. |
| Intercambio izquierda/derecha | La geometría lateral y la posición de montaje. | Compare el lado respecto al robot, las marcas cuando existan y la forma reflejada de carcasa, cable y fijaciones. |
| Modelo o revisión no coincidente | La compatibilidad física o eléctrica. | Compare la aplicación declarada con la etiqueta de la unidad y descarte diferencias de pestillo, montaje o conector. |
| Similitud de nombre | La identidad real de la pieza. | Coteje nombre, ubicación, función, forma y referencia; el mismo término puede abarcar variantes incompatibles. |
Cuando el síntoma, y no el diagrama, sea lo que impulsa la decisión de sustituir una pieza, consulte qué reemplazar si disminuye el rendimiento. Si un código de error ayuda a acotar qué sistema revisar, vea códigos de error y piezas a sustituir.
Cuando dos indicios entren en conflicto, no elija el que “se parece más”. Vuelva al modelo, la orientación del diagrama y la interfaz física antes de continuar.
El diagrama siguiente resume las principales categorías de error y sus comprobaciones preventivas.