Schéma des pièces détachées Roomba : noms et emplacements des composants
Pour identifier une pièce Roomba sur un schéma, partez d’abord de son emplacement, de ses voisins et de ses points de montage, puis suivez le repère jusqu’au nom de l’ensemble ou de la sous-pièce. Un schéma identifie une pièce, mais ne confirme pas sa compatibilité : avant de commander, recoupez le modèle exact, la référence ou révision lorsqu’elle est indiquée, le montage et le connecteur.
Repère express : de l’emplacement au nom de la pièce
Lisez le schéma en quatre passes. Les repères ci-dessous donnent une famille de composants probable à partir de la zone observée ; la dernière passe sert à écarter les quasi-correspondances entre séries.
- Localiserdessus, bac, dessous-centre, côtés, avant ou zone de charge.
- Reliersuivre la ligne de repère jusqu’au libellé ou à la légende.
- Distinguervérifier s’il s’agit d’un ensemble/module ou d’une sous-pièce.
- Validercomparer modèle, référence/révision si présente, montage et connecteur.
Le nom obtenu est une étape d’identification. Ne commandez pas sur le seul aspect visuel si le modèle, le montage ou le connecteur ne correspondent pas.
Le schéma réduit surtout l’ambiguïté entre des noms proches — par exemple module de roue et roue, ou tête de nettoyage et extracteur. Les sections suivantes détaillent les formats de schémas, les groupes de composants et les contrôles à effectuer avant de passer de l’identification à la sélection d’une pièce de remplacement.
Ce qu'un schéma des pièces Roomba permet d'identifier et ce qu'il ne confirme pas
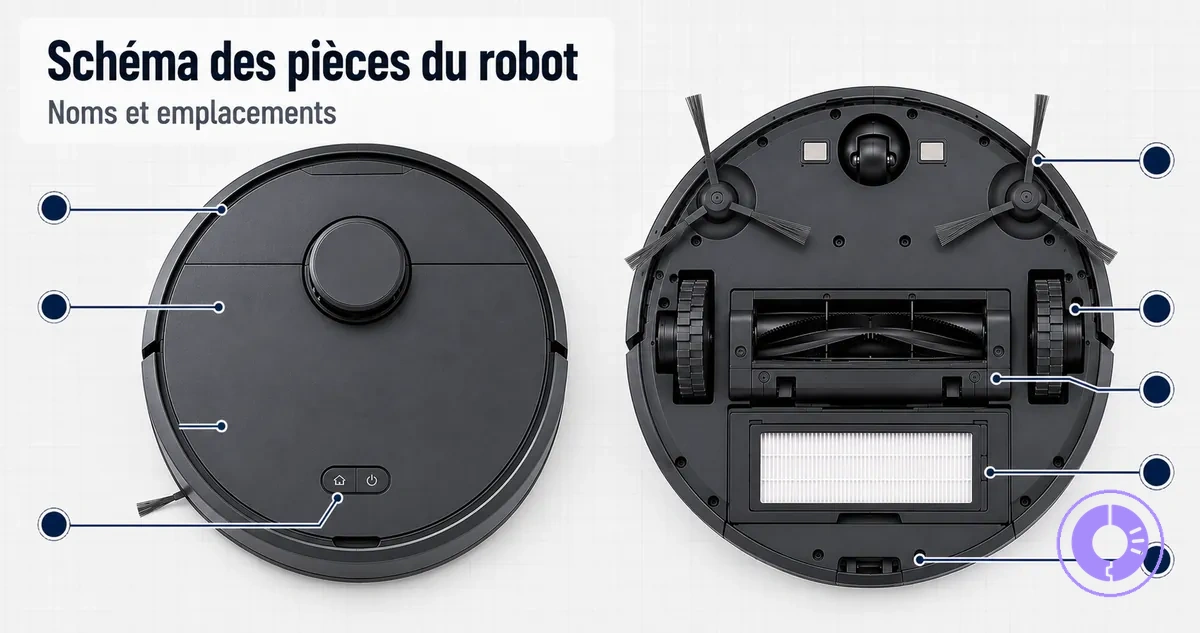
Un schéma des pièces Roomba décrit surtout le nom, la position et la relation d’assemblage des composants représentés. Il permet donc d’identifier une pièce présumée, mais pas de conclure qu’une référence de remplacement convient à toutes les variantes portant un nom similaire.
Le schéma permet d’identifier
- le nom ou le repère d’un composant visible ;
- son emplacement relatif sur le robot ;
- l’ensemble auquel il appartient et, dans une vue éclatée, certaines sous-pièces.
Il ne confirme pas à lui seul
- la compatibilité avec un modèle, une série ou une révision donnée ;
- que la pièce doit réellement être remplacée ;
- qu’une annonce utilisant le même nom correspond à la même interface mécanique ou électrique.
La relation utile est donc : emplacement + repère + niveau d’assemblage → identification, puis modèle + référence/révision + montage + connecteur → vérification de compatibilité. Pour cette seconde étape, utilisez le hub pièces détachées Roomba.
L’illustration résume cette frontière entre identification et compatibilité.
Formats courants de schémas Roomba : vue de dessus, vue de dessous et vues éclatées
Le format du schéma détermine l’information la plus facile à lire. La vue de dessus sert surtout aux points d’accès, la vue de dessous aux composants en contact avec le sol et aux modules inférieurs, et la vue éclatée aux relations entre ensembles et sous-pièces.
L’illustration met côte à côte ces trois perspectives ; le tableau précise leur meilleur usage et le principal piège de lecture.
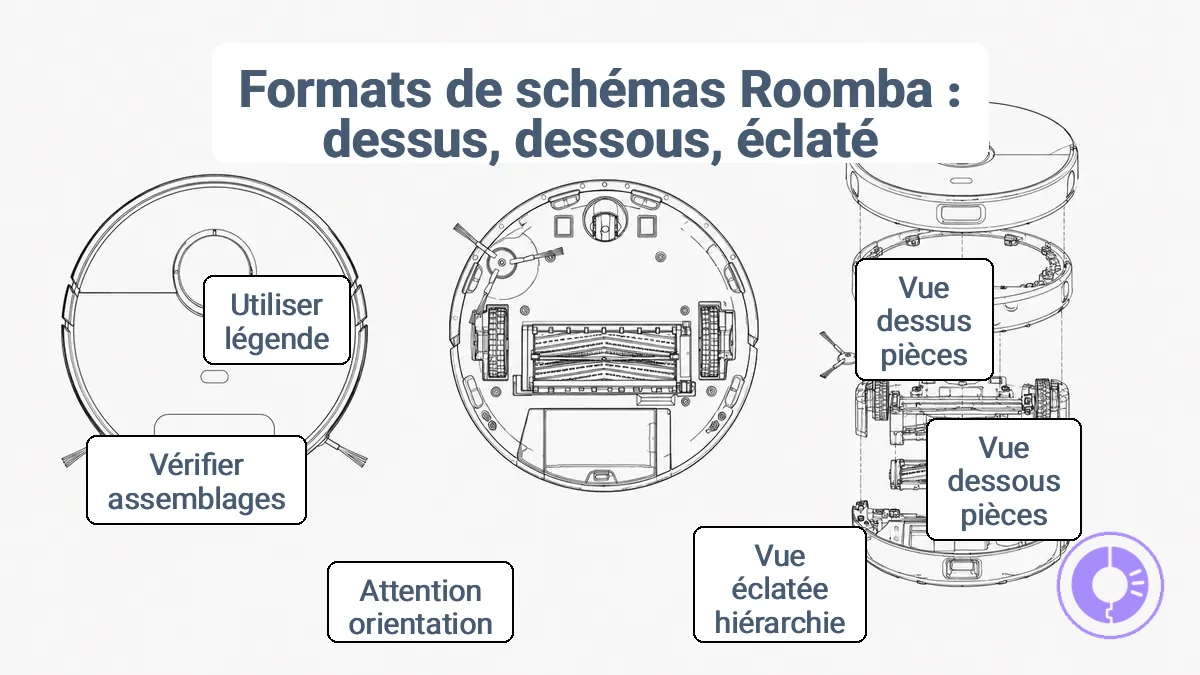
| Format | Ce qu’il montre le mieux | Usage d’identification | Contrôle à faire |
|---|---|---|---|
| Vue de dessus | Capot, commandes, accès au bac et éléments visibles par le dessus | Retrouver un point d’accès ou un élément extérieur | Repérer l’avant du robot avant d’interpréter gauche/droite |
| Vue de dessous | Tête de nettoyage, roues motrices, roulette pivotante, capteurs inférieurs, accès batterie selon le modèle | Identifier les composants inférieurs et leur position relative | Vérifier l’orientation du dessin et la légende |
| Vue éclatée | Repères, limites d’ensemble, ordre spatial et sous-pièces | Distinguer un module complet d’un composant interne | Suivre précisément la ligne de repère jusqu’à la pièce visée |
Étiquettes en vue de dessus pour les commandes, les pièces du capot et les points d'accès au bac à poussière
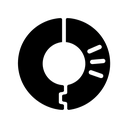
En vue de dessus, recherchez d’abord les éléments accessibles sans retourner le robot : commandes du capot, mécanisme d’accès ou de déverrouillage du bac et autres pièces extérieures représentées. Leur position relative — avant, centre, arrière ou bord du capot — aide à associer le repère au bon nom, mais la disposition exacte dépend de la série.
Disposition de la vue de dessous pour les modules de tête de nettoyage, les roues et les capteurs
La vue de dessous permet de distinguer les principaux groupes inférieurs sans démonter le robot. Utilisez un balayage par zone plutôt qu’un nom supposé :
- Centre : tête de nettoyage et extracteurs/rouleaux, avec leur cadre ou boîtier de retenue selon la conception.
- Côtés : modules de roue motrice gauche et droite, chacun avec son propre logement.
- Avant et bord inférieur : roulette pivotante et fenêtres de capteurs de vide selon le modèle et la perspective du schéma.
Si la zone et les pièces voisines ne correspondent pas toutes au repère, considérez l’identification comme provisoire.
Vues éclatées, numéros de pièces et décomposition des ensembles en sous-pièces
Une vue éclatée sépare un ensemble en composants tout en conservant leur relation spatiale. Elle est particulièrement utile pour savoir si le repère désigne l’ensemble complet ou une sous-pièce.
- Ligne de repère : relie un libellé ou un numéro au composant visé ; suivez son extrémité, pas seulement sa proximité visuelle.
- Quantité : lorsqu’un schéma affiche un nombre ou une quantité, celui-ci indique combien d’exemplaires sont représentés dans cet ensemble ; la notation dépend de la légende.
- Limite d’ensemble : un regroupement graphique, une accolade ou une zone délimitée peut signaler quelles pièces appartiennent au même sous-ensemble.
Un numéro de repère, une référence fabricant et un code vendeur ne sont pas nécessairement la même chose. Conservez le libellé, la référence disponible et le contexte d’ensemble avant de rechercher une pièce de remplacement.
Groupes de composants Roomba à localiser rapidement dans un tableau d'identification
Regrouper les pièces par zone fonctionnelle réduit le nombre de noms à examiner. Commencez par l’emplacement observé, puis utilisez la fonction pour départager les composants voisins.
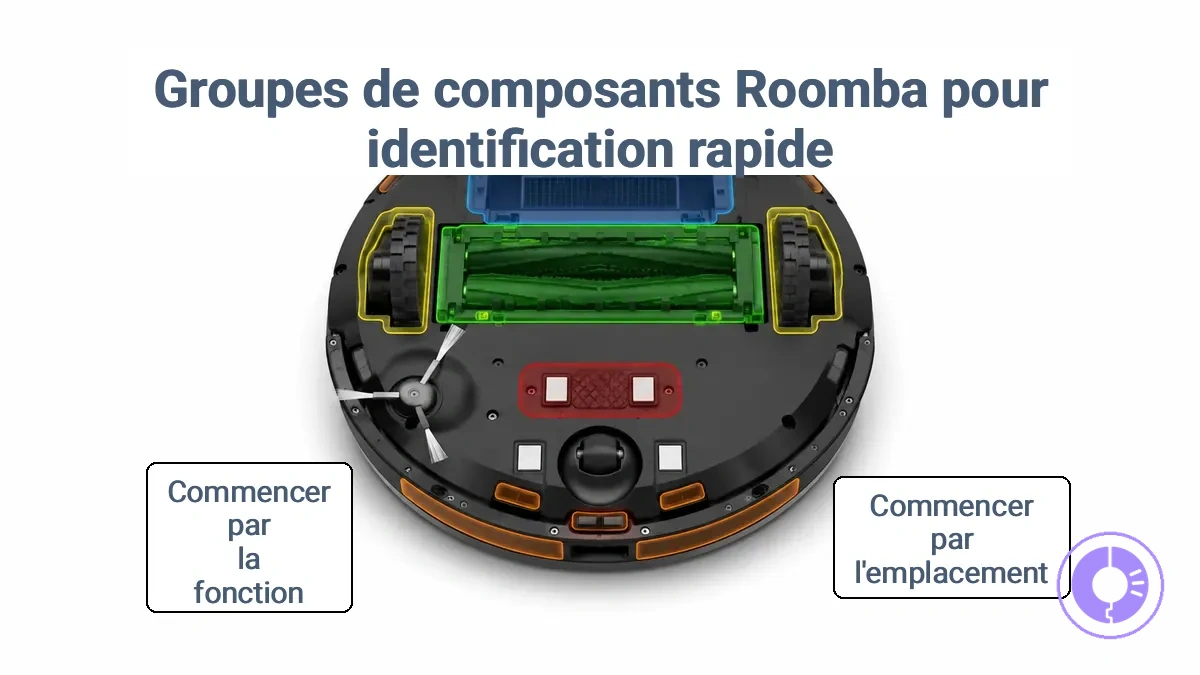
| Groupe | Emplacement typique | Libellés à rechercher | Indice de confirmation |
|---|---|---|---|
| Flux d’air / bac | Dans ou autour du bac à poussière | bac, filtre, support/cadre, joint, évent | forme du logement et chemin d’air |
| Tête de nettoyage | Dessous, zone centrale | tête de nettoyage, extracteur, rouleau, cadre/capot | axe des rouleaux et points de retenue |
| Mobilité | Côtés du dessous et zone de la roulette avant | module de roue, roue motrice, roulette pivotante | côté, forme du logement, points de montage |
| Alimentation / charge | Compartiment batterie et contacts de charge | batterie, contacts de charge, connecteur | disposition des contacts et interface du connecteur |
| Détection / navigation | Pare-chocs avant et fenêtres de capteurs sous le robot | pare-chocs, capteur de vide, capteur, boîtier | position relative et forme du boîtier |
Cette classification sert à identifier le type de composant. La forme, les dimensions, les interfaces et le modèle interviennent ensuite pour vérifier la compatibilité ; voir aussi les types de pièces et leur rôle.
Pièces du flux d'air du bac à poussière : filtre, cadre du filtre, joints et évents
Autour du bac, les libellés décrivent le chemin de l’air et les pièces qui le maintiennent étanche. Selon la série, toutes ces pièces ne sont pas forcément séparées ou remplaçables individuellement.
- Filtre : élément filtrant installé dans ou sur le bac, selon la conception.
- Support ou cadre de filtre : structure qui maintient le filtre lorsqu’un support séparé existe.
- Joint : élément d’étanchéité placé entre deux surfaces du chemin d’air.
- Évent : ouverture de circulation ou d’évacuation de l’air, parfois intégrée au bac plutôt que proposée comme pièce distincte.
Pour départager deux libellés proches, comparez la forme du logement, le sens d’insertion et les points de retenue visibles sur le schéma.
Modules de tête de nettoyage : rouleaux, pièces du module de brosse, brosse latérale et capots
La tête de nettoyage contient ou maintient les éléments principaux de ramassage, tandis que la brosse latérale constitue généralement un composant distinct sur le dessous du robot. Le tableau évite de confondre le niveau « ensemble » avec une pièce d’usure ou un accessoire voisin.
| Libellé | Niveau | Ce qu’il désigne | À vérifier |
|---|---|---|---|
| Tête / module de nettoyage | Ensemble | boîtier qui reçoit les extracteurs ou rouleaux et leurs mécanismes associés, selon la série | contour du boîtier, fixations, interfaces |
| Extracteur / rouleau / brosse principale | Sous-pièce | élément rotatif de nettoyage logé dans la tête | longueur, profil des extrémités, sens et paire éventuelle |
| Cadre ou capot de retenue | Sous-pièce | pièce qui maintient les extracteurs/rouleaux en place lorsqu’elle est séparée | clips, charnière ou points de verrouillage |
| Brosse latérale / de bord | Composant voisin | brosse rotative dédiée au bord, montée séparément de la tête principale | type de fixation et géométrie du moyeu |
Un nom d’ensemble ne doit pas être utilisé comme synonyme automatique d’une sous-pièce. Suivez le repère jusqu’à la pièce exacte représentée.
Assemblages de mobilité : modules de roue gauche et droite, roulette pivotante et pièces de traction
Sur un Roomba, le groupe de mobilité comprend les deux modules de roue motrice latéraux et, sur les conceptions qui l’utilisent, une roulette pivotante avant. Le côté d’un module de roue doit être lu à partir de la légende ou du robot lui-même, pas à partir de l’impression visuelle d’une image retournée.
Si le côté, les points de montage ou le connecteur diffèrent, la ressemblance générale du module ne suffit pas pour conclure à la compatibilité.
Pièces d'alimentation et de charge : emplacement de la batterie, contacts et orientation du connecteur
Pour les pièces d’alimentation et de charge, l’identification repose sur trois relations visibles :
- Batterie → compartiment : repérez la zone de batterie indiquée sur le schéma et la manière dont le bloc est retenu.
- Robot → contacts de charge : comparez la position, la forme et l’espacement des surfaces de contact représentées.
- Pièce → connecteur : vérifiez la forme, le détrompage et la disposition des broches lorsqu’un connecteur est présent.
Les interfaces peuvent changer entre modèles ou révisions. Une polarité, une forme de connecteur ou un nombre de contacts ne doit pas être supposé lorsqu’il n’est pas clairement indiqué par la pièce ou la documentation du modèle.
Étiquettes de détection et de navigation : pare-chocs, capteurs de vide et boîtiers associés
Les repères de détection et de navigation se lisent surtout par leur relation avec le châssis. Le pare-chocs se trouve sur le bord avant du robot, tandis que les capteurs de vide sont représentés sur le dessous, près du périmètre, sous forme de fenêtres ou de boîtiers selon la série.
Conventions de dénomination et d'étiquetage récurrentes dans les séries Roomba
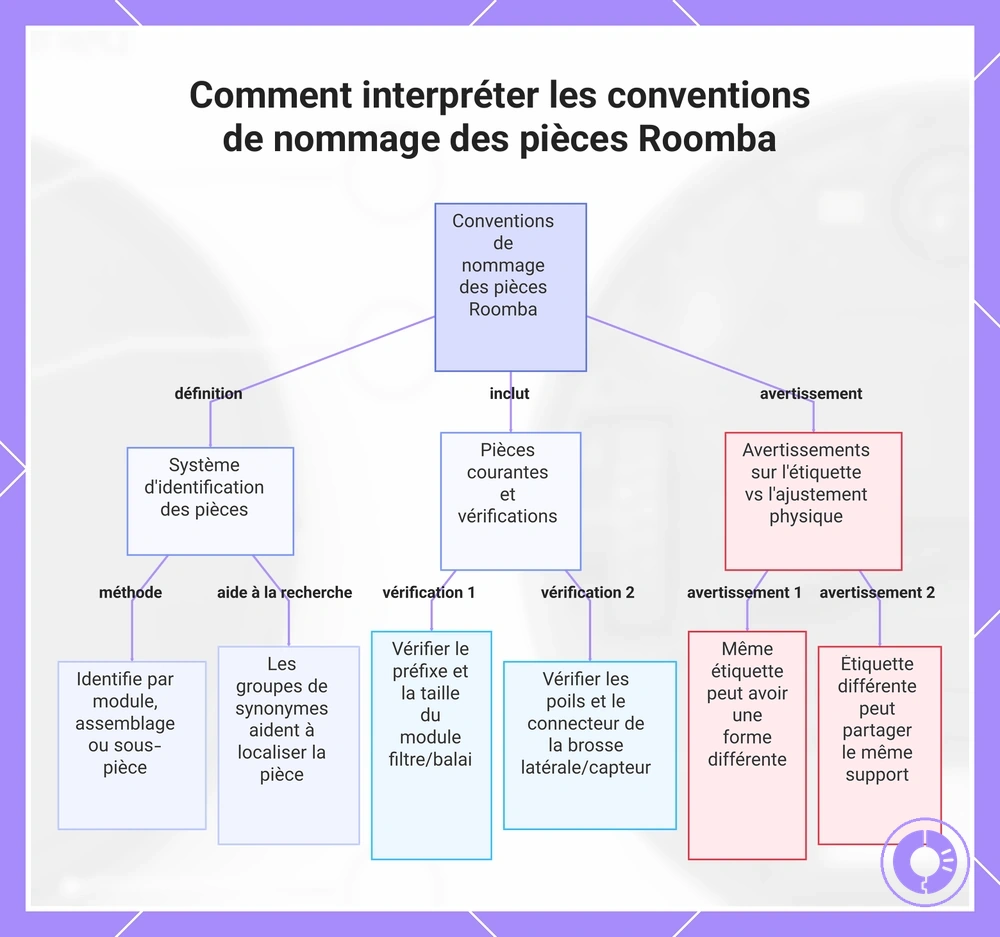
Les mêmes familles de mots réapparaissent d’une série Roomba à l’autre, mais un libellé identique ne garantit ni la même géométrie ni la même compatibilité. Interprétez le nom avec le niveau d’assemblage et les indices physiques du schéma.
| Libellé ou variante | Signification pratique | Contrôle utile |
|---|---|---|
| filtre / support de filtre / cadre | élément filtrant ou structure qui le maintient, selon la conception | forme du logement, sens d’insertion, clips |
| tête de nettoyage / module de nettoyage | ensemble qui reçoit les extracteurs ou rouleaux principaux | contour, fixations, interfaces du module |
| extracteur / rouleau / brosse principale | élément rotatif situé dans la tête de nettoyage | profil, longueur, extrémités et paire éventuelle |
| brosse latérale / brosse de bord | composant de nettoyage périphérique distinct | moyeu, fixation, nombre et disposition des bras selon la pièce |
| module de roue | ensemble de mobilité d’un côté du robot | côté, montage, câble, connecteur |
| bac / bac à poussière | réceptacle de collecte, parfois associé au filtre ou à d’autres éléments selon la série | forme, loquet, interface avec le robot |
Le bon réflexe est de lire nom + emplacement + niveau d’assemblage + interface, et non le nom isolément.
L’illustration montre comment ces variantes de nom se rattachent aux contrôles physiques.
Faire correspondre le schéma à votre modèle et révision Roomba avant de commander des pièces
Avant de commander, assurez-vous que le schéma utilisé correspond au modèle exact de votre Roomba et, lorsqu’une référence, un suffixe ou une révision est indiqué, à la variante concernée. Une pièce peut avoir le même nom général tout en utilisant un montage ou un connecteur différent.
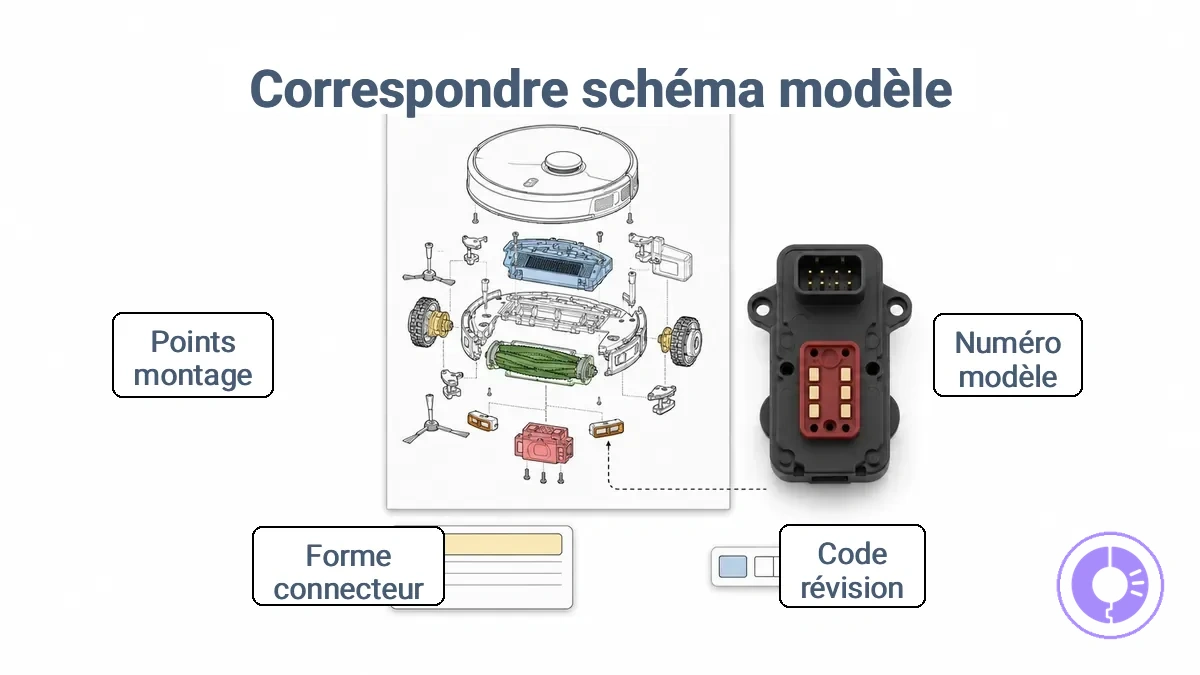
Utilisez cette vérification minimale avant de considérer l’identification comme exploitable pour un achat :
- Modèle : relevez le numéro de modèle sur l’étiquette du robot et comparez-le au périmètre du schéma.
- Référence ou révision : si le robot, la pièce d’origine ou la documentation affiche un suffixe/référence supplémentaire, conservez-le dans la comparaison.
- Montage : comparez le contour, les points de vis, clips, languettes et autres points de fixation.
- Connecteur : comparez forme, détrompage, orientation et disposition des broches lorsqu’il y en a un.
- Côté : pour une pièce asymétrique, confirmez gauche/droite selon la légende et l’orientation du robot.
Si l’un de ces attributs importants ne correspond pas, considérez la pièce comme une quasi-correspondance jusqu’à vérification. Pour la procédure complète, confirmez la compatibilité avant de commander.
Utiliser un schéma pour identifier la pièce de rechange correcte à partir d'indices de localisation
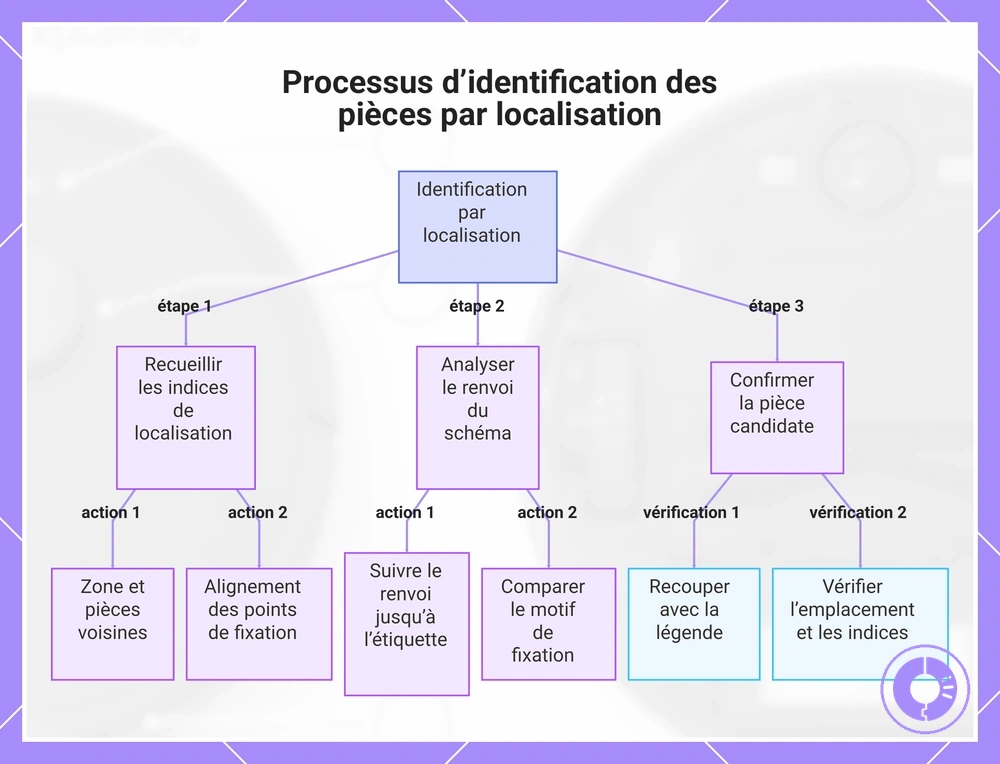
Pour identifier une pièce inconnue, commencez par sa position physique plutôt que par un nom supposé. Les composants voisins et les points de fixation réduisent d’abord le champ des possibilités ; le repère du schéma fournit ensuite le libellé.
- Repérez la zone. Notez dessus/dessous, avant/arrière et les composants directement voisins.
- Comparez les fixations. Relevez vis, clips, fentes, axes, forme du logement et connecteur éventuel.
- Suivez le repère. Reliez la pièce représentée à son libellé ou à sa référence dans la légende.
- Vérifiez le niveau. Déterminez si le repère vise un module complet, une pièce de retenue ou une sous-pièce interne.
- Recoupez le modèle. Confirmez modèle, référence/révision si indiquée et interfaces avant de rechercher une pièce de remplacement.
Ce processus identifie une pièce présumée ; il ne remplace pas le contrôle de compatibilité. Une fois la pièce confirmée, utilisez les étapes de remplacement pour l’intervention.
L’illustration résume le passage de la localisation au libellé puis à la vérification.
Identifier par les points de montage, les capots et les pièces voisines avant de chercher les noms
Les indices de montage sont plus discriminants qu’une ressemblance générale. Comparez-les dans cet ordre :
- Points de fixation : nombre et disposition des vis, clips, fentes ou axes visibles.
- Contour et capot : forme extérieure, ouverture, charnière ou zone de retenue.
- Pièces voisines : roue, capteur, bac, tête de nettoyage ou câblage situé immédiatement à côté.
- Interface : connecteur, axe, moyeu ou autre liaison fonctionnelle lorsque le composant en possède une.
Si un indice structurel important ne correspond pas, revenez au schéma avant d’attribuer le nom. Un capot et un module peuvent occuper une zone proche tout en n’ayant ni la même fonction ni le même niveau d’assemblage.
Confirmer l'orientation gauche/droite et le niveau de remplacement (ensemble ou sous-pièce)
Deux contrôles indépendants évitent des erreurs fréquentes : le côté physique et le niveau de remplacement.
Avant la recherche d’un remplacement, notez explicitement le côté + le niveau d’assemblage avec le nom de la pièce.
Utiliser les différences de forme et de connecteur pour éviter les quasi-correspondances entre séries
Pour éliminer une quasi-correspondance entre séries, comparez les interfaces qui déterminent le montage plutôt que le nom seul.
| Attribut | Correspondance attendue | Si cela diffère |
|---|---|---|
| Languettes / clips | même position et même sens d’engagement | la pièce peut ne pas se verrouiller correctement |
| Points de vis | même nombre, position et géométrie de montage | le châssis peut ne pas accepter la pièce |
| Détrompage du connecteur | même forme et même orientation | ne forcez pas l’insertion ; la variante peut être incompatible |
| Disposition des broches | interface identique lorsque visible et documentée | une ressemblance extérieure ne suffit pas |
| Contour du boîtier | même encombrement et mêmes zones de contact | la pièce peut entrer en conflit avec le châssis ou les pièces voisines |
Si une interface essentielle diffère, ne supposez pas la compatibilité.
Provenance des étiquettes et numéros de pièces des schémas et correspondance avec les annonces
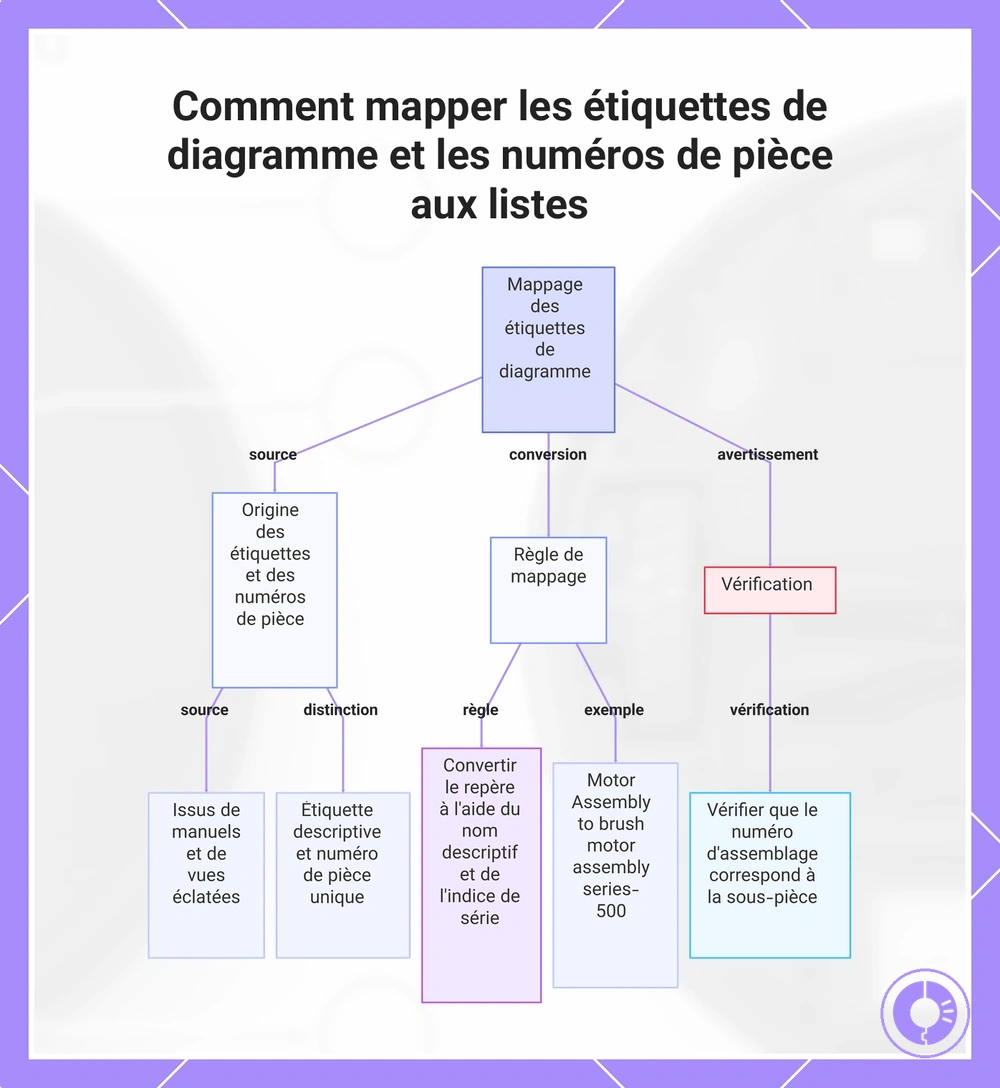
Un schéma peut afficher plusieurs types d’identifiants. Pour éviter les faux rapprochements, distinguez le repère graphique, le libellé descriptif, la référence fabricant lorsqu’elle est fournie et un éventuel code interne de vendeur.
| Élément | Valeur sémantique | Comment l’utiliser |
|---|---|---|
| Repère graphique | positionne une pièce dans une illustration ou une nomenclature | suivre sa ligne jusqu’au composant exact |
| Libellé | nom descriptif de la pièce ou de l’ensemble | conserver le niveau d’assemblage dans la recherche |
| Référence fabricant | identifiant de pièce lorsqu’il est explicitement fourni par la documentation | le comparer à la référence de la pièce ou de l’annonce sans le confondre avec le repère |
| SKU / code vendeur | identifiant propre à une annonce ou à un marchand | ne pas le traiter automatiquement comme une référence fabricant |
Pour transformer un repère en recherche utile, combinez les attributs réellement disponibles : [nom de la pièce] + [modèle/série] + [côté si pertinent] + [référence si elle est connue]. Par exemple, « module de roue + modèle + côté » est plus sûr qu’un nom générique isolé.
Un numéro associé à un ensemble ne prouve pas que chaque sous-pièce interne soit vendue sous ce même numéro. Vérifiez le niveau auquel la ligne de repère aboutit et comparez la référence affichée à l’annonce concernée.
L’illustration montre le passage du repère du schéma vers une recherche descriptive, puis vers la vérification de la référence.
Erreurs d'interprétation courantes des schémas menant à des commandes de pièces erronées
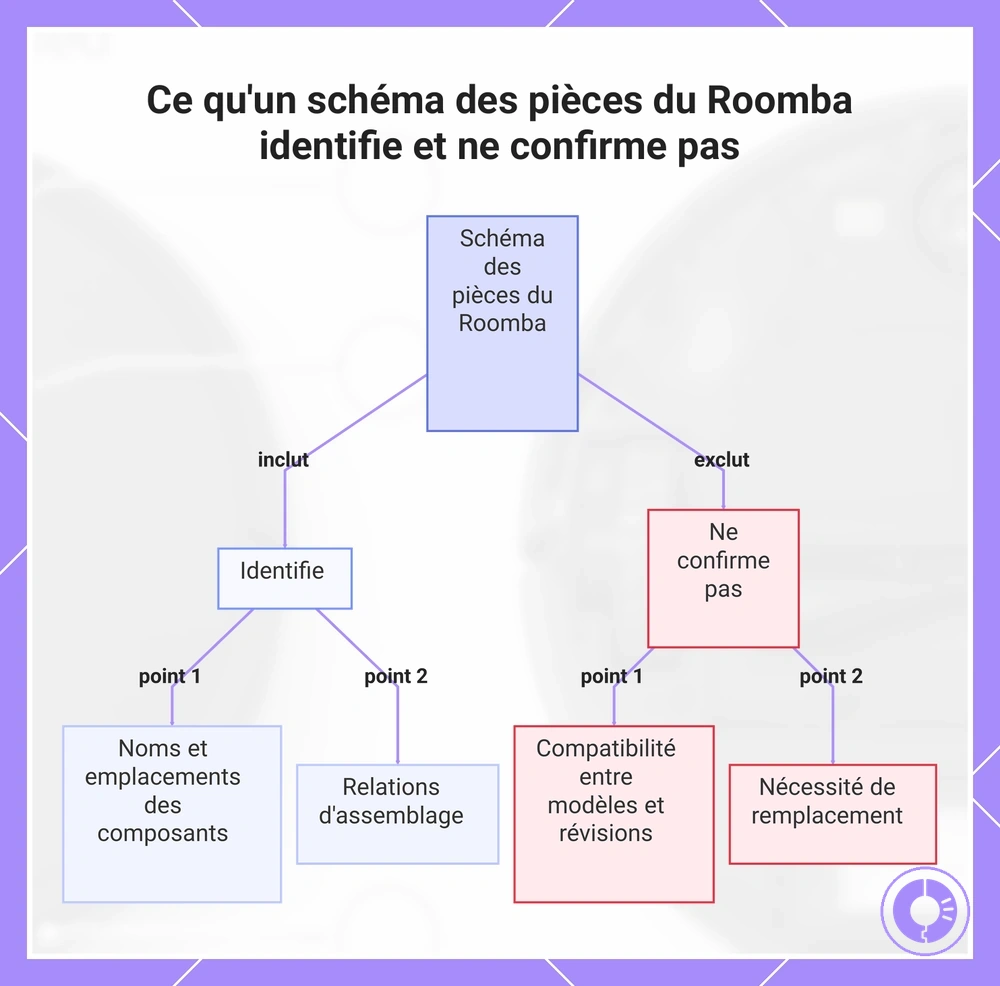
Les commandes erronées viennent souvent d’un indice correctement lu mais mal interprété : mauvais côté, mauvais niveau d’assemblage ou schéma d’une autre variante. Utilisez ce tableau comme vérification finale avant de passer de l’identification à l’achat.
| Erreur | Conséquence probable | Vérification préventive |
|---|---|---|
| Orientation mal lue | mauvais côté ou mauvais composant voisin | confirmer dessus/dessous, avant du robot et convention gauche/droite de la légende |
| Ensemble confondu avec une sous-pièce | commande d’un module complet au lieu du composant nécessaire, ou inversement | suivre la ligne de repère et lire le libellé au bon niveau d’assemblage |
| Quasi-correspondance de série/révision | montage, logement ou connecteur différent malgré une forme générale proche | recouper modèle, référence/révision si indiquée, fixations et connecteur |
| Nom similaire | mauvaise fonction ou mauvaise granularité de pièce | comparer emplacement, fonction, pièces voisines et référence disponible |
| Code vendeur pris pour une référence fabricant | fausse correspondance entre une annonce et le schéma | distinguer le type d’identifiant avant de comparer les numéros |
Si le problème de départ est un symptôme de nettoyage, consultez quoi remplacer si le Roomba nettoie mal. Si un code d’erreur oriente le diagnostic, voir les codes d’erreur et les pièces à changer. Lorsque deux indices se contredisent, ne commandez pas avant d’avoir résolu le conflit de modèle, de côté ou d’interface.
L’illustration rassemble les erreurs de lecture les plus fréquentes et les contrôles qui les préviennent.